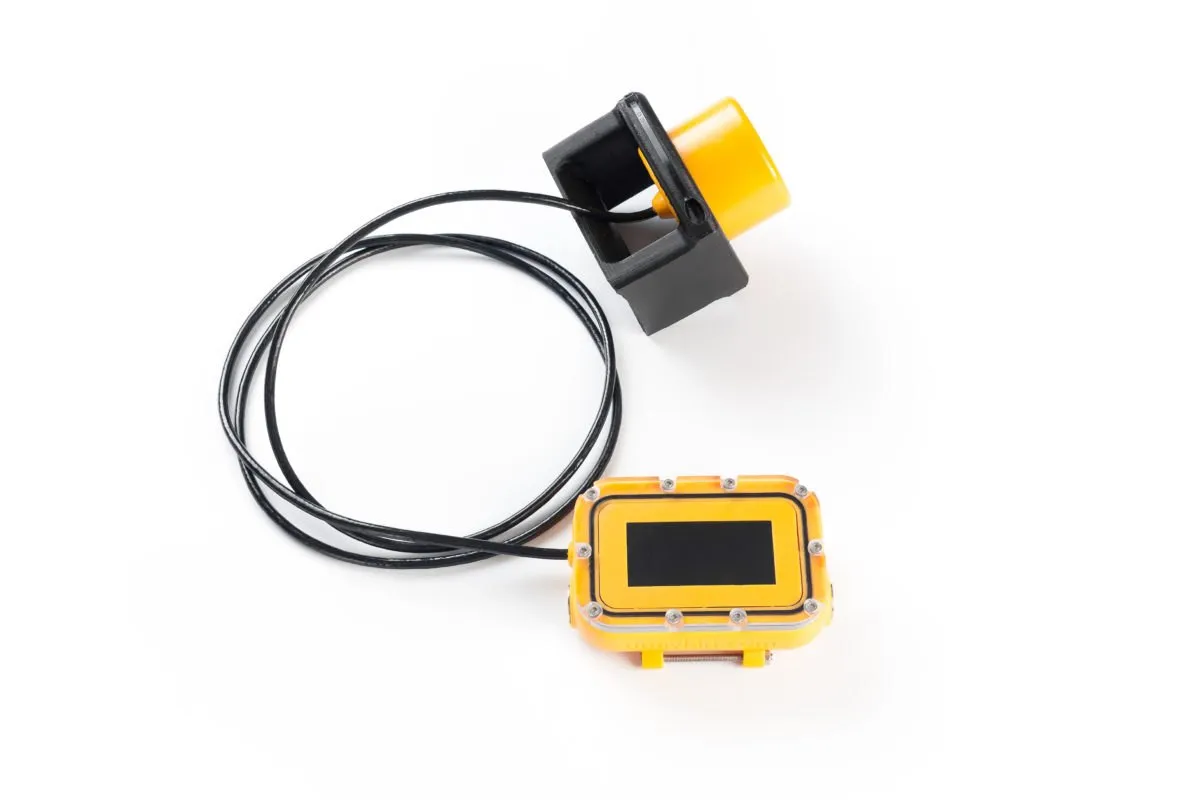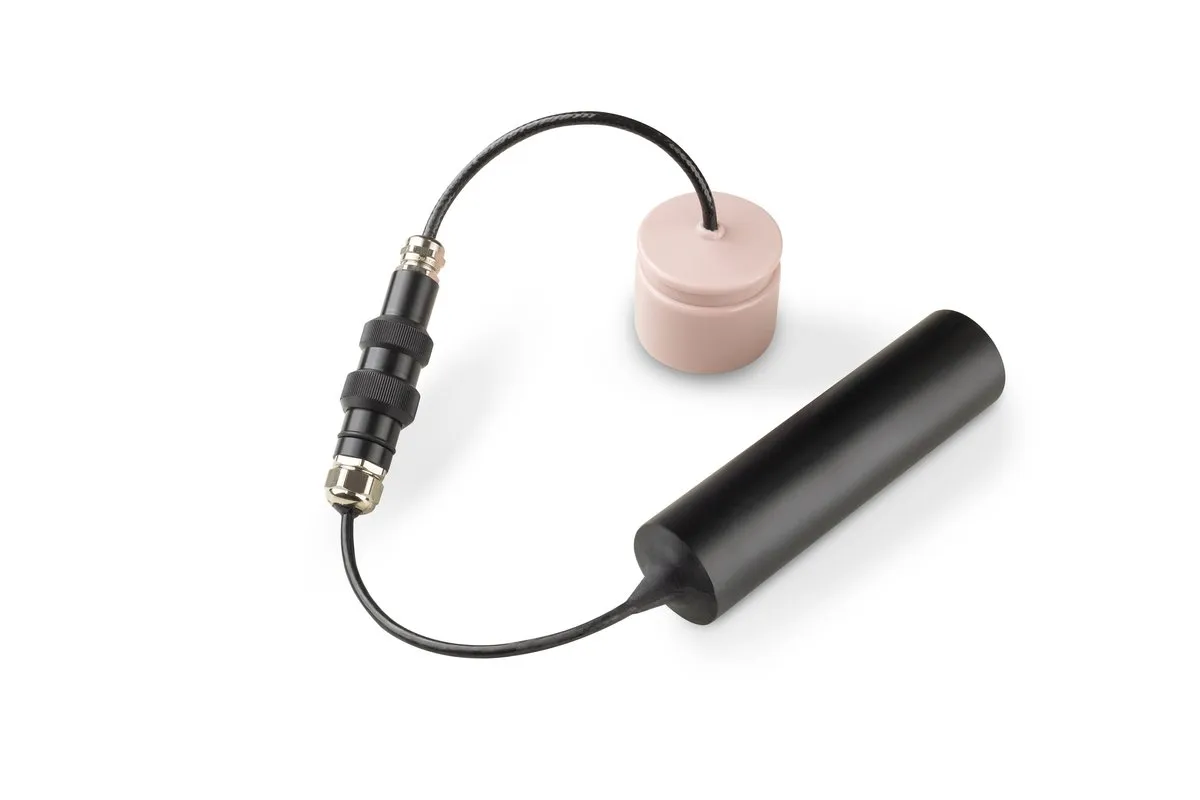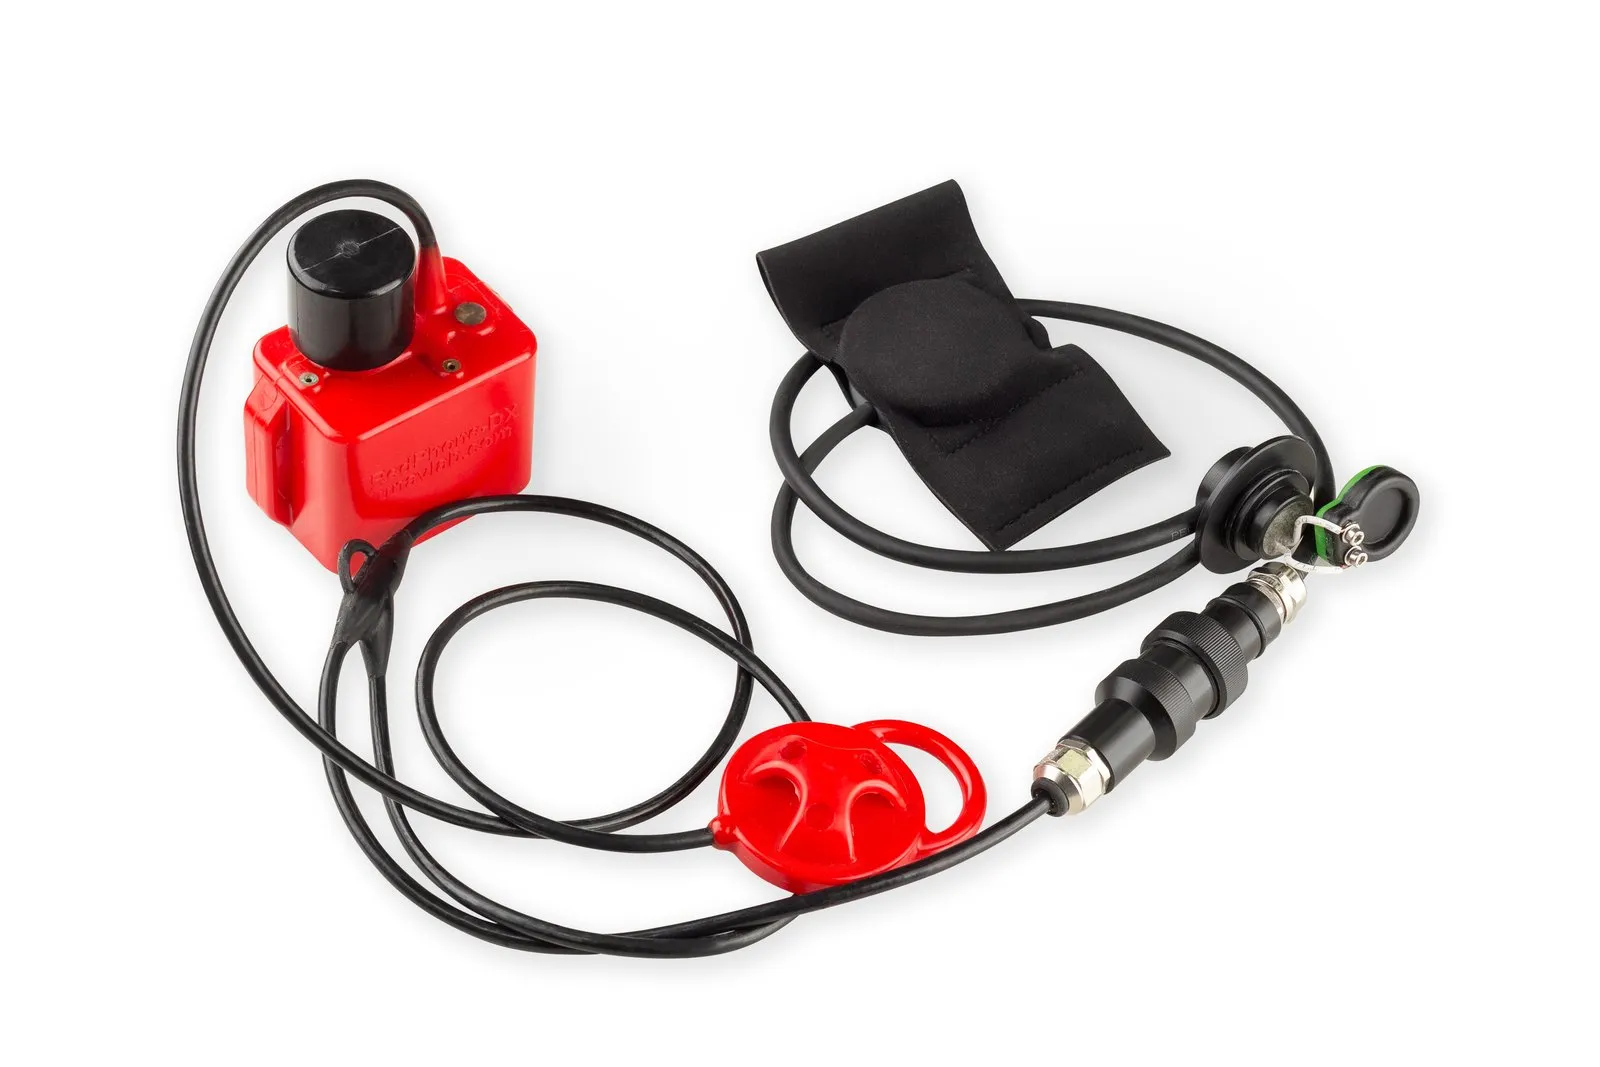
Если нужно быстро развернуть систему в одной точке и следить с борта или причала за одним или несколькими аппаратами на расстоянии до нескольких километров, выбирайте USBL. Если нужна точность около метра на всей площади работ, координата на самом объекте или слежение за многими водолазами и роботами сразу, выбирайте LBL на плавучих буях. Ниже шесть критериев выбора, сравнительная таблица и подбор оборудования UCNL под типовые задачи. Как устроены сами схемы, мы объясняли в статье «Подводная навигация: USBL, LBL и iLBL».
Шесть вопросов, которые определяют выбор
1. Сколько объектов и где нужна координата
USBL-станция опрашивает маяки по очереди: Zima2 работает с 16 маяками-ответчиками, uWave USBL с 20 кодовыми каналами. Чем больше маяков, тем реже обновляется положение каждого. Координата появляется на пульте у антенны.
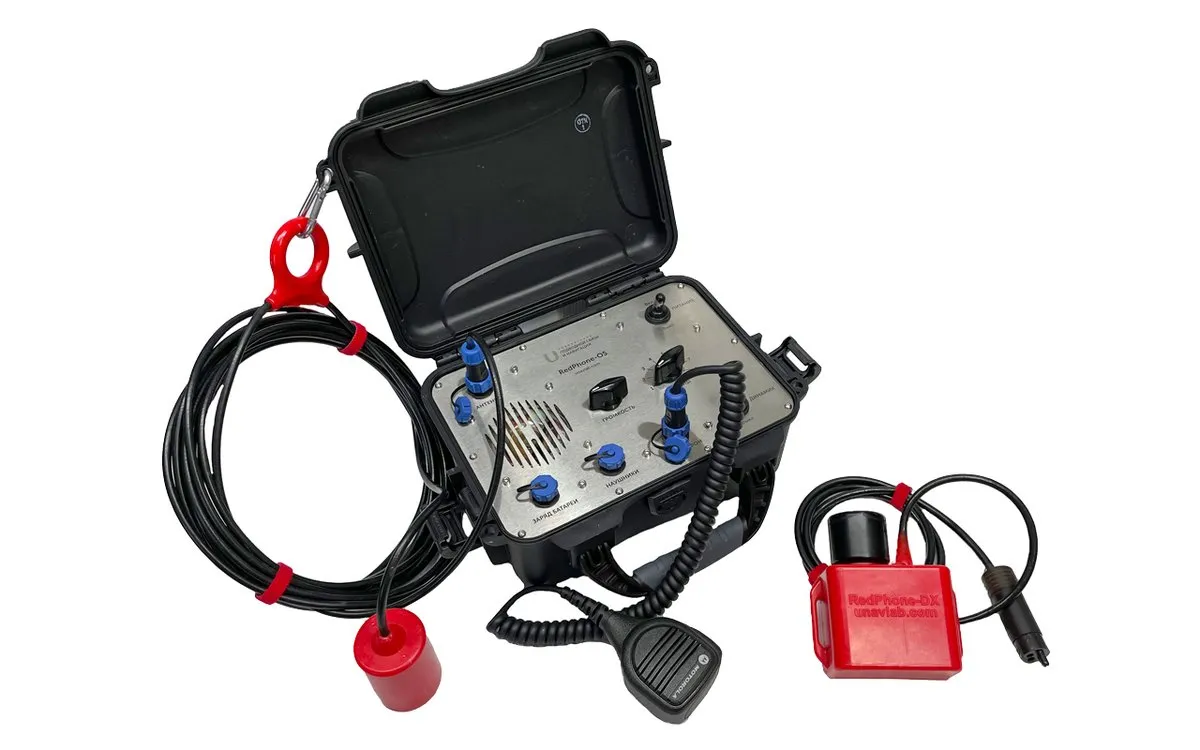
В системах с приёмной базой и пингером на объекте координата тоже считается на поверхности. RWLT ведёт один пингер, а с водолазной станцией RedPhone-DX до 255 водолазов: положение обновляется в конце каждой голосовой передачи.
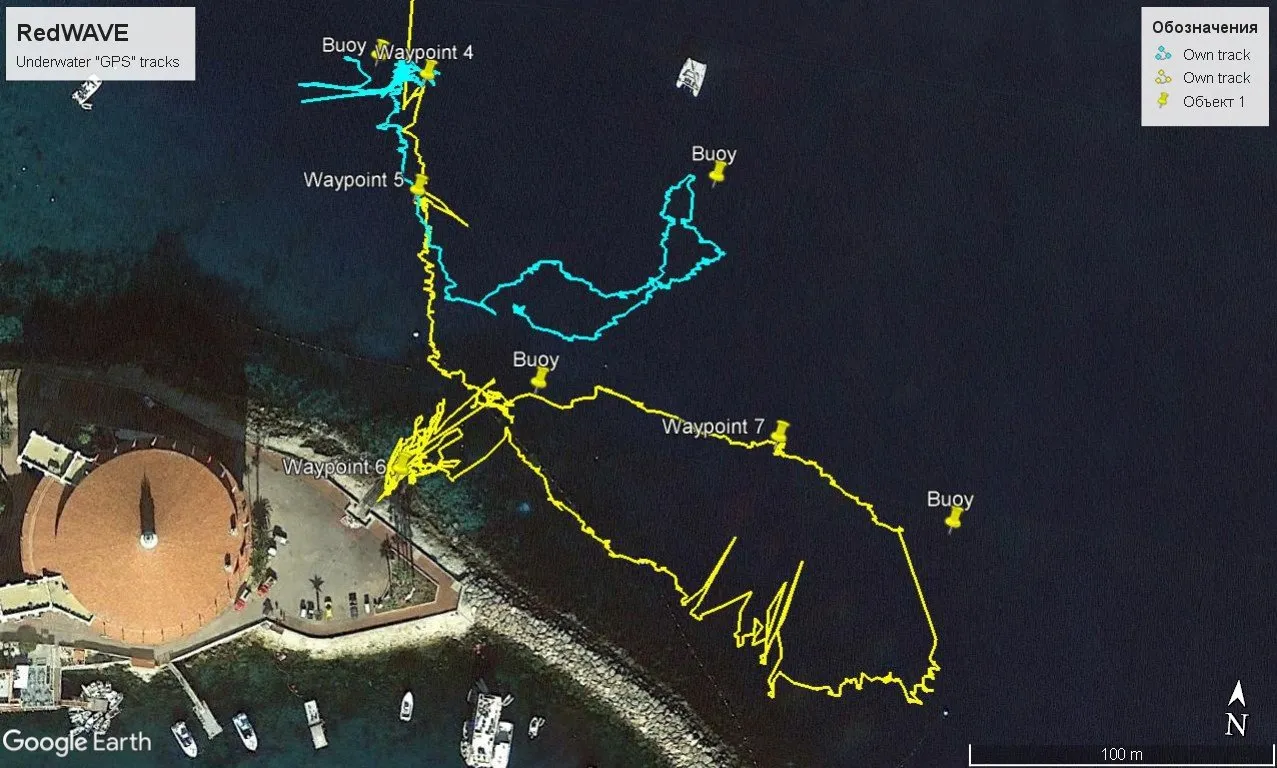
Если объектов много или координата нужна на самом объекте, подходит инвертированная схема RedWave. Приёмники только слушают буи, поэтому их число не ограничено, а каждый приёмник сам вычисляет своё положение.
2. Дальность и глубина
Для USBL ограничение задаёт дальность до маяка: у Zima2 радиус рабочей области до 3000 м, у uWave USBL 1000 м. Глубина маяка стандартно до 300 м, для Zima2 есть исполнения на бо́льшие глубины, до 1 км.
Для буйковых баз ограничение задаёт размер базы. У RedWave это область 700 × 700 м, у RWLT 1500 × 1500 м. Глубина погружения объекта не должна превышать размеры базы. Предельная глубина 300 м у RedNode и RWLT Pinger (500 м у RWLT в специсполнении), у водолазных версий она меньше: 70 м у RedNav и 100 м у RWLT со станцией RedPhone-DX. Для работ глубже километра в текущем каталоге UCNL стандартных решений нет, такие задачи стоит обсудить с инженерами отдельно.
3. Какая точность нужна и где
У USBL линейная погрешность растёт пропорционально дальности: примерно дальность умноженная на тангенс угловой ошибки. Ниже оценка только по угловой составляющей при номинальных значениях (1° для Zima2, 2° для uWave USBL), без учёта ошибок курса антенны, скорости звука и многолучевости.
| Дальность до маяка | 100 м | 300 м | 1000 м | 3000 м |
|---|---|---|---|---|
| Zima2, 1° | 1,7 м | 5,2 м | 17 м | 52 м |
| uWave USBL, 2° | 3,5 м | 10 м | 35 м | вне радиуса 1000 м |
У буйковых баз точность внутри фигуры буёв почти не зависит от положения объекта: для RedWave и RWLT номинальное значение 2DRMS 0,84 м, для RWLT со станцией RedPhone-DX 1,5 м. Грубая прикидка: при 1° угловая ошибка USBL сравнивается с 0,84 м на удалении около 50 м. Если работа идёт у причала или вокруг небольшого сооружения, USBL вполне достаточно. Если аппарат уходит на сотни метров, а нужны метры и лучше, выигрывает база из буёв.
4. Как и где разворачивать
USBL требует жёсткой установки антенны на штанге или борту, подключения GNSS и компаса. Zima2 разворачивается одним человеком менее чем за 20 минут. Если спутниковый сигнал недоступен, например на режимных объектах, координаты и азимут антенны можно задать вручную по карте и ориентирам: этот режим описан в статье об обследовании причала с помощью ТНПА и Zima2.
Буйковая база требует расставить четыре буя выпуклым многоугольником: у RedWave расстояние между буями от 30 до 700 м, у RWLT от 30 до 1500 м, причём у RWLT стороны четырёхугольника примерно равны и отличаются не более чем вдвое. Калибровка не нужна, на расстановку в наших полевых описаниях уходило от 15 до 25 минут, а работу надо начинать внутри фигуры. Нужны лодка, байдарка или береговые точки, и у каждого буя есть собственный GNSS.
5. Кого позиционируем: ТНПА, АНПА или водолаза
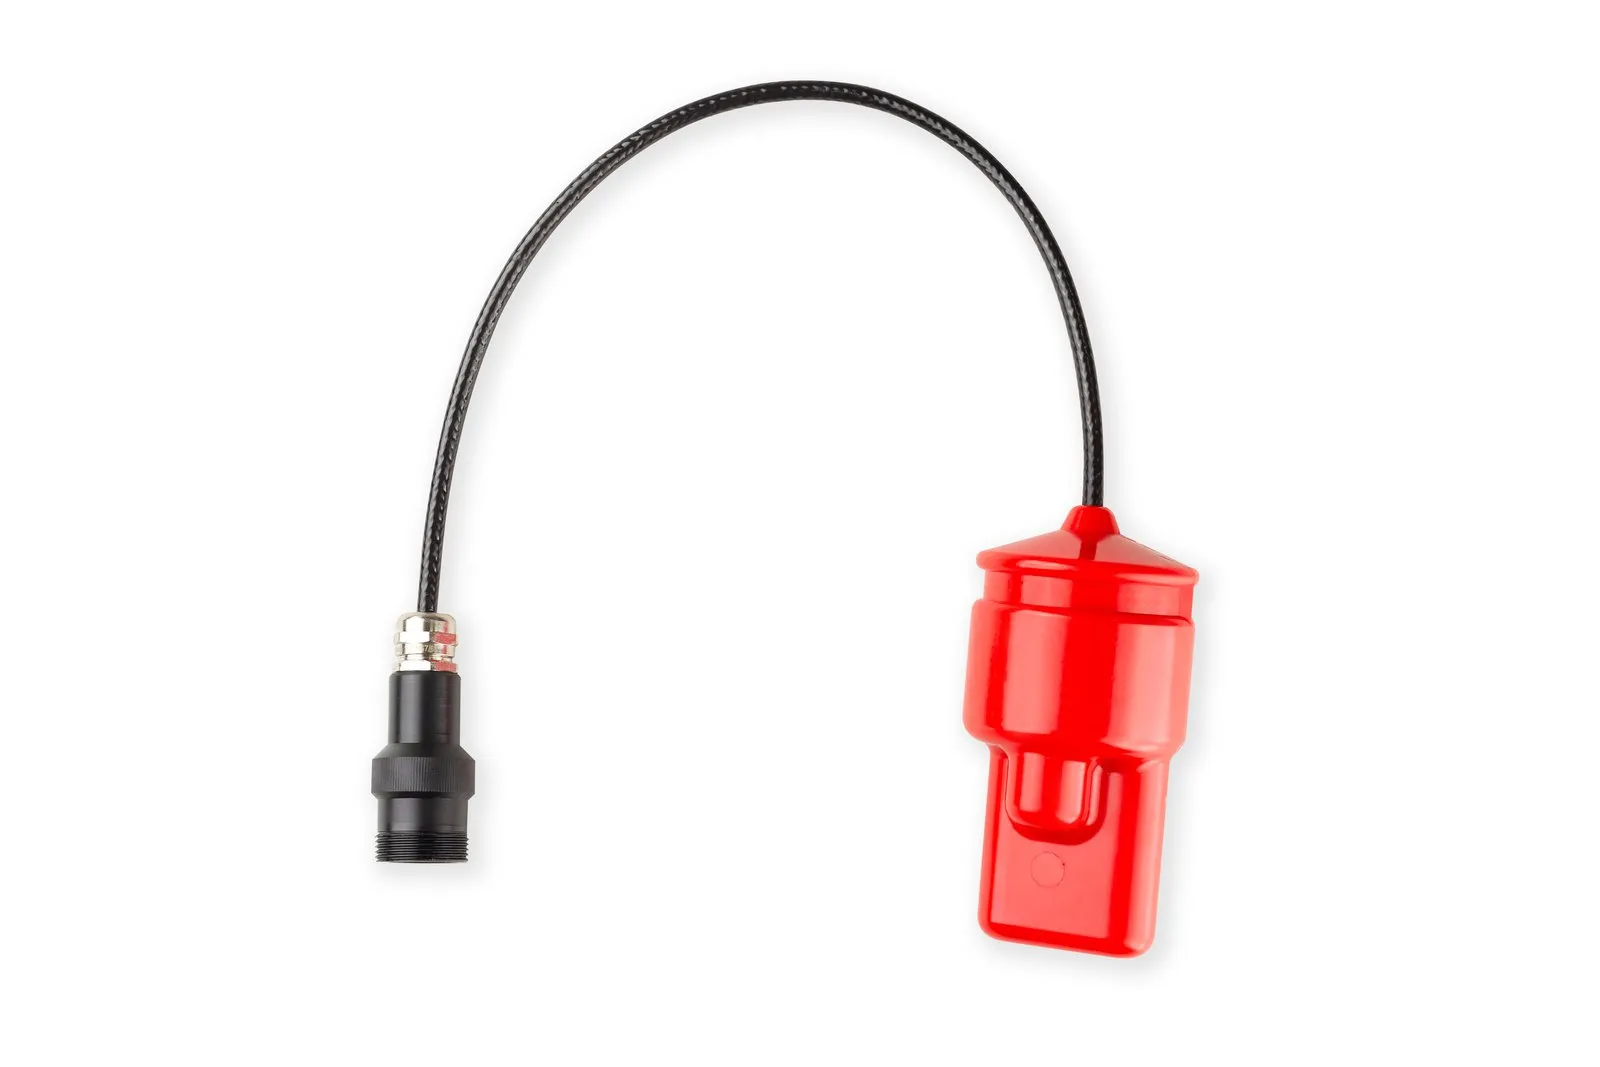
- ТНПА. Если оператору нужно видеть аппарат на карте, закрепите маяк-ответчик Zima2-R или пингер RWLT Pinger: интеграция с носителем не обязательна, автономный маяк питается от батарейного блока. Если аппарату нужны собственные координаты для маршрутных точек, ставят навигатор RedNode, он выдаёт данные как GNSS-приёмник.
- Водолаз. Навигатор RedNav показывает водолазу его положение, маршрутные точки и записывает трек, число водолазов не ограничено. Если оператору наверху нужно видеть положение и слышать голос, подходит RWLT со станцией RedPhone-DX. Для относительного положения водолаза хорош Zima2.
- АНПА. Если аппарату нужна координата на борту, подходит RedNode в зоне базы. Если достаточно следить за ним с поверхности, подходит USBL: маяк Zima2-R, интегрированный с носителем, дополнительно принимает до 32 команд телеуправления. Вне зоны акустики обычно работает инерциальная навигация.
6. Нужна ли связь
Zima2 совмещает позиционирование с телеуправлением (до 32 команд) и телеметрией. uWave USBL передаёт произвольные данные и одновременно определяет угол и дальность до собеседника, отдельная USBL-станция не нужна. RWLT со станцией RedPhone-DX даёт навигацию вместе с голосовой связью, а RWLT Pinger дополнительно передаёт глубину, температуру и напряжение батареи.
Сравнение USBL и LBL
Значения номинальные, из таблицы сравнения в документации; сноски к ним есть на странице документации.
| Критерий | USBL (Zima2, uWave USBL) | LBL на буях (RWLT) | iLBL (RedWave) |
|---|---|---|---|
| Объекты | Zima2 до 16, uWave USBL до 20 | 1 пингер; до 255 водолазов с RedPhone-DX | Не ограничено |
| Рабочая область | Круг радиусом 3000 м (Zima2), 1000 м (uWave USBL) | 1500 × 1500 м | 700 × 700 м |
| Макс. глубина | Zima2: 300 м, до 1000 м в специсполнении; uWave USBL: 300 м | 300 м (500 м в специсполнении); 100 м со станцией RedPhone-DX | 300 м; 70 м в водолазном исполнении |
| Точность | 1° (≈17 м на 1000 м); 2° (≈35 м на 1000 м) | 2DRMS 0,84 м; 1,5 м с RedPhone-DX | 2DRMS 0,84 м |
| Период обновления | Zima2 от 1 с; uWave USBL от 3,6 с | 2 с | 1 с |
| Где считается координата | На пульте | На пульте | На объекте |
| Развёртывание | Штанга, GNSS и компас | Четыре буя | Четыре буя |
Какая система UCNL подойдёт для вашего случая
| Задача | Что подойдёт | Почему |
|---|---|---|
| Проследить один ТНПА с борта или пирса, быстро развернуть | Zima2: Zima2-B и Zima2-R | Один человек и менее 20 минут, радиус до 3000 м, работает и без GNSS с ручной привязкой |
| Вести до 16 аппаратов или водолазов с одной точки | Zima2 | Последовательный опрос до 16 маяков, координаты на одном пульте |
| Много водолазов и роботов сразу, координата на объекте | RedWave: RedNav, RedNode | Число приёмников не ограничено, не нужна калибровка |
| Один объект, максимальная точность на большой площади | RWLT с RWLT Pinger | Область до 1500 × 1500 м, 2DRMS 0,84 м, координата на пульте |
| Водолазы с голосовой связью и трекингом на поверхности | RWLT с RedPhone-DX | До 255 водолазов, положение по окончании каждой передачи |
| Данные и позиция в одном небольшом приборе | uWave USBL | Модем совмещён с USBL-навигацией, до 20 кодовых каналов |
| Учебные проекты и соревнования подводных роботов | WAYU | Простая система для образовательных задач, использовать её можно только в них |
Частые ошибки при выборе
- Ждать от USBL метровой точности на километре. Угловая ошибка растёт вместе с дальностью.
- Не предусмотреть курс и GNSS для антенны USBL или жёсткое крепление.
- Расставить буи слишком тесно, разными по длине сторонами или начать работу вне фигуры буёв.
- Забыть, что глубина объекта не должна превышать размеры буйковой базы.
- Не проверить условия на месте: термоклин, мелководье и сооружения дают отражения и зоны тени. Полезен пробный выход.
- Не учесть, где нужна координата: у оператора наверху или на самом объекте.
Краткие выводы
- Быстрое развёртывание и слежение с борта: USBL, например Zima2.
- Много объектов и координата на объекте: iLBL, RedWave.
- Точность около метра на большой площади: LBL на буях, RWLT.
- Погрешность USBL растёт с дальностью, у буйковых баз она стабильна внутри фигуры буёв.
- Выбор часто определяют вопросы про водолаза или аппарат, связь и место установки, а не одна цифра точности.
Оборудование UCNL для этой задачи
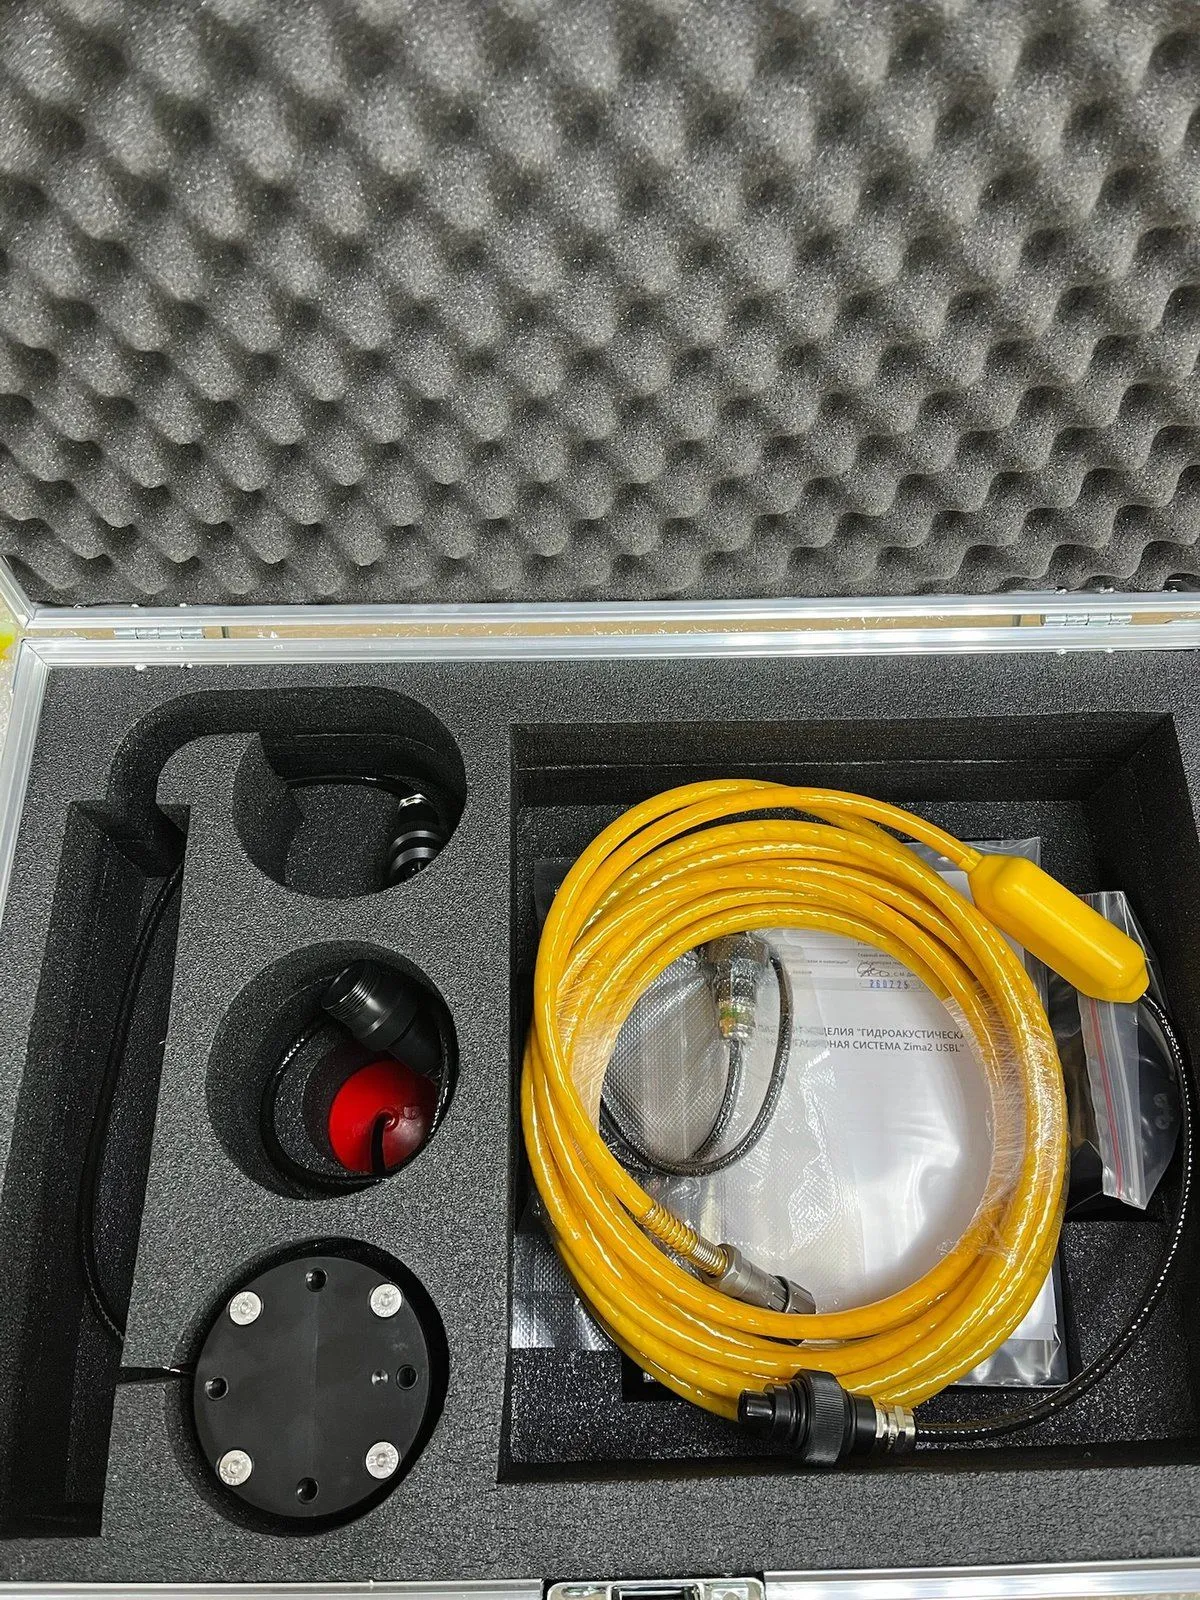
- Zima2: пеленгационная станция Zima2-B, маяки-ответчики Zima2-R, станция питания и коммутации Bat&Link Box.
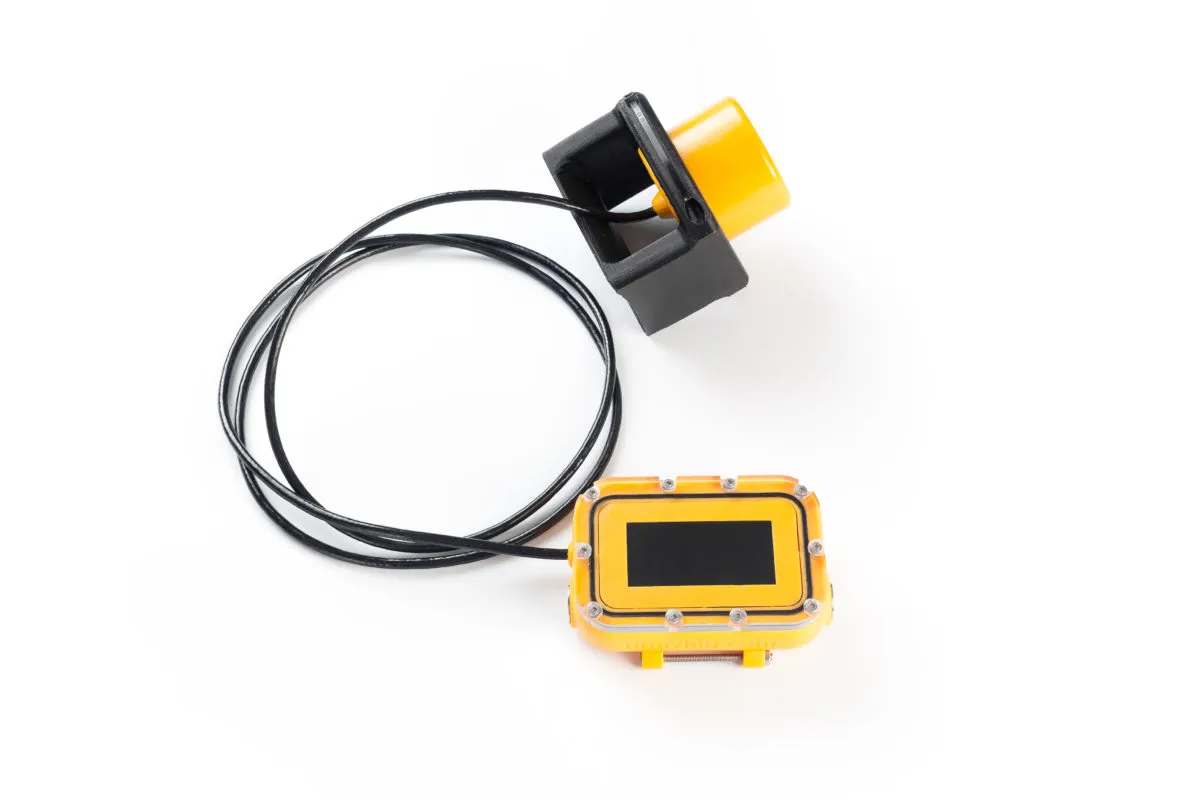
- uWave USBL: модем с USBL-навигацией.
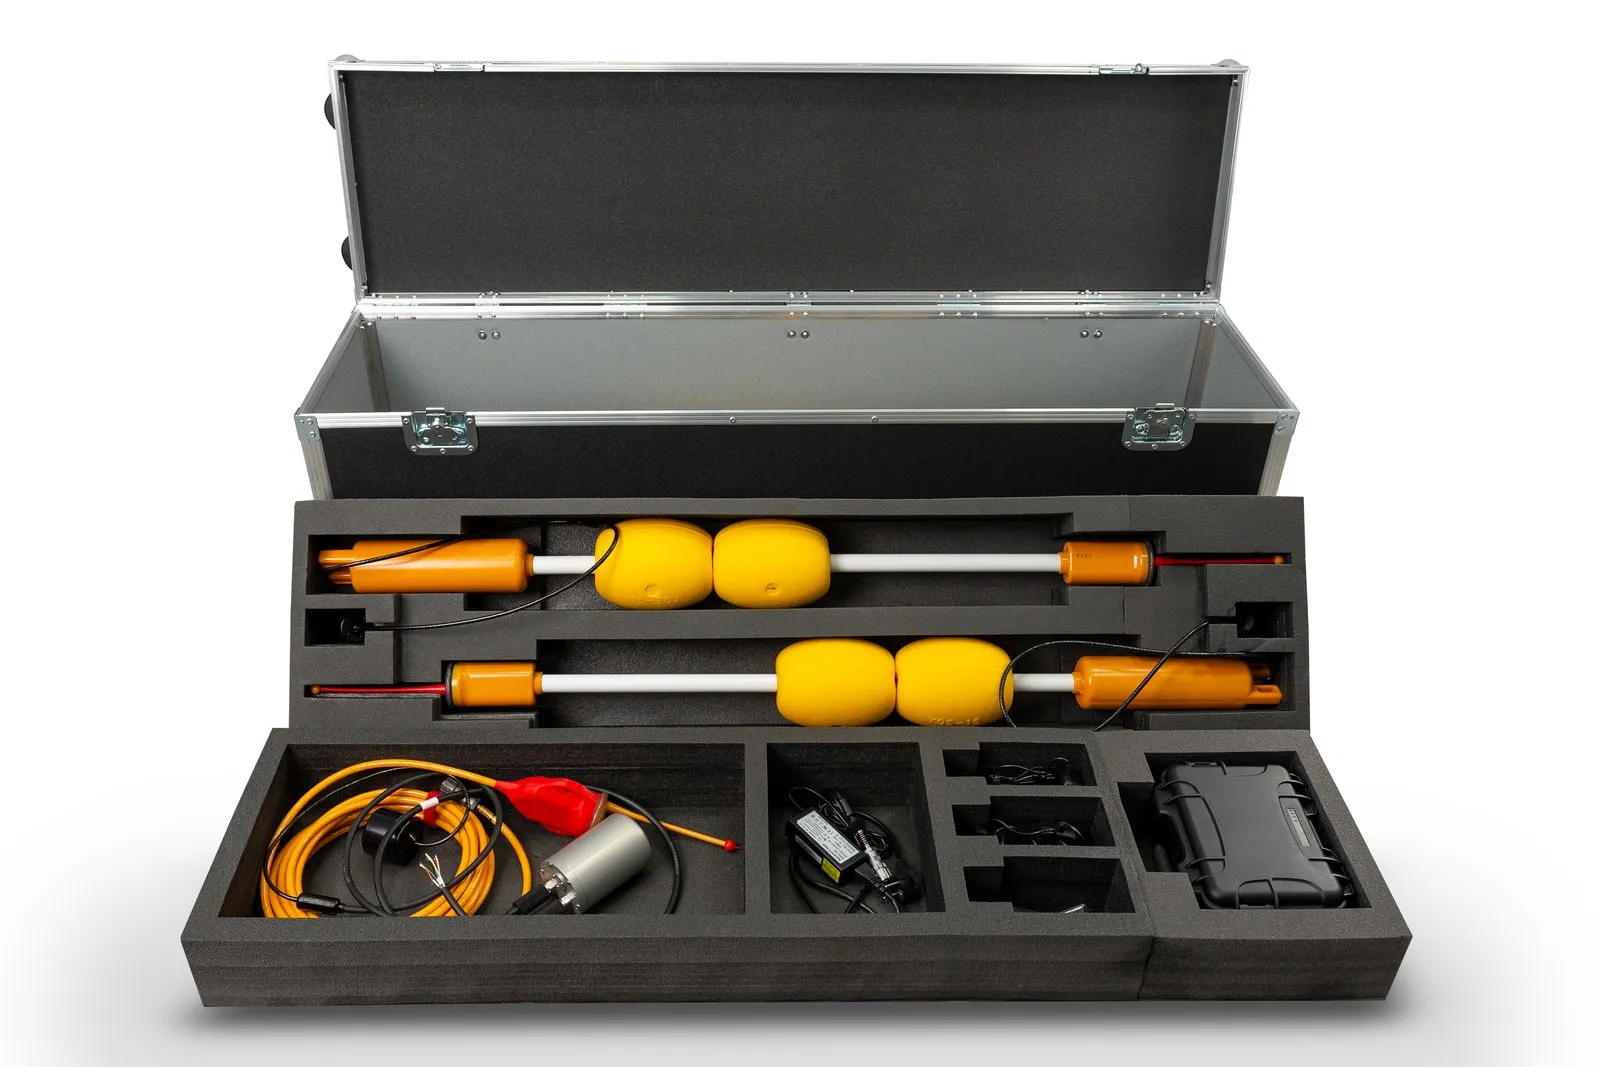
- RedWave: буи RedBase, навигаторы RedNode и RedNav.
- RWLT: буи RWLT GIB, пингер RWLT Pinger, станция RedPhone-DX.
- Раздел «Навигация» и словарь терминов.