Словарь объясняет ключевые термины подводной навигации и гидроакустики: ГАНС, УКБ, ДБ, маяк-ответчик, пингер, транспондер и другие. Определения короткие, у каждого есть ссылки на подробные статьи и на оборудование UCNL, в описании которого термин встречается. Схемы навигации в целом разобраны в статье «Подводная навигация: USBL, LBL и iLBL», выбор системы в статье «USBL или LBL».
Быстрый указатель: ГАНС · позиционирование и навигация · база · УКБ (USBL) · КБ (SBL) · ДБ (LBL) · iLBL · VLBL · подводный GPS · маяк-ответчик · транспондер · пингер · пеленгационная антенна · навигационный буй · навигационный приёмник · гидроакустический модем · гидрофон · система курса и положения · ТНПА · АНПА · запрос-ответ · наклонная дальность · азимут · дальномерный метод · TDOA · синхронизация по GNSS · кодовое разделение · телеуправление и телеметрия · топопривязка · скорость звука · профиль скорости звука · рефракция и термоклин · многолучевость · затухание · 2DRMS · уровень излучения · NMEA 0183
Системы и схемы навигации
ГАНС (гидроакустическая навигационная система)
Комплекс устройств, который определяет положение подводных объектов по акустическим сигналам. Под аббревиатурой понимают и системы позиционирования, где координату считает поверхностный пульт, и системы навигации, где её вычисляет сам объект. Основные схемы: УКБ, КБ, ДБ, iLBL. Английский эквивалент: underwater acoustic positioning system.
Позиционирование и навигация
Позиционирование определяет, где находится объект, а координату вычисляют на поверхности: так работают Zima2 и RWLT. Навигация даёт координату самому объекту: водолаз или робот получает её от навигатора RedNav или RedNode системы RedWave. Между этими точками данные можно передать по кабелю или по акустическому каналу.
База (навигационная база)
Отрезок между двумя опорными точками с известным взаимным положением. Системы делят на ультракороткие, короткие и длинные по размеру базы относительно траектории объекта, но принцип работы зависит ещё и от того, кто излучает сигнал и где считаются координаты. Подробности: Типы навигационных систем и их применение.
Ультракороткая база (УКБ, USBL)
Ultra-Short Baseline: все приёмные элементы собраны в одной антенне, а база измеряется сантиметрами. Станция определяет направление и дальность до маяка-ответчика, поэтому погрешность растёт с расстоянием: угол 1° соответствует примерно 17 м на 1000 м. Примеры: Zima2, uWave USBL. Подробнее в разделе USBL: что это такое и как работает.
Короткая база (КБ, SBL)
Short Baseline: три-четыре гидрофона разнесены на десятки метров по корпусу судна или платформы, а положение объекта вычисляют по расстояниям до них. Точность выше, чем у USBL, но положение гидрофонов нужно точно привязать к судну и учитывать качку. UCNL применяет эту схему в услуге инженерного сопровождения подводных работ.
Длинная база (ДБ, LBL)
Long Baseline: опорные станции разнесены на сотни метров и дальше, они бывают донными (с калибровкой) и плавучими (буи с GNSS). Положение вычисляют по временам распространения сигнала, и внутри базы точность мало зависит от места объекта. Примеры: RWLT, RedWave. Подробнее: LBL в обзоре навигации.
Инвертированная длинная база (iLBL)
Inverted LBL: излучают опорные буи, а объект только принимает сигналы и сам вычисляет координаты по разностям времён прихода. Число объектов не ограничено. Пример: RedWave. Подробнее: iLBL в обзоре навигации. Аббревиатуру iLBL иногда используют и для надводной приёмной базы из буёв, поэтому надёжнее ориентироваться на роли элементов схемы.
Виртуальная длинная база (VLBL)
Virtual LBL: одна подвижная точка, например катер с GNSS и модемом, измеряет расстояния до неподвижного маяка из разных мест, и серия измерений работает как разнесённая база. Достаточно двух модемов. Разбор: «Подводный GPS на двух приёмопередатчиках».
Подводный GPS
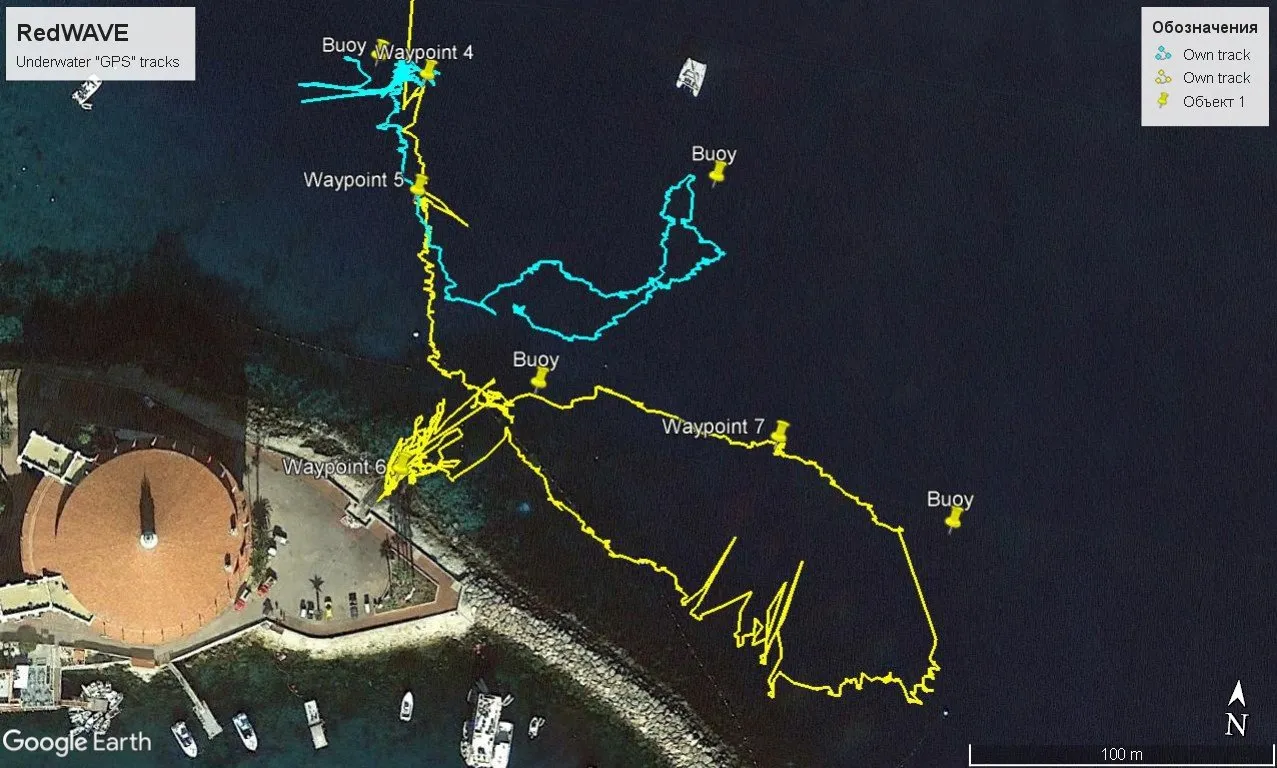
Неформальное название инвертированной длинной базы, где буи-ретрансляторы играют роль спутников, а приёмник выдаёт координаты по протоколу обычного GNSS-приёмника. В линейке UCNL так называют RedWave. Как это проверяли на практике: «Подводный GPS на телеуправляемом необитаемом подводном аппарате».
Устройства и оборудование
Маяк-ответчик
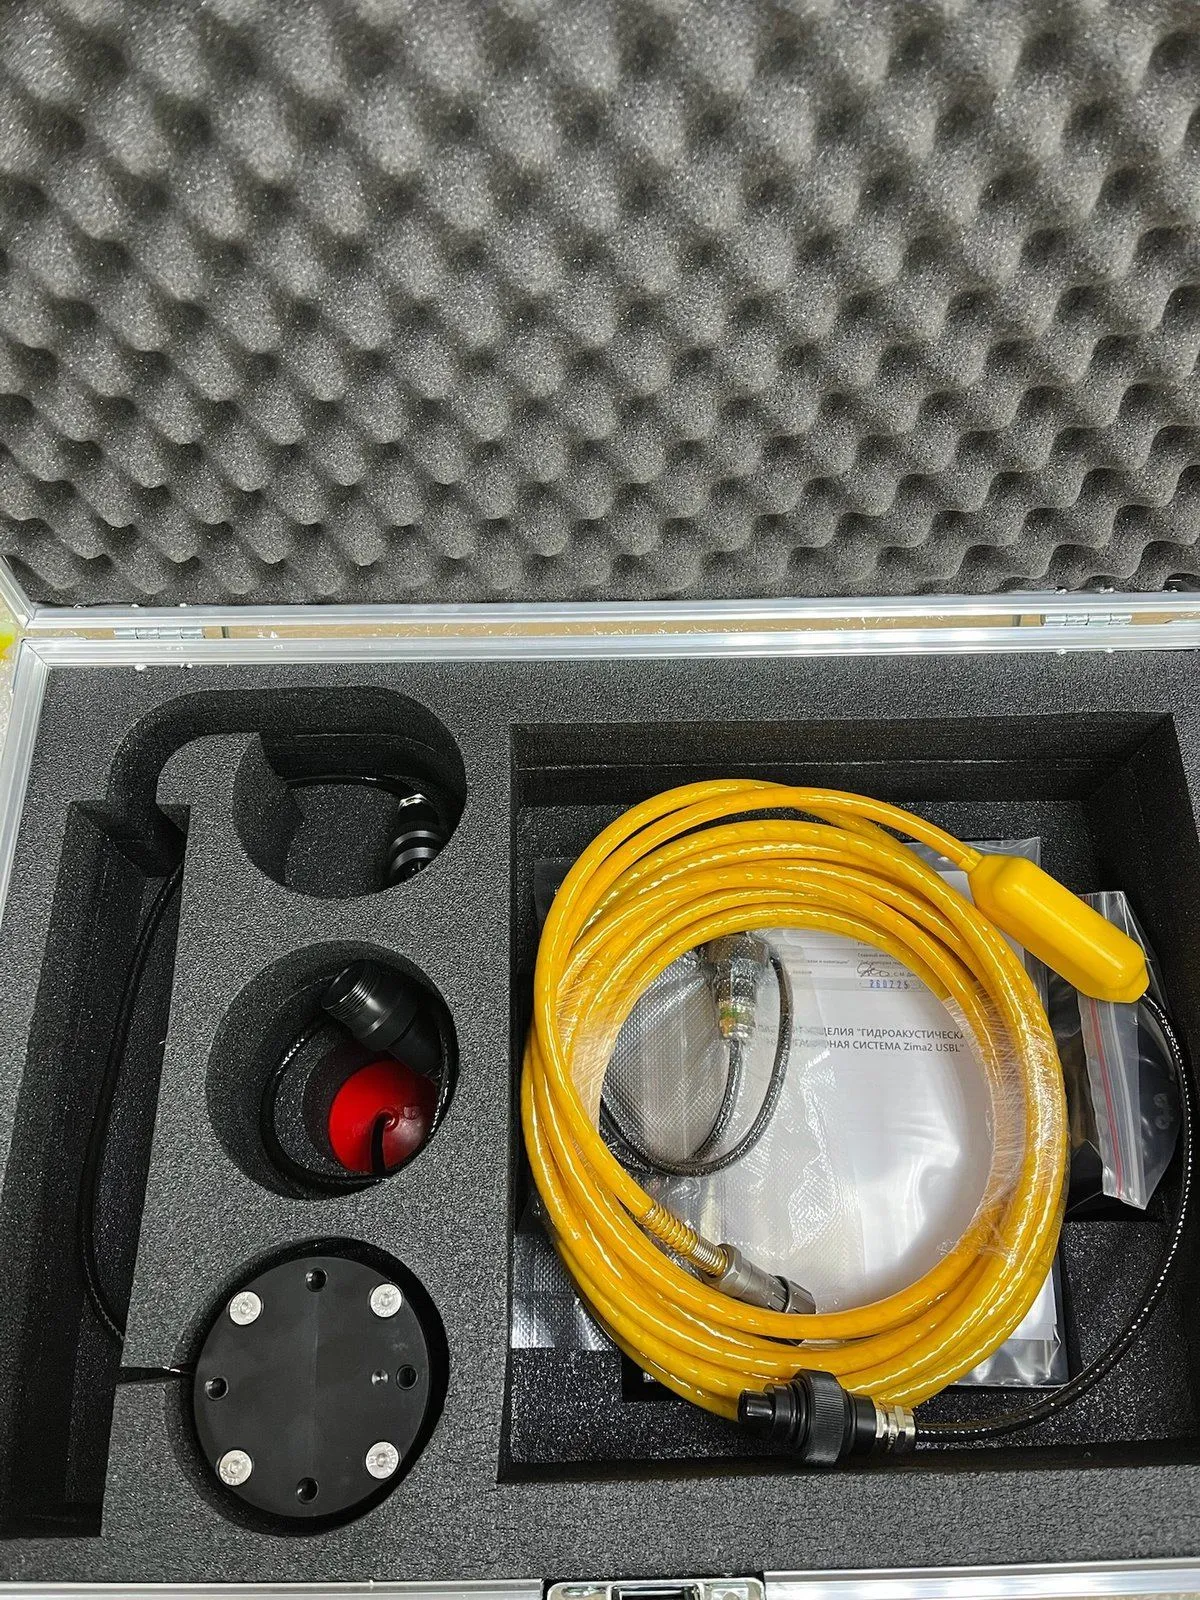
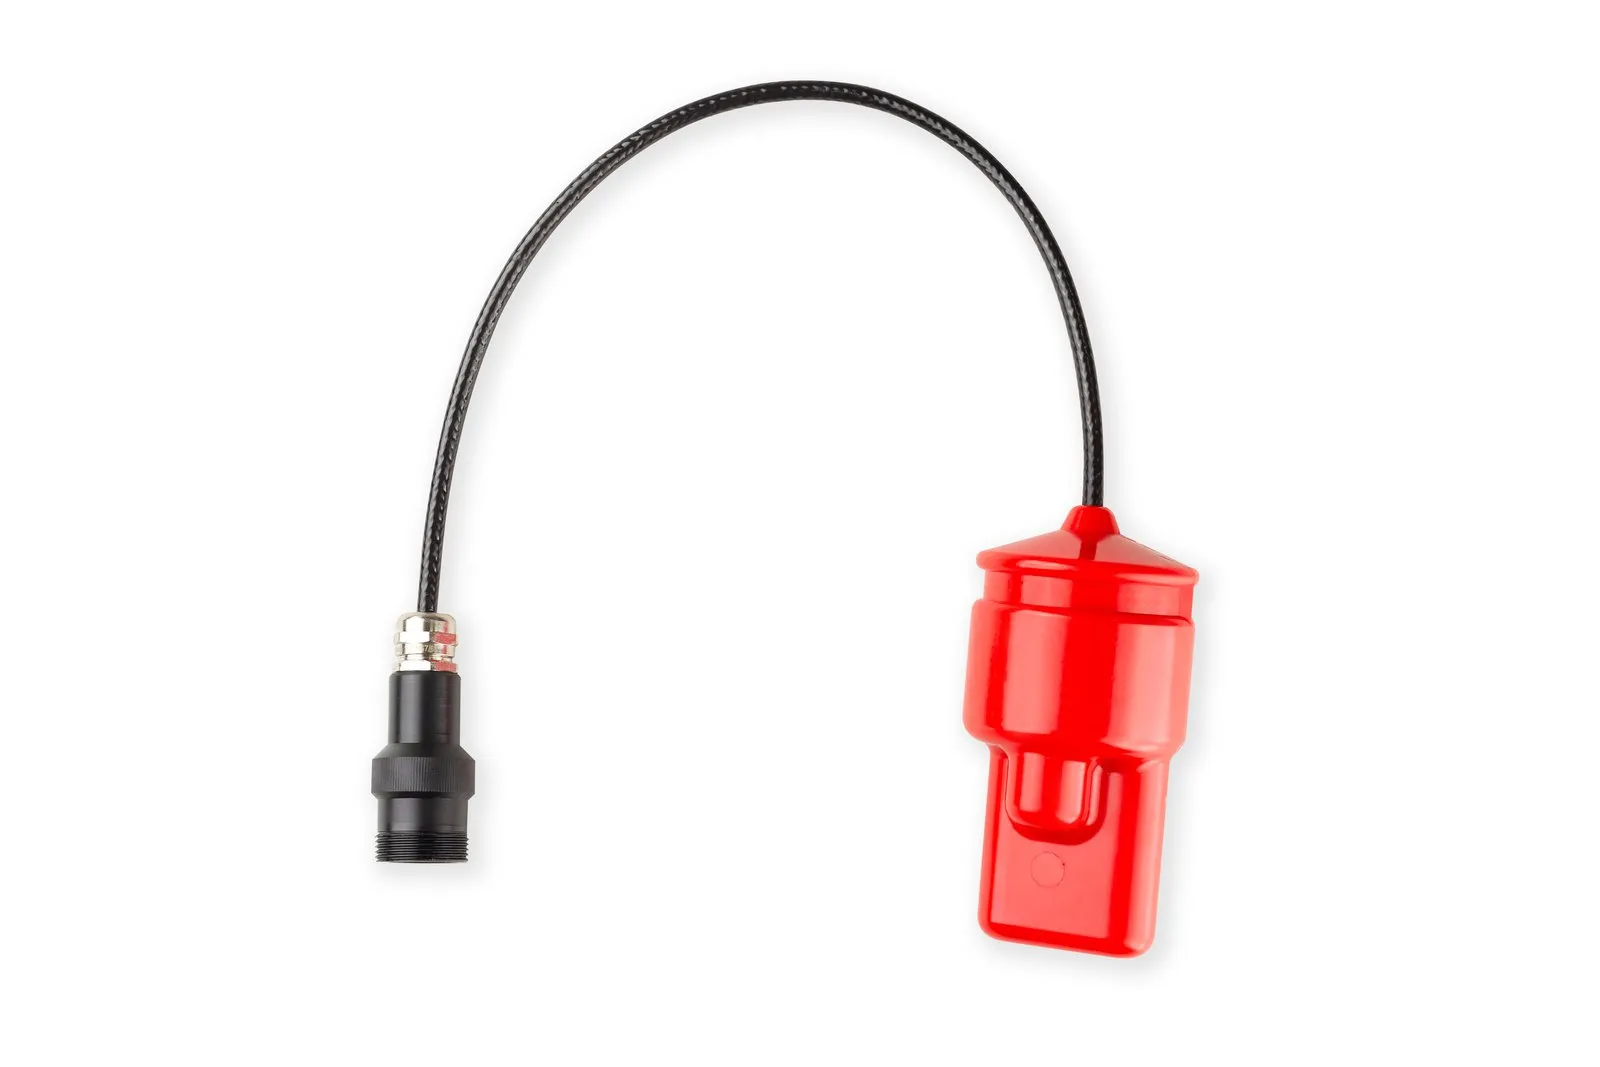
Устройство на подводном объекте, которое принимает запрос USBL-станции и через известное время отвечает; по ответу измеряют дальность и направление. Zima2-R (64 × 62 мм, 0,3 кг, до 16 адресов) может быть автономным с батарейным блоком или питаться от носителя и передаёт глубину со встроенного датчика давления. Синонимы: транспондер, responder.
Транспондер
От transmitter и responder: устройство, которое излучает акустический ответ на принятый запрос. В LBL так называют опорные донные маяки, в USBL часто используют как синоним маяка-ответчика. Не путать с пингером, который излучает без запроса.
Пингер
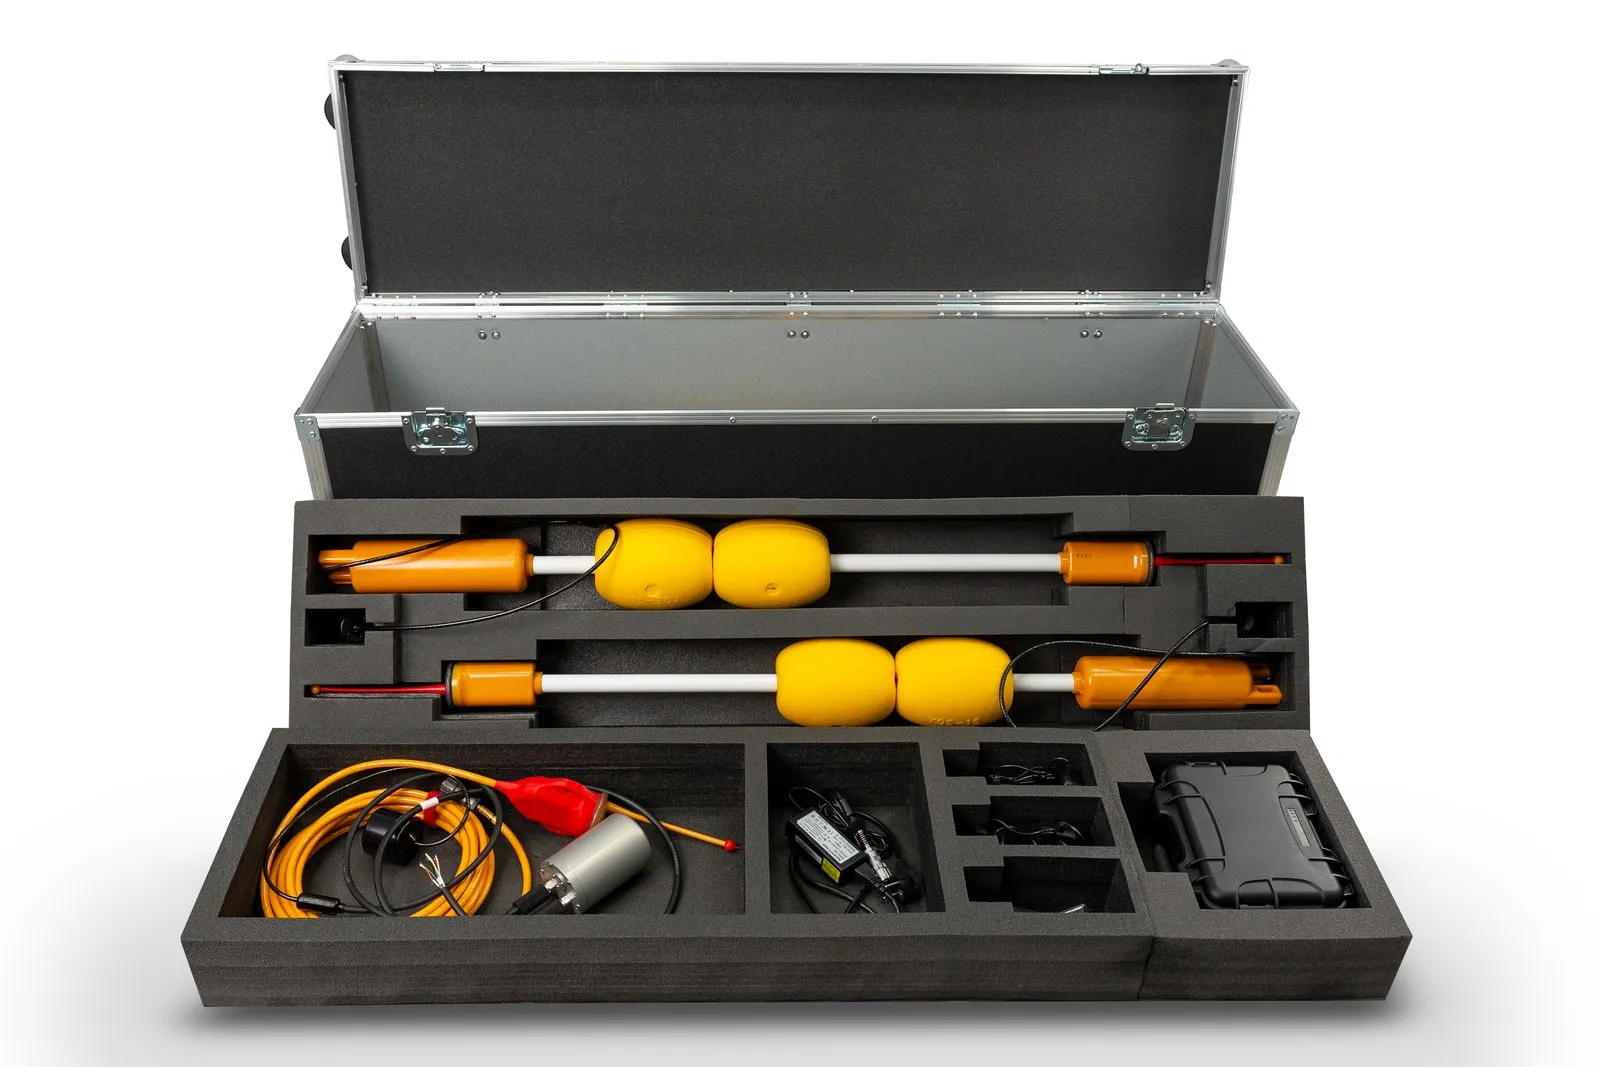
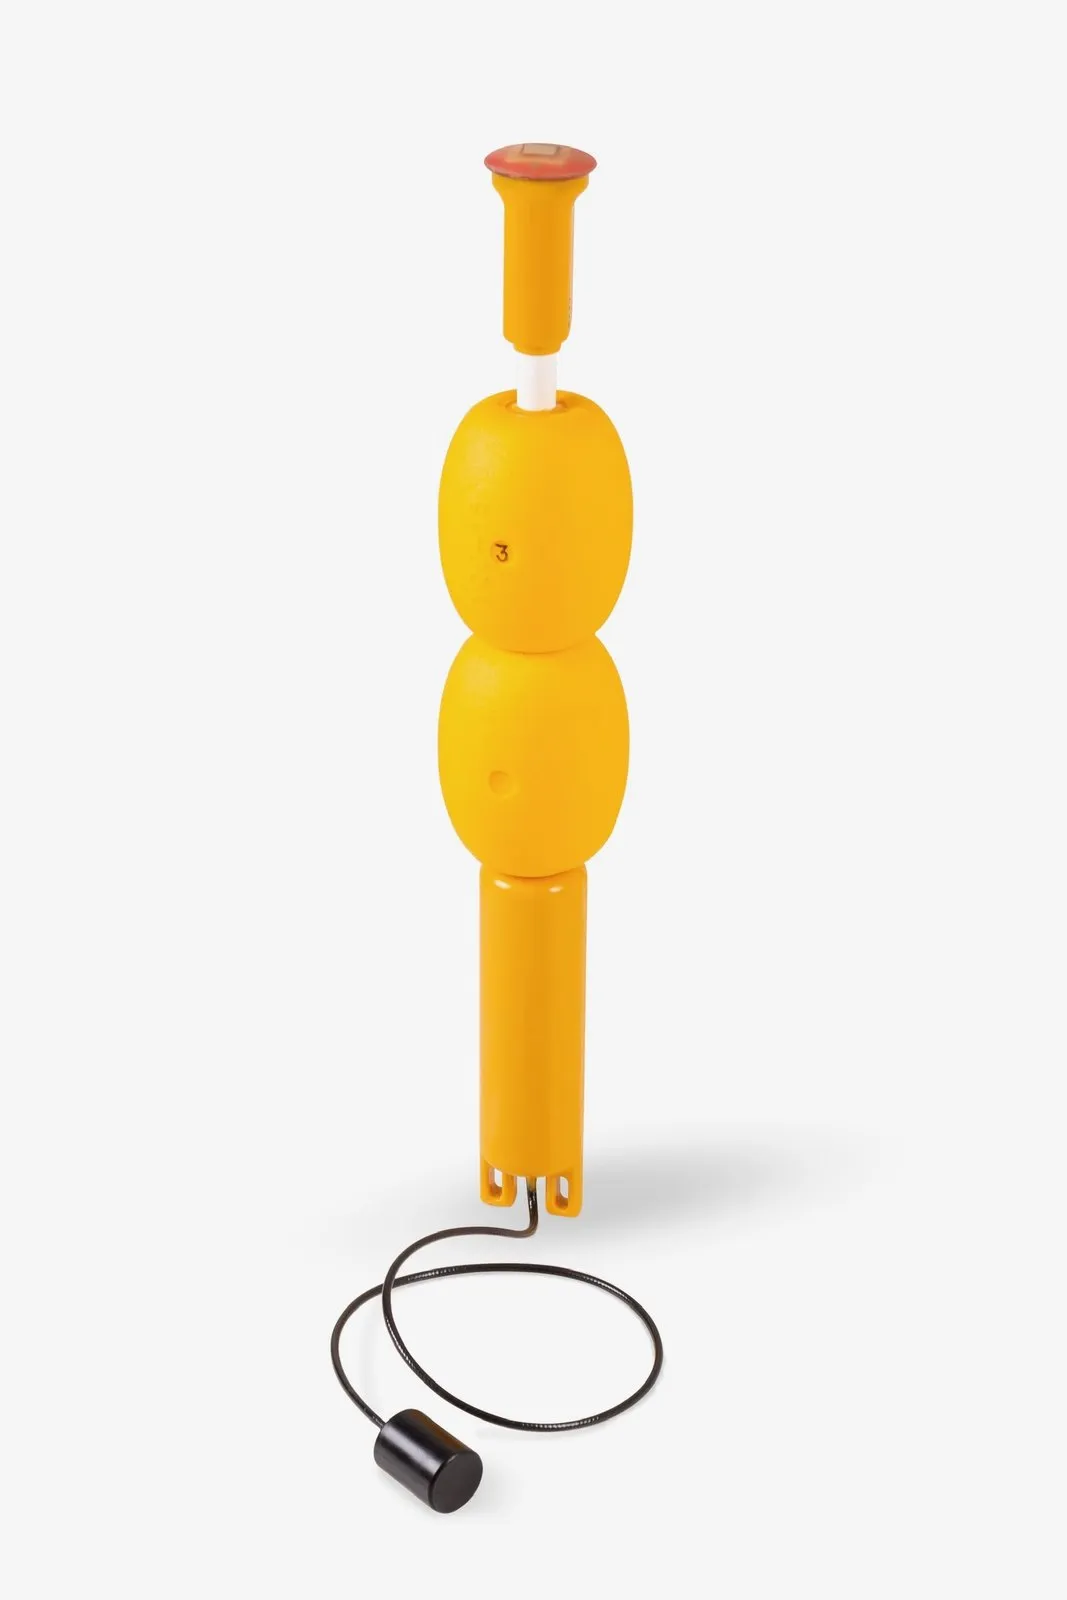
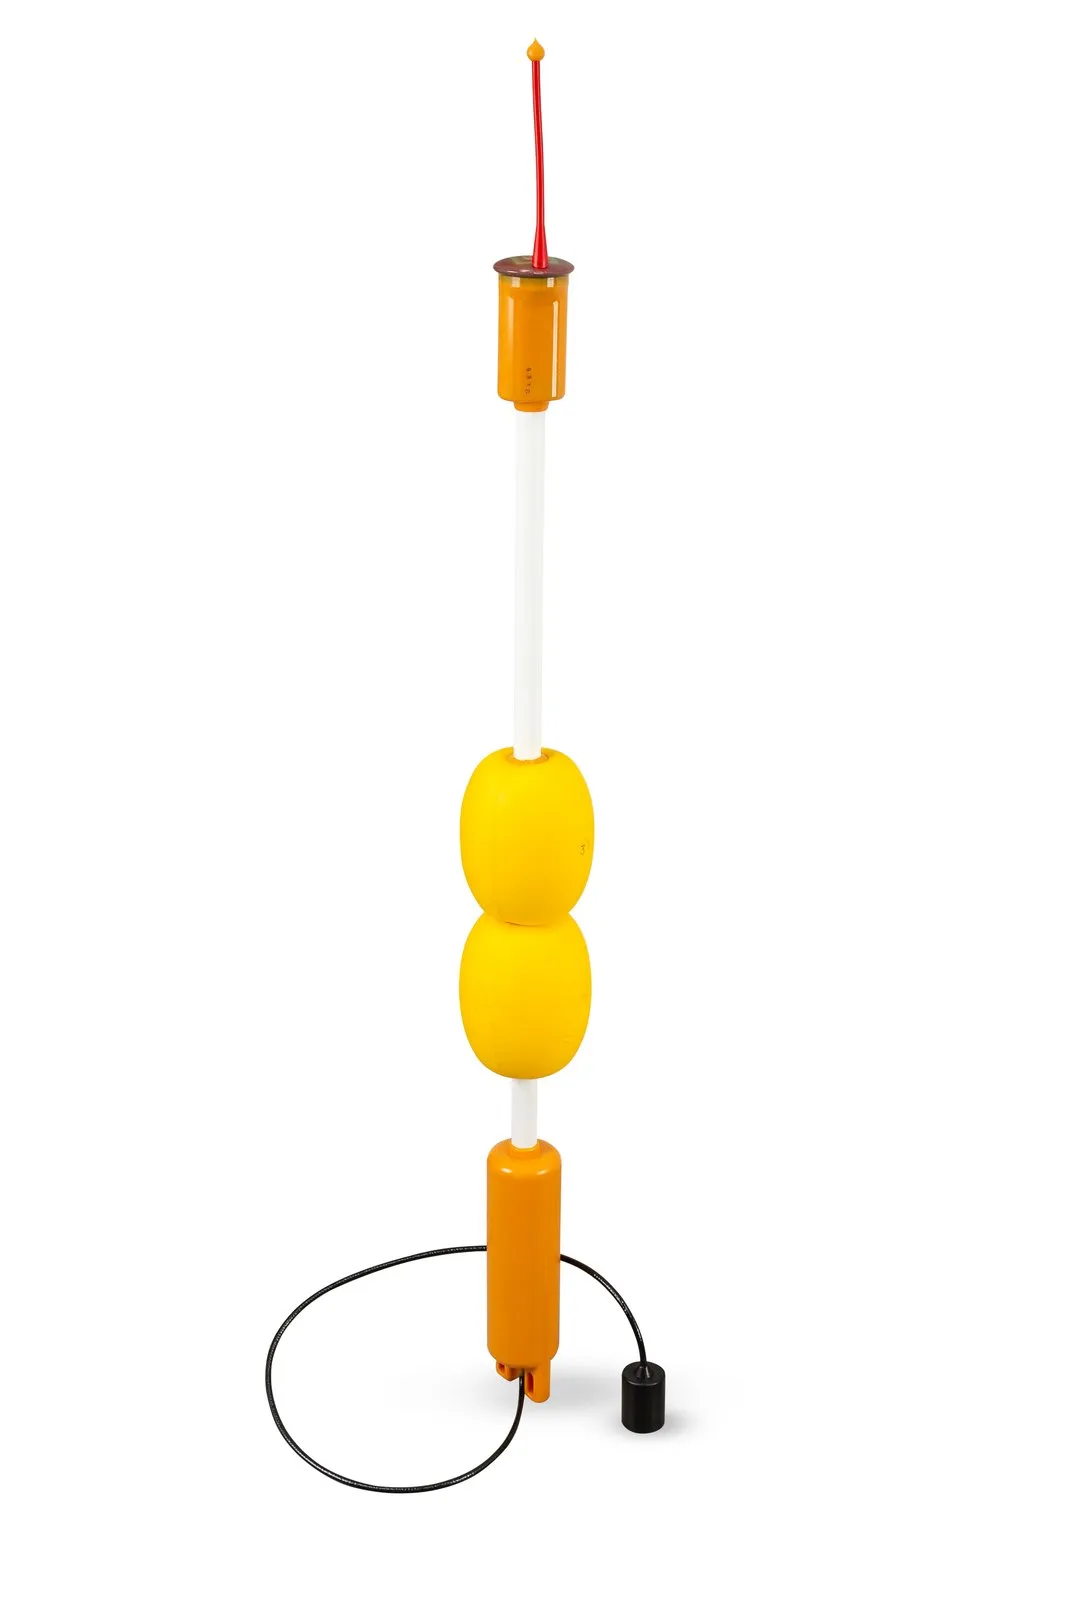
Маяк, который излучает навигационный сигнал по собственному таймеру и не ждёт запроса. Применяется в LBL с приёмной базой: буи принимают сигнал, положение считается на пульте. RWLT Pinger излучает сигнал каждые 2 с, включается в воде автоматически, работает до 10 часов и передаёт глубину, температуру и напряжение питания.
Пеленгационная антенна
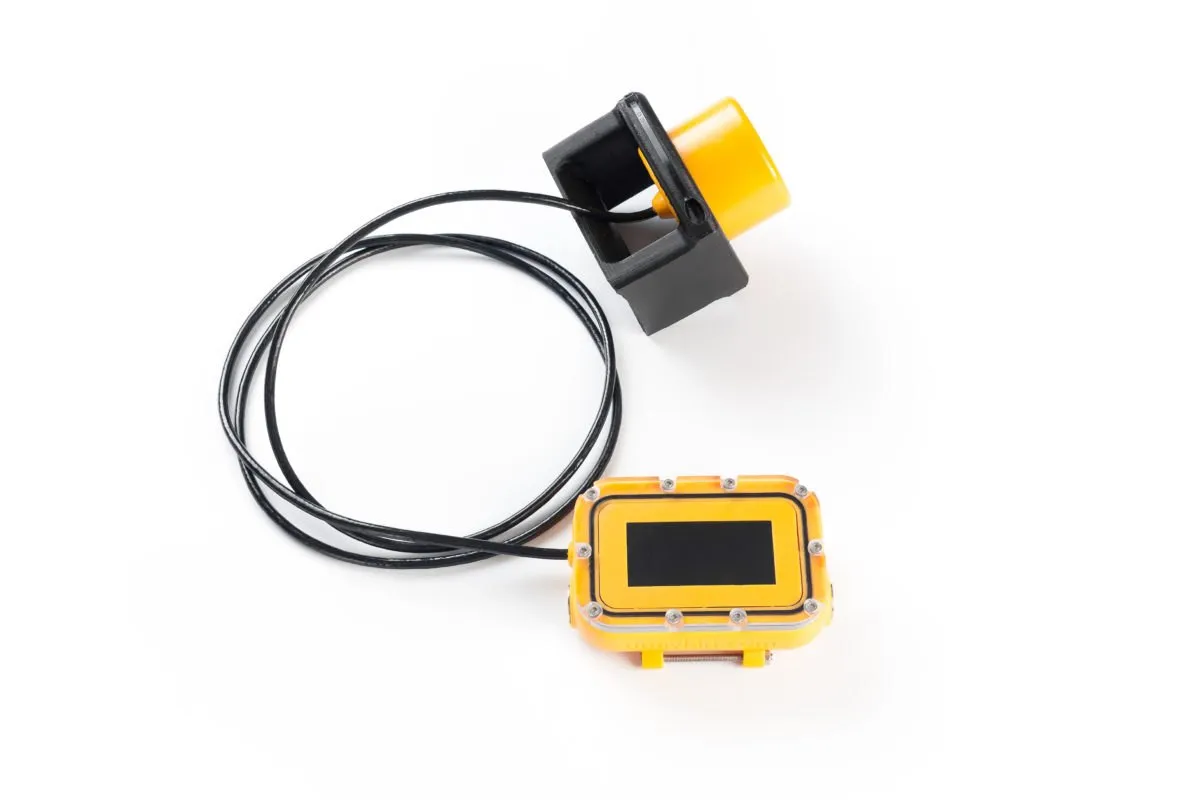
Станция USBL: корпус с решёткой приёмных элементов и излучателем, определяющий направление на маяк по разности времён (фаз) прихода сигнала. Zima2-B имеет размеры 64 × 128 мм, массу 0,44 кг, номинальную точность горизонтального угла 1° и встроенный инклинометр. Курс задаёт внешний компас или система курса и положения.
Навигационный буй (GIB)
Плавучее устройство с GNSS-приёмником и гидроакустическим блоком, опорная точка надводной базы. Четыре буя образуют базу. В RedWave буи RedBase излучают сигналы, в RWLT буи RWLT GIB принимают сигнал пингера. Сокращение GIB входит в названия RWLT GIB и WAYU GIB.
Навигационный приёмник
Пассивное устройство iLBL: принимает сигналы буёв, вычисляет положение и выдаёт его по NMEA 0183. RedNode предназначен для роботов (64 × 62 мм, 0,3 кг, глубина до 300 м), RedNav для водолазов (глубина до 70 м, 8 часов автономной работы).
Гидроакустический модем
Устройство для передачи данных по звуку. Модемы uWave и uWave Max измеряют и время распространения сигнала, то есть дальность до собеседника, а uWave USBL дополнительно определяет угол. Об истории разработки: «Самый маленький гидроакустический модем».
Гидрофон
Приёмный преобразователь звука под водой, чаще всего на пьезоэлементе. Несколько гидрофонов образуют антенную решётку, по которой определяют направление на источник. Как сделать простой гидрофон: статья на Хабре.
Система курса и положения (AHRS, INS)
Датчик, измеряющий курс, крен и дифферент. USBL-станции он нужен, чтобы перевести направление на маяк в географические координаты. У Zima2-B инклинометр встроен и компенсирует наклон до ±30°, курс подаёт внешний компас или система курса и положения.
ТНПА (ROV)
Телеуправляемый необитаемый подводный аппарат: робот, которым по кабелю управляет оператор. Кабель служит и каналом связи, поэтому маяк на ТНПА чаще всего позиционируют USBL-системой. Пример: обследование причала с ТНПА и Zima2.
АНПА (AUV)
Автономный необитаемый подводный аппарат: работает по заданной программе без кабеля, поэтому координата нужна ему на борту. Акустические измерения обычно дополняют инерциальной навигацией и доплеровским лагом (DVL).
Методы измерения
Запрос-ответ
Метод измерения дальности: устройство излучает запрос, отвечающее возвращает сигнал через известное время, а дальность равна половине произведения скорости звука на время пробега без задержки ответа. Синхронизировать часы не нужно, но требуются два успешных приёма, а несколько маяков опрашивают по очереди.
Наклонная дальность
Прямое расстояние от антенны до маяка. По ней, разности глубин и азимуту вычисляют горизонтальные координаты. У Zima2-B разрешение по наклонной дальности 0,15 м, номинальная точность 0,1 %.
Азимут (горизонтальный угол прихода сигнала)
Направление на источник в горизонтальной плоскости. Номинальная точность у Zima2-B 1°, у uWave USBL 2° (значение получено в лабораторном статическом эксперименте без учёта многолучевости). Угловая ошибка превращается в линейную пропорционально дальности.
Дальномерный метод (трилатерация)
Положение находят по расстояниям до нескольких опорных точек как пересечение сфер. Расстояния получают запросом-ответом или по абсолютным временам распространения при синхронизированных часах. Для трёхмерного решения нужны минимум три точки, при известной глубине задача упрощается до двумерной.
TDOA (разностно-дальномерный метод)
Time Difference of Arrival, мультилатерация: используют разности времён прихода сигналов от разных источников. Каждая разность задаёт гиперболоид, положение лежит на их пересечении. Так работают GNSS и RedWave; момент излучения знать не нужно, но излучатели должны быть синхронизированы.
Синхронизация по GNSS
Привязка часов опорных станций к спутниковому времени. Без неё часы расходятся: по оценке в нашем разборе, даже у хороших кварцевых генераторов уход около 7 мс за 1,5–2 часа даёт около 10 м ошибки по дальности. Подробнее: «Самая полная классификация подводных навигационных систем».
Кодовое разделение абонентов
Несколько устройств делят один акустический канал, используя разные кодовые последовательности как адреса. У Zima2 это до 16 маяков, у модемов uWave 20 кодовых каналов.
Телеуправление и телеметрия
Телеуправление это передача коротких команд на подводный объект, телеметрия это получение данных с него. Zima2 передаёт на маяк, интегрированный с носителем, до 32 команд, а маяки передают глубину, температуру и напряжение питания.
Топопривязка
Привязка положения подводного объекта к географическим координатам и картам. Задача подводного строительства, картографии и археологии. RedWave даёт координаты в системе WGS-84.
Среда и погрешности
Скорость звука
Около 1500 м/с, реально от 1450 до 1550 м/с в зависимости от температуры, солёности и давления. Ошибка по времени в 1 мс даёт 1,5 м ошибки по дальности. Солёность воды задаёт пользователь, от неё зависят скорость звука и пересчёт давления в глубину.
Профиль скорости звука (ПСЗ)
Зависимость скорости звука от глубины. Профиль измеряют профилографом (CTD-зондом); по нему рассчитывают траектории лучей и поправки. Как выглядят лучи и зоны тени: «Куда идут лучи под водой?».
Рефракция и термоклин
Искривление звуковых лучей на слоях с разной скоростью звука. В термоклине, слое резкого перепада температуры, лучи изгибаются, и появляются зоны тени, где сигнал слабее. Из-за этого фактическая дальность связи бывает намного меньше номинальной.
Многолучевость
Приём нескольких копий сигнала, прошедших разными путями: напрямую и с отражениями от дна, поверхности и сооружений. На мелководье отражённый сигнал может быть сильнее прямого, что даёт ложное направление у USBL и ошибки по времени. Помогают широкополосные сигналы и помехоустойчивое кодирование.
Затухание и несущая частота
Звук ослабевает с расстоянием, причём тем сильнее, чем выше частота. По грубой оценке из нашего разбора «Почему звук в воде затухает?», на 10 кГц связь достигает порядка 8 км, на 20 кГц порядка 3 км. Zima2, uWave и RWLT работают на несущей около 20 кГц.
2DRMS
Мера горизонтальной точности: удвоенное среднеквадратичное радиальное отклонение, обычно охватывающее 95–98 % измерений. Для RedWave и RWLT номинальное значение 2DRMS 0,84 м (у RedWave получено за 60 минут измерений в реальном водоёме при неподвижных буях и приёмнике).
Уровень излучения (дБ re 1 мкПа @ 1 м)
Звуковое давление на расстоянии 1 м от излучателя, выраженное в децибелах относительно 1 микропаскаля. В паспортах указывают максимальное значение: 170 дБ у Zima2-B и Zima2-R, 175 дБ у uWave USBL.
NMEA 0183
Текстовый протокол GNSS-приёмников и морской электроники. RedNode эмулирует GNSS-приёмник (сообщения RMC, GGA, WTW), Zima2 использует собственные сообщения PAZM, модемы uWave сообщения PUWV. Как разобрать NMEA в собственном коде: «Хорошо парсим NMEA0183».
Оборудование UCNL для этой задачи
- Zima2: USBL с маяками-ответчиками Zima2-R и станцией Zima2-B.
- RedWave: iLBL «подводный GPS», буи RedBase, приёмники RedNode и RedNav.
- RWLT: LBL с буями RWLT GIB и пингером RWLT Pinger, совместима с RedPhone-DX.
- uWave USBL: модем с USBL-навигацией.
- Раздел «Навигация» и сравнительная таблица систем в документации.