WAYU
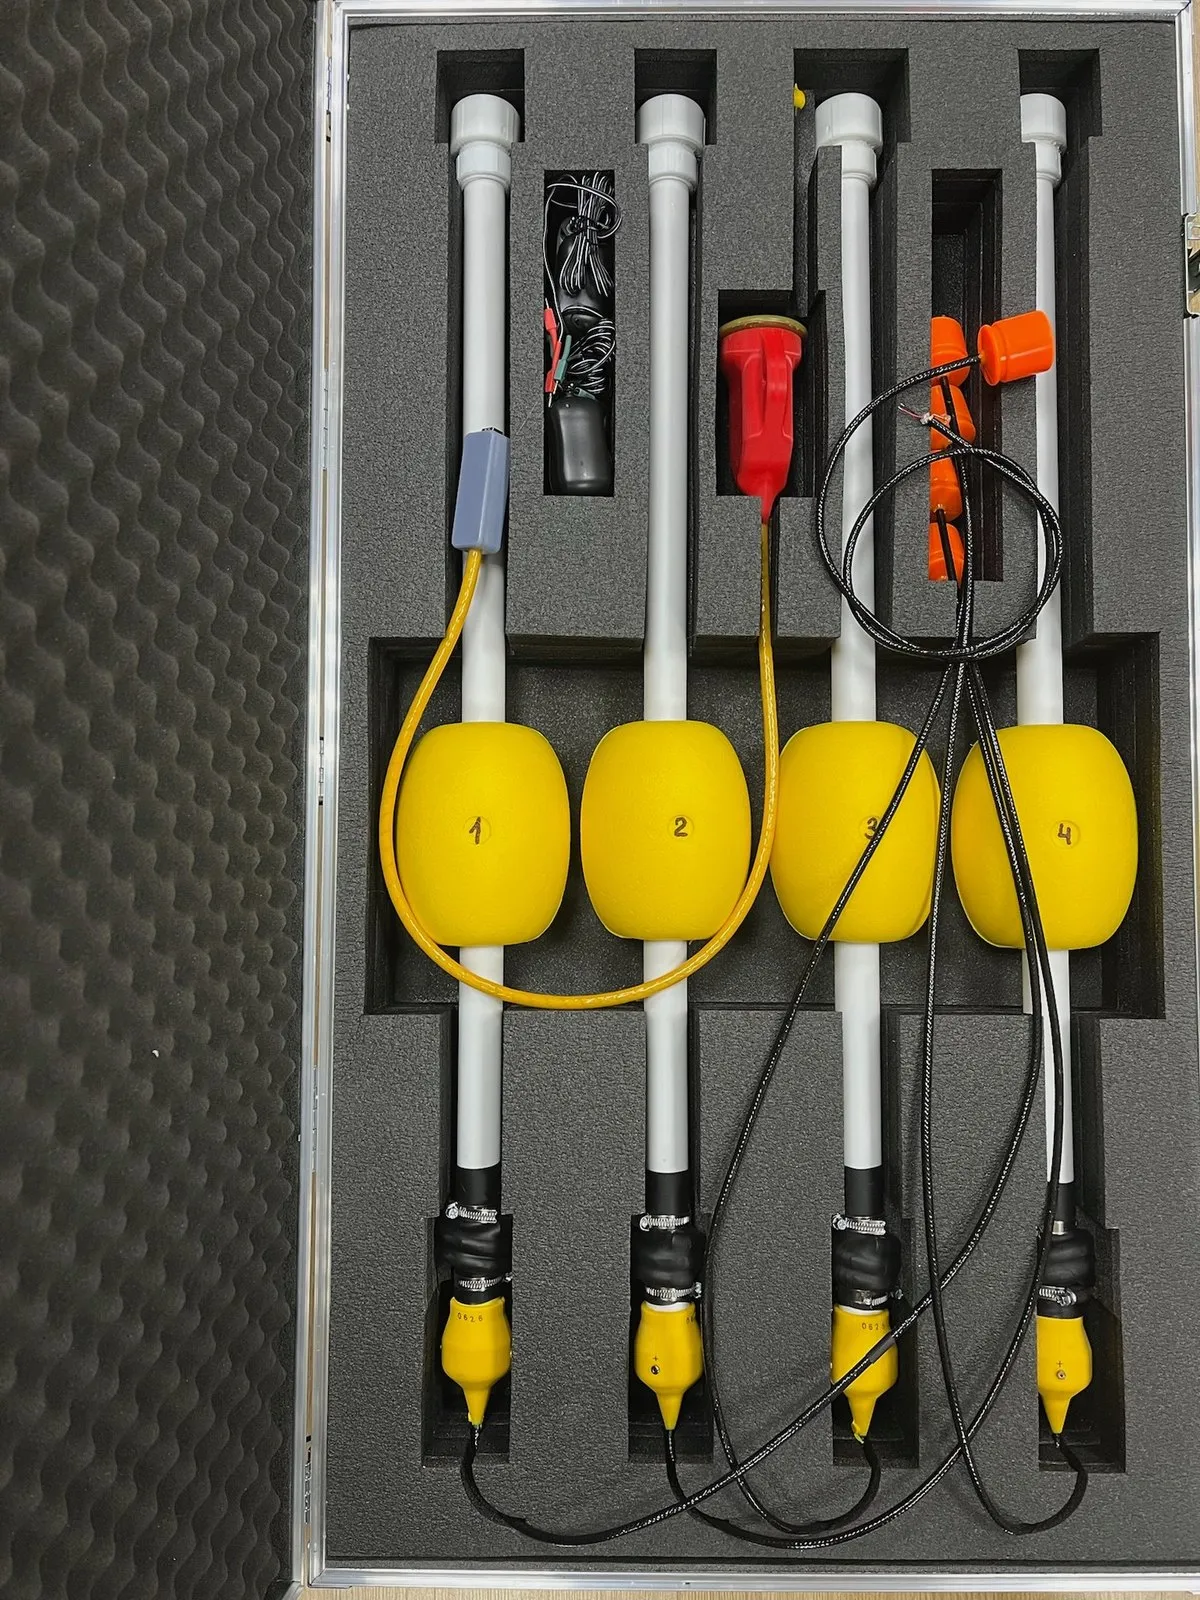
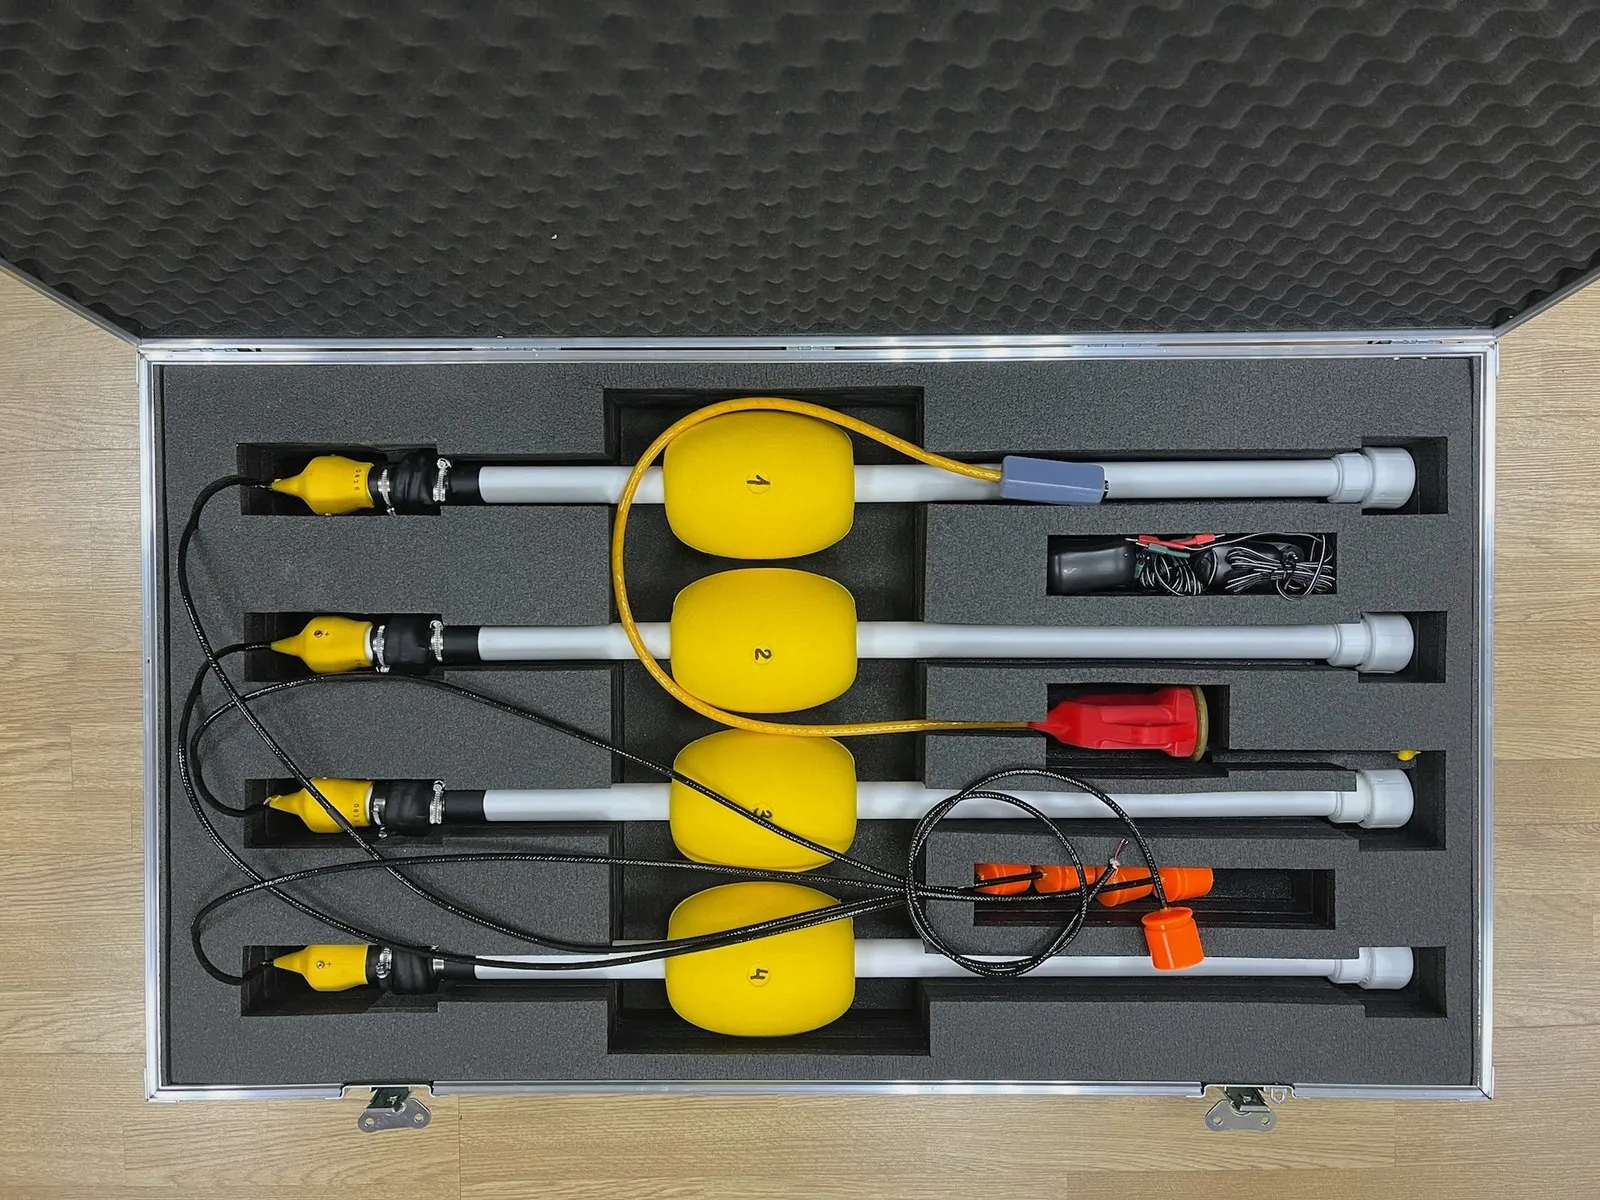
WAYU расшифровывается как Where Are You Underwater. Пользователь размещает на позиционируемом объекте (ТНПА, АНПА, водолаз и т. п.) маяк-пингер WAYU Pinger, а на поверхности водоёма — четыре небольших навигационных буя WAYU GIB. С этого момента абсолютное географическое положение подводного объекта отображается на экране ПК со специализированным ПО WAYU с открытым исходным кодом
Расскажите о задаче — подберём комплектацию
- Навигационная база
- 4 буя
- Расстояние между буями
- 30–300 м
- Период сигнала пингера
- 2 с
- Глубина работы пингера
- до 100 м
- Автономная работа буя
- до 12 ч
Преимущества
- Простая и доступная для образовательных проектов
- Определение географического местоположения подводного объекта в реальном времени
- Запись трека движения подводного объекта
- Определение курса движения подводного объекта
- Эмуляция GPS-протокола для передачи местоположения подводного объекта в картографическое ПО
Состав системы
 Вернуться в каталог
- Компонент
WAYU GIB
Навигационный буй: четыре буя образуют плавучую навигационную базу, до 12 часов работы
Документация 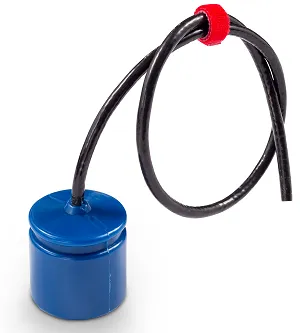 Компонент
WAYU Pinger
Маяк-пингер для ТНПА, АНПА или водолаза: сигнал каждые 2 с, глубина до 100 м
Документация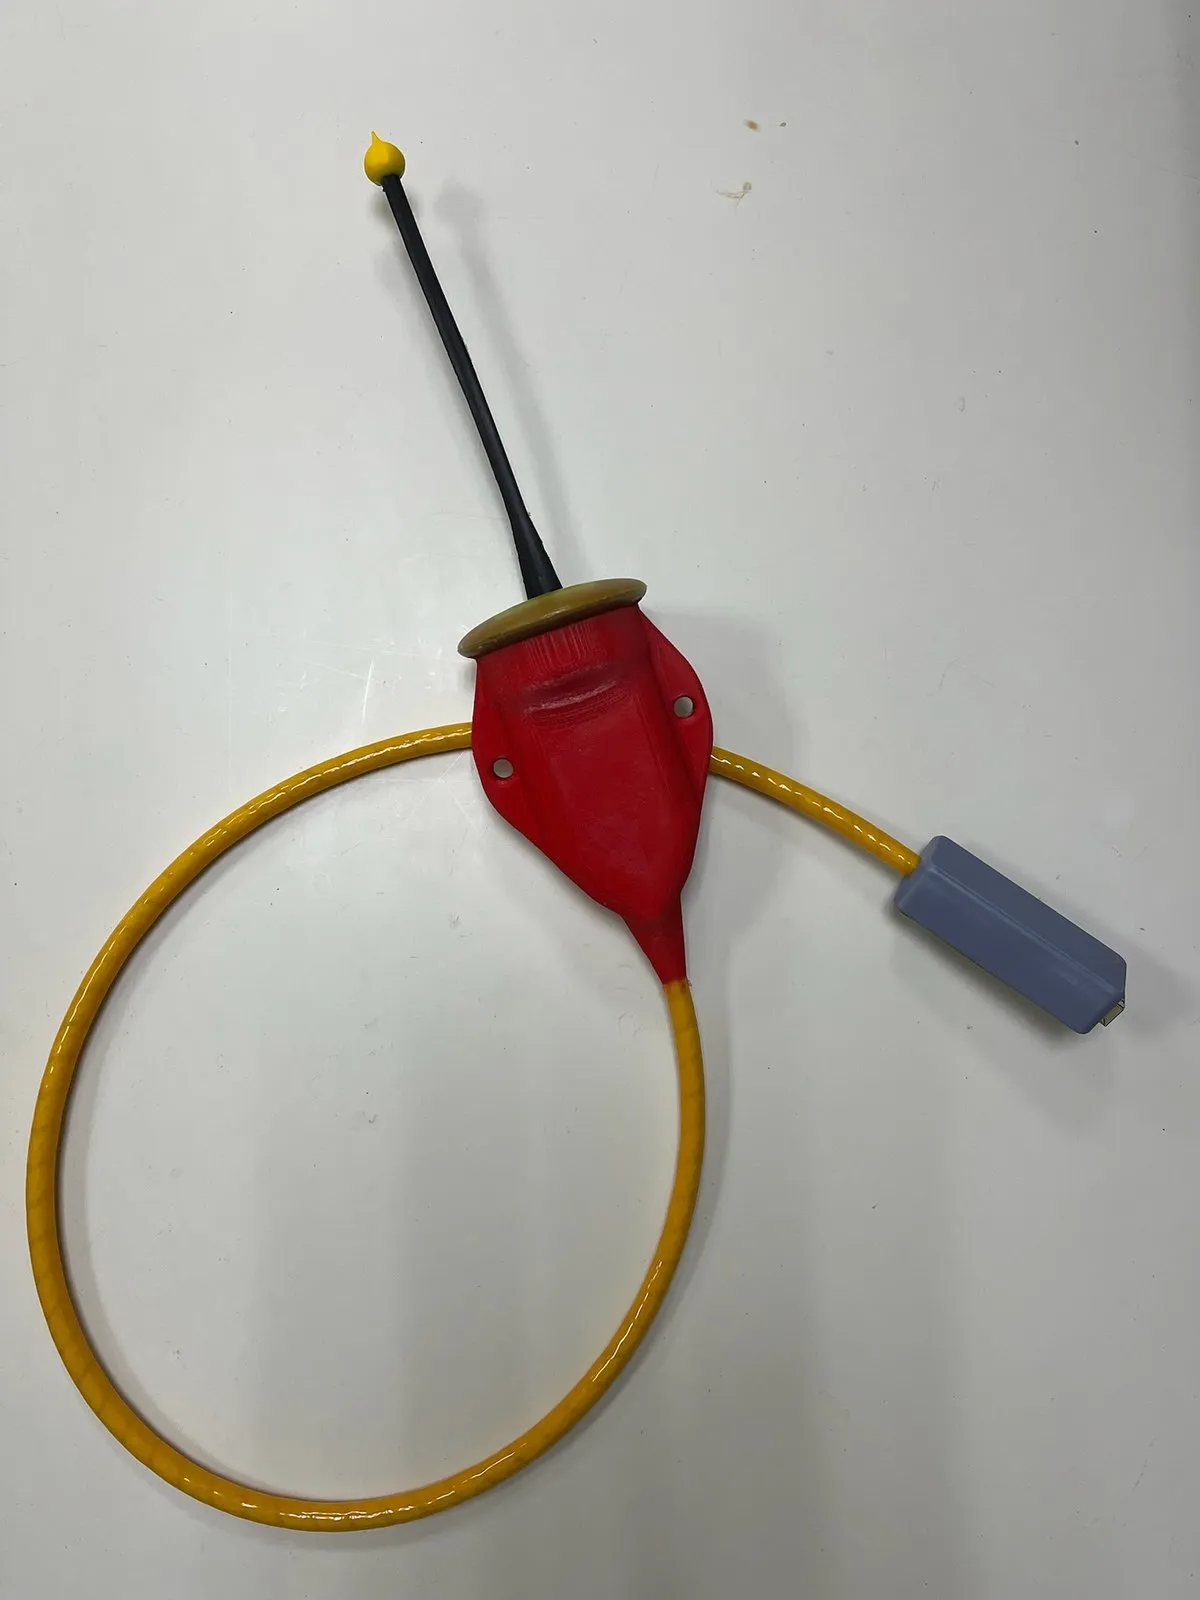 Компонент
WAYU Radio Dongle
Приёмник сигналов буёв WAYU GIB: определяет положение пингера, подключается по USB
Документация Программное обеспечение
WAYU
- Поставляется бесплатно
- Открытый исходный код
Приложение с открытым кодом: положение объекта на карте и передача в картографическое ПО
Руководство
Состав поставки
Навигационные буи WAYU GIB — 4 шт.
Маяк-пингер WAYU Pinger
Приёмник WAYU Radio Dongle
Программное обеспечение WAYU с открытым исходным кодом
Подробнее о системе
Надёжное и простое в использовании решение для образовательных проектов
01Работа «из коробки»
И пингер, и буи WAYU автоматически включаются при попадании в воду и не требуют никаких настроек и калибровок — только зарядки встроенных источников питания.
Положение подводного объекта легко передаётся из приложения WAYU через последовательный порт (физический или виртуальный) в любое картографическое ПО, которое поддерживает работу с обычными GPS-приёмниками по протоколу NMEA0183.
02Отличительные черты
- Доступно при ограниченных бюджетах, но практически не уступает по функциональности профессиональным системам
- Позиционирование подводного объекта в абсолютных географических координатах
- Максимально простое использование
- Автоматическое включение от воды
03Геометрические ограничения
- От каждого до каждого из буёв должно быть не более 300 метров и не менее 30 метров
- От каждого буя до навигационного приёмника должно быть не более 300 метров; для уверенного приёма радиосигнала от буёв может потребоваться поднять приёмную антенну выше на несколько метров
- Буи должны располагаться выпуклым четырёхугольником, стороны которого примерно равны и отличаются не более чем в 2 раза
- Максимальная глубина погружения пингера не должна превышать размеры навигационной базы
- Наибольшая точность системы достигается внутри фигуры буёв, и работа всегда должна начинаться внутри этой фигуры. Выход за пределы фигуры возможен, однако точность при этом может значительно снижаться по мере удаления позиционируемого объекта от фигуры буёв
04Ограничения
- Предназначена исключительно для использования в образовательных проектах — учебных программах, соревнованиях по подводной робототехнике и т. п.
Отправить запрос