RWLT
В четыре раза больше площадь по сравнению с RedWave. Координата — на поверхностном пульте. Всего один маяк-ответчик — но более высокая точность. 3D-координаты в реальном времени: достаточно закрепить на отслеживаемом объекте пингер (варианты с автономным питанием и питанием от сети) — и вы получаете возможность контролировать положение объекта под водой с поверхности.
Расскажите о задаче — подберём комплектацию
- Минимальная навигационная база
- 4 буя
- Расстояние между буями
- 30–1500 м
- Обновление позиции пингера
- 2 с
- Водолазов с RedPhone-DX
- до 255
Преимущества
- Большая площадь покрытия
- Точность практически не зависит от местоположения пингера в поле работ
- Координата «наверху» — нет необходимости «поднимать» координату с подводного объекта
- Самая точная наша система
Состав системы
 Вернуться в каталог
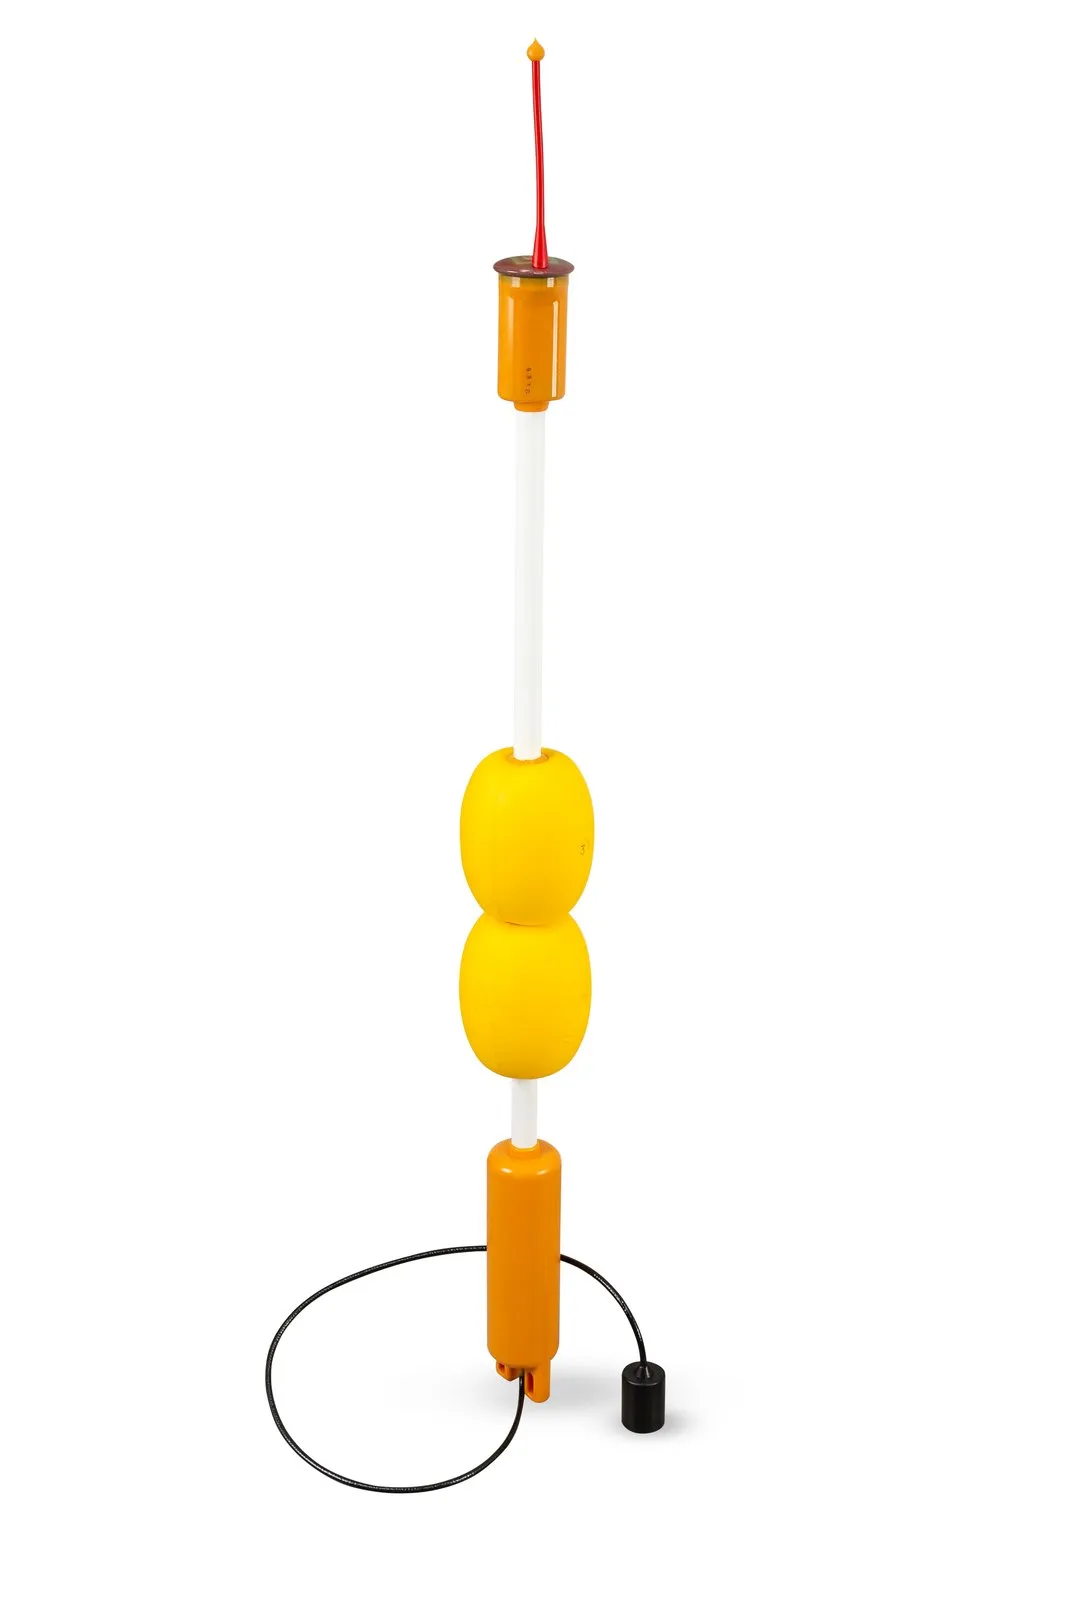 Прибор
RWLT GIB
Навигационный буй системы RWLT
Подробнее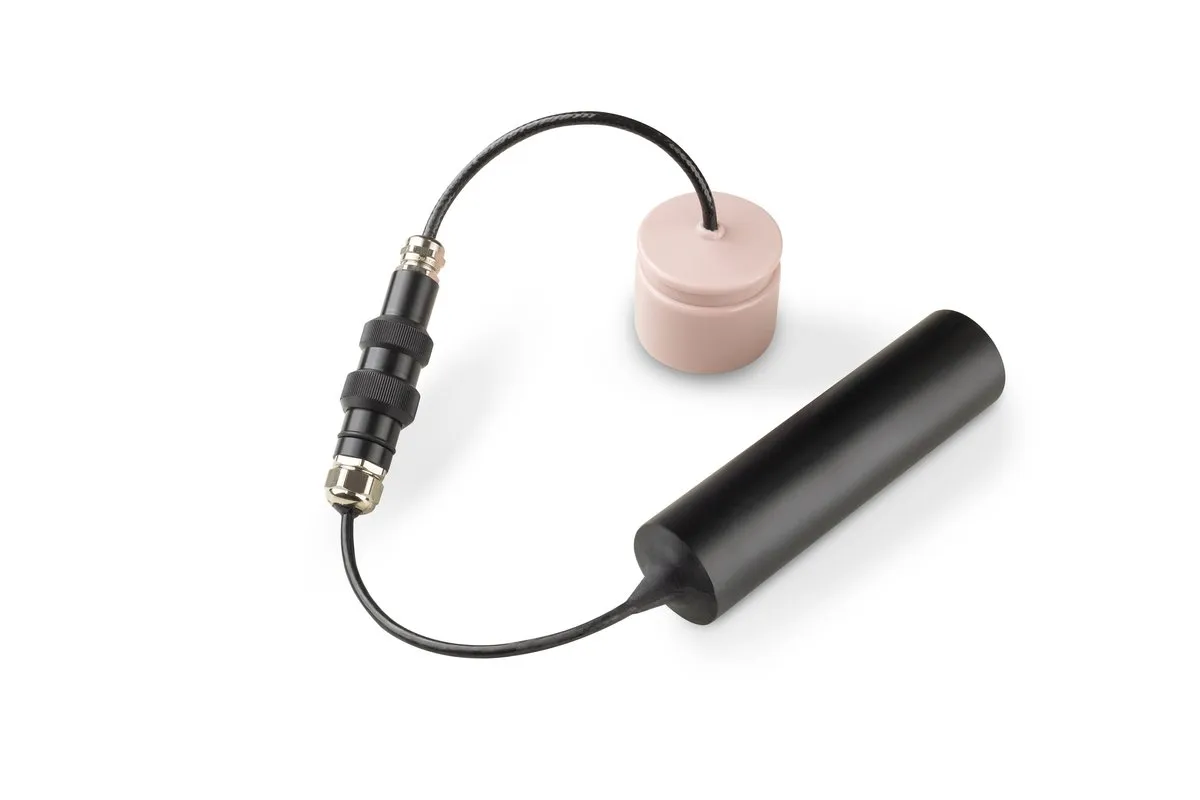 Прибор
RWLT Pinger
Маяк-ответчик системы RWLT
Подробнее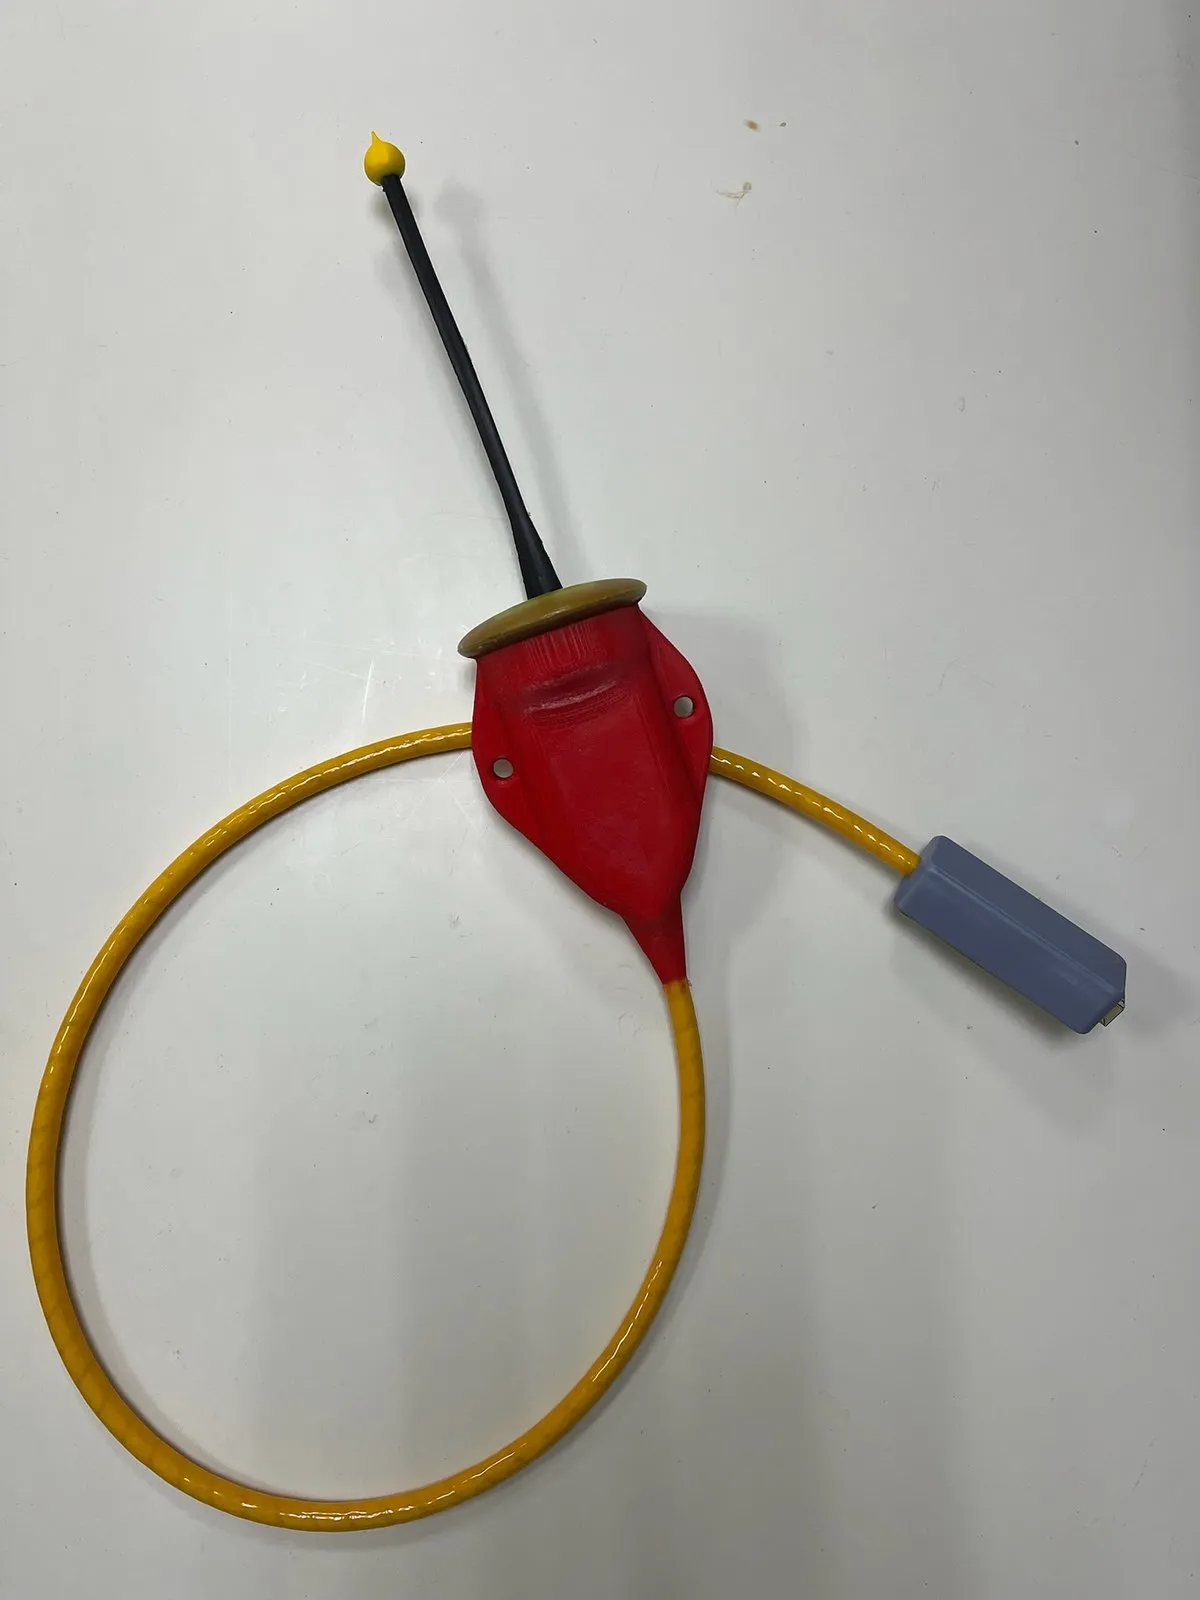 Компонент
uNav RWLT RF Dongle
Радиоприёмник IP68: принимает сигналы буёв RWLT GIB и определяет положение пингера
Документация Программное обеспечение
uNav
- Поставляется бесплатно
- Открытый исходный код
Приложение для uNav RWLT RF Dongle: положение пингера на карте и эмуляция GNSS-приёмника
Руководство
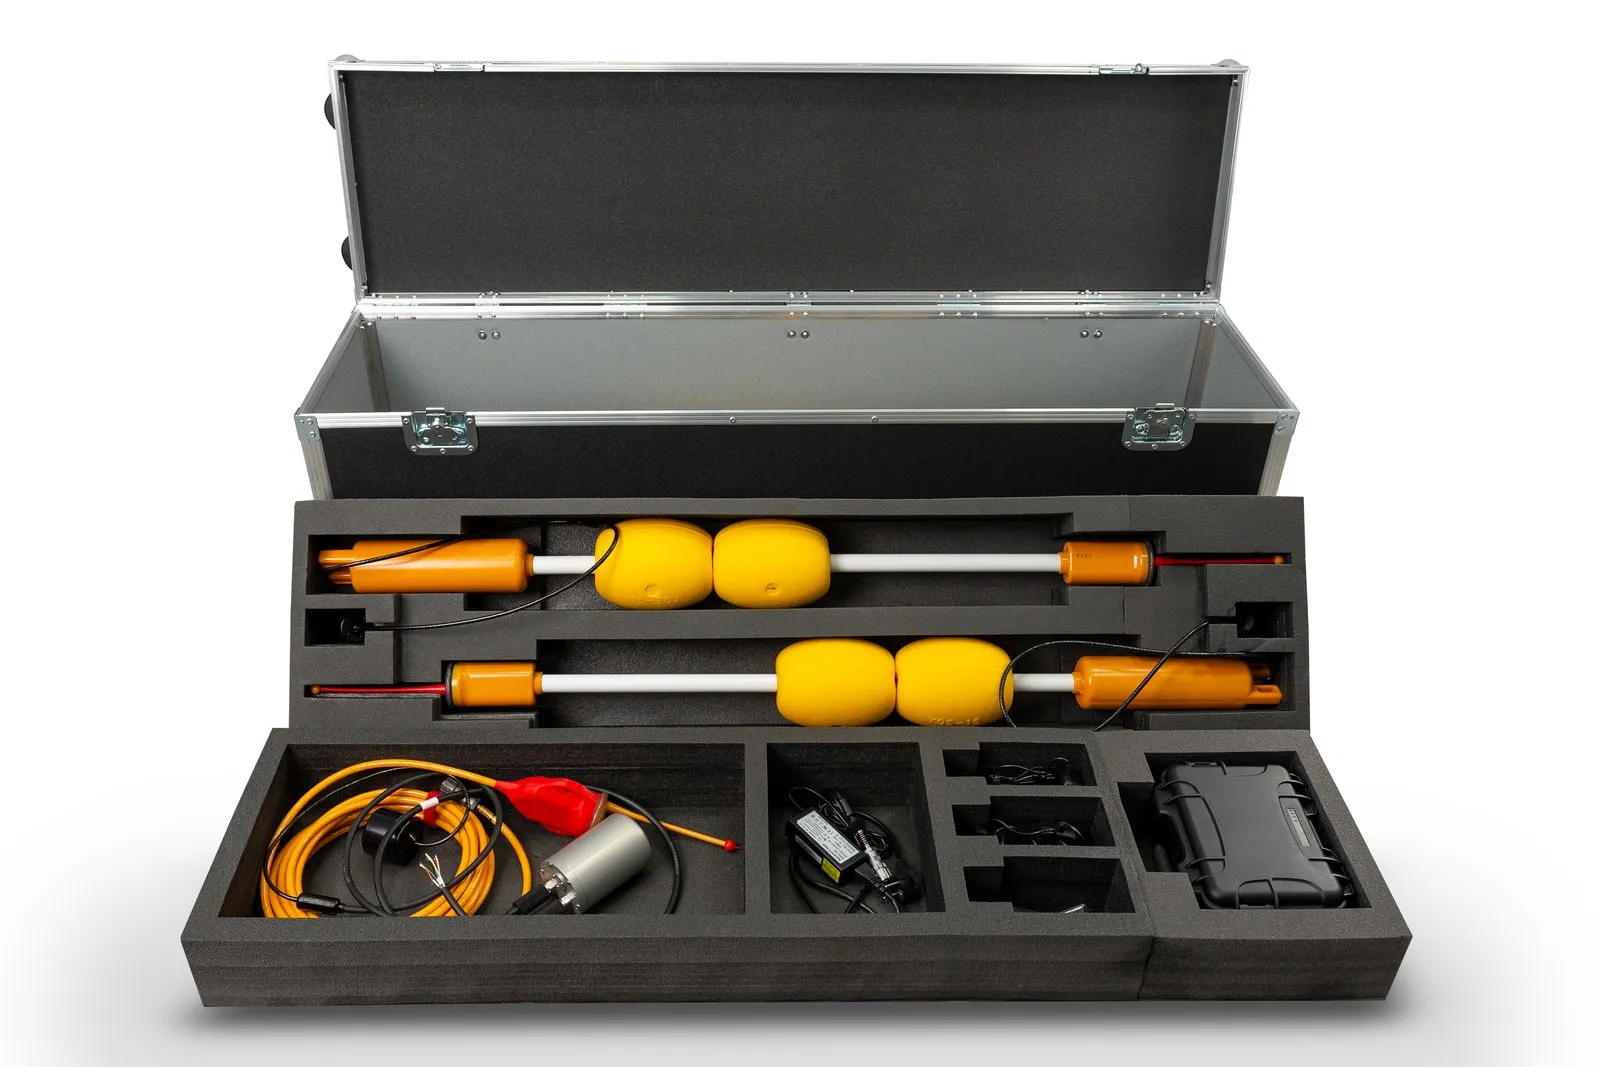
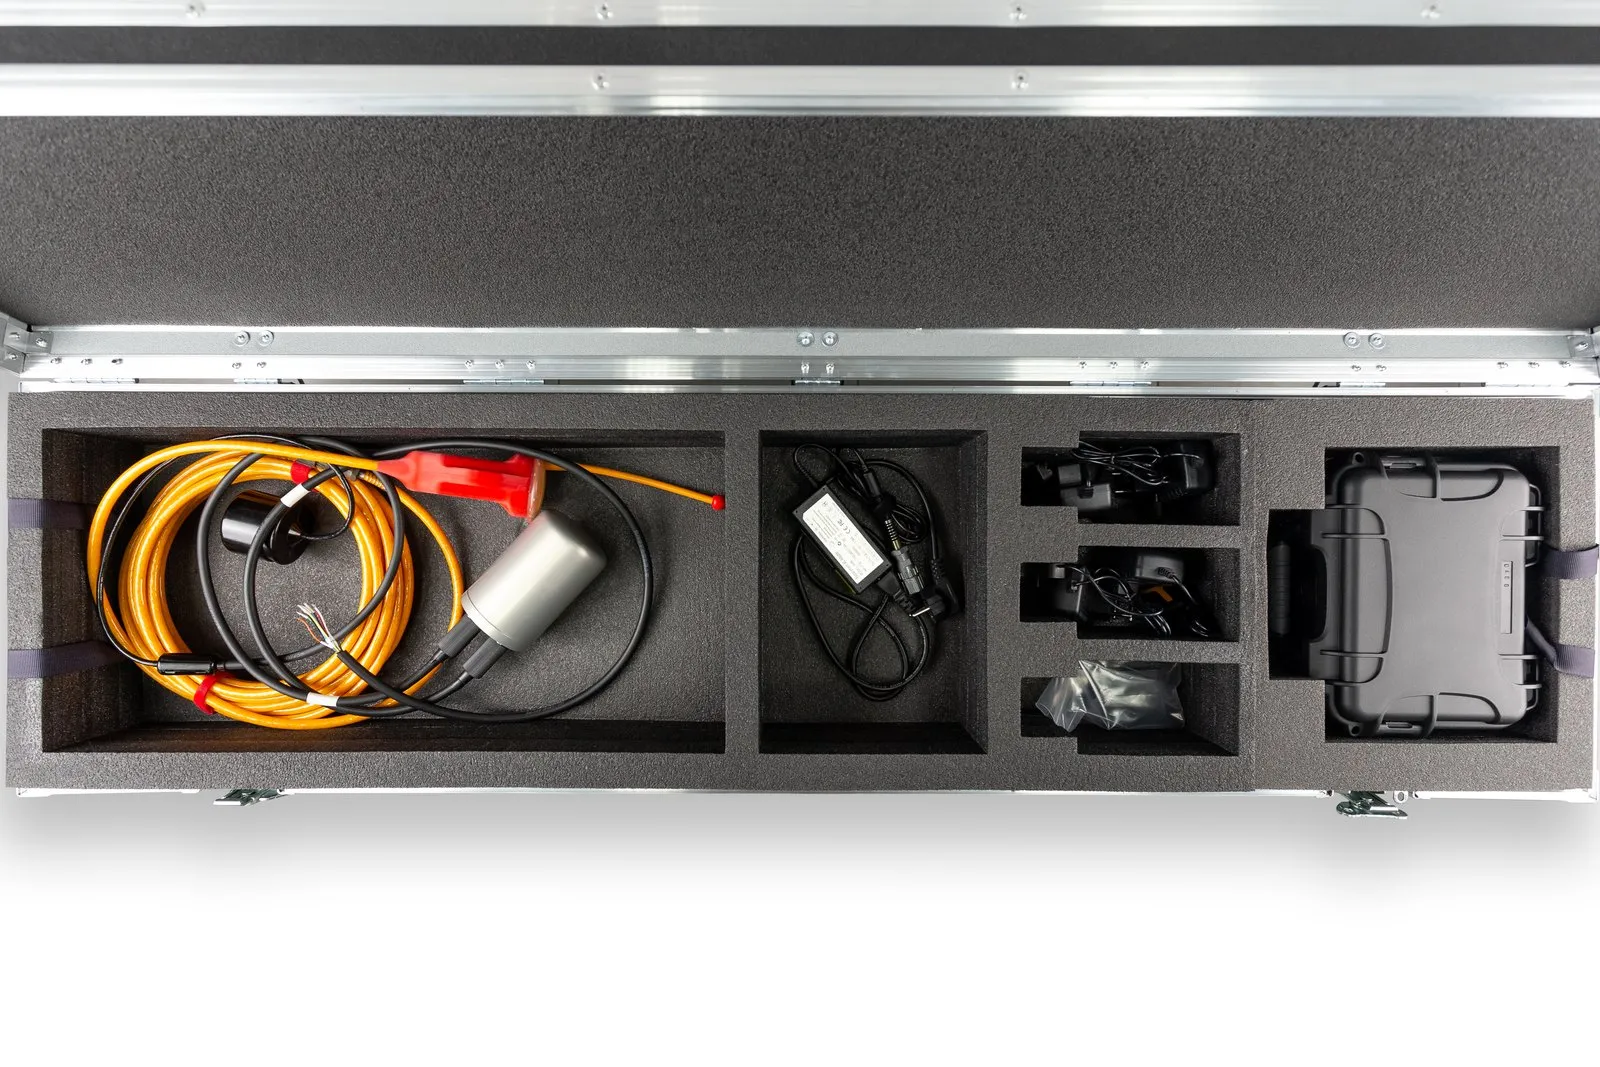
Минимальный состав системы — четыре гидроакустических буя RWLT GIB и одно передающее устройство
Если водолазу нужны навигационные данные одновременно с голосовой связью, используется водолазная телефонная станция RedPhone-DX. Геопозиция водолаза определяется в момент, когда он отпускает кнопку PTT, то есть завершает передачу голосового сообщения
Если нужно определять местоположение телеуправляемого аппарата (ТНПА, ROV) или водолаза без голосовой связи, применяется маяк-пингер RWLT Pinger. Пингер работает автономно, геопозиция объекта, на котором он закреплён, обновляется каждые две секунды
Минимальный комплект — четыре буя RWLT GIB и передающее устройство: водолазная станция RedPhone-DX, если нужна голосовая связь, или маяк-пингер RWLT Pinger.
Расскажите о задаче — подберём комплектацию
Подробнее о системе
01Навигация и голосовая связь
Отличительная черта системы — возможность работать с водолазными телефонными станциями RedPhone-DX в качестве пингера, совмещая двустороннюю голосовую связь и навигацию.
При работе с пингером навигационный приёмник uNav RWLT RF Dongle эмулирует протокол обычных GNSS-приёмников, и его можно подключить к любому ПО, которое показывает положение GNSS-приёмника на карте, например Google Earth, SAS.Planet и т. п.
02При работе с пингером
Достаточно подключить навигационный приёмник к любому картплоттеру, который поддерживает сообщения NMEA0183 RMC и GGA. В этом варианте доступны:
- географическое положение объекта, на котором закреплён пингер
- курс движения объекта
Приложение с открытым исходным кодом uNav дополнительно показывает:
- положения навигационных буёв и заряд их встроенных источников питания
- курс и дальность до опорной точки: одного из четырёх буёв, встроенного навигационного приёмника uNav RWLT RF Dongle или точки с произвольной координатой
- температуру воды
- напряжение питания пингера
03При работе с водолазными станциями RedPhone-DX
Требуется приложение с открытым исходным кодом uTrackDiver. Оно показывает положения до 255 водолазов, которые определяются в конце каждой голосовой передачи от водолаза.
04Отличительные черты
- Работа в абсолютных географических координатах
- Плавучая база из четырёх гидроакустических буёв позволяет следить как за пингером RWLT Pinger, так и за водолазной телефонной станцией RedPhone-DX
- Не требуется никакой предварительной настройки и калибровки системы и её составных частей
- Не требуется информационного сопряжения объекта с пингером: пингер механически закрепляется на подводном носителе и нуждается только в питании (можно подать от нашей батареи)
- Передача вычисленного положения подводного объекта в стороннее ПО через последовательный порт по протоколу NMEA0183
- Запись трека передвижения подводного объекта
05Геометрические ограничения
- От каждого до каждого из буёв должно быть не более 1500 метров и не менее 30 метров
- Буи должны располагаться выпуклым четырёхугольником, стороны которого примерно равны и отличаются не более чем в 2 раза
- Максимальная глубина погружения пингера не должна превышать размеры навигационной базы
- Наибольшая точность системы достигается внутри фигуры буёв, и работа всегда должна начинаться внутри этой фигуры. Выход за пределы фигуры возможен, однако точность при этом может значительно снижаться по мере удаления позиционируемого объекта от фигуры буёв
Отправить запрос