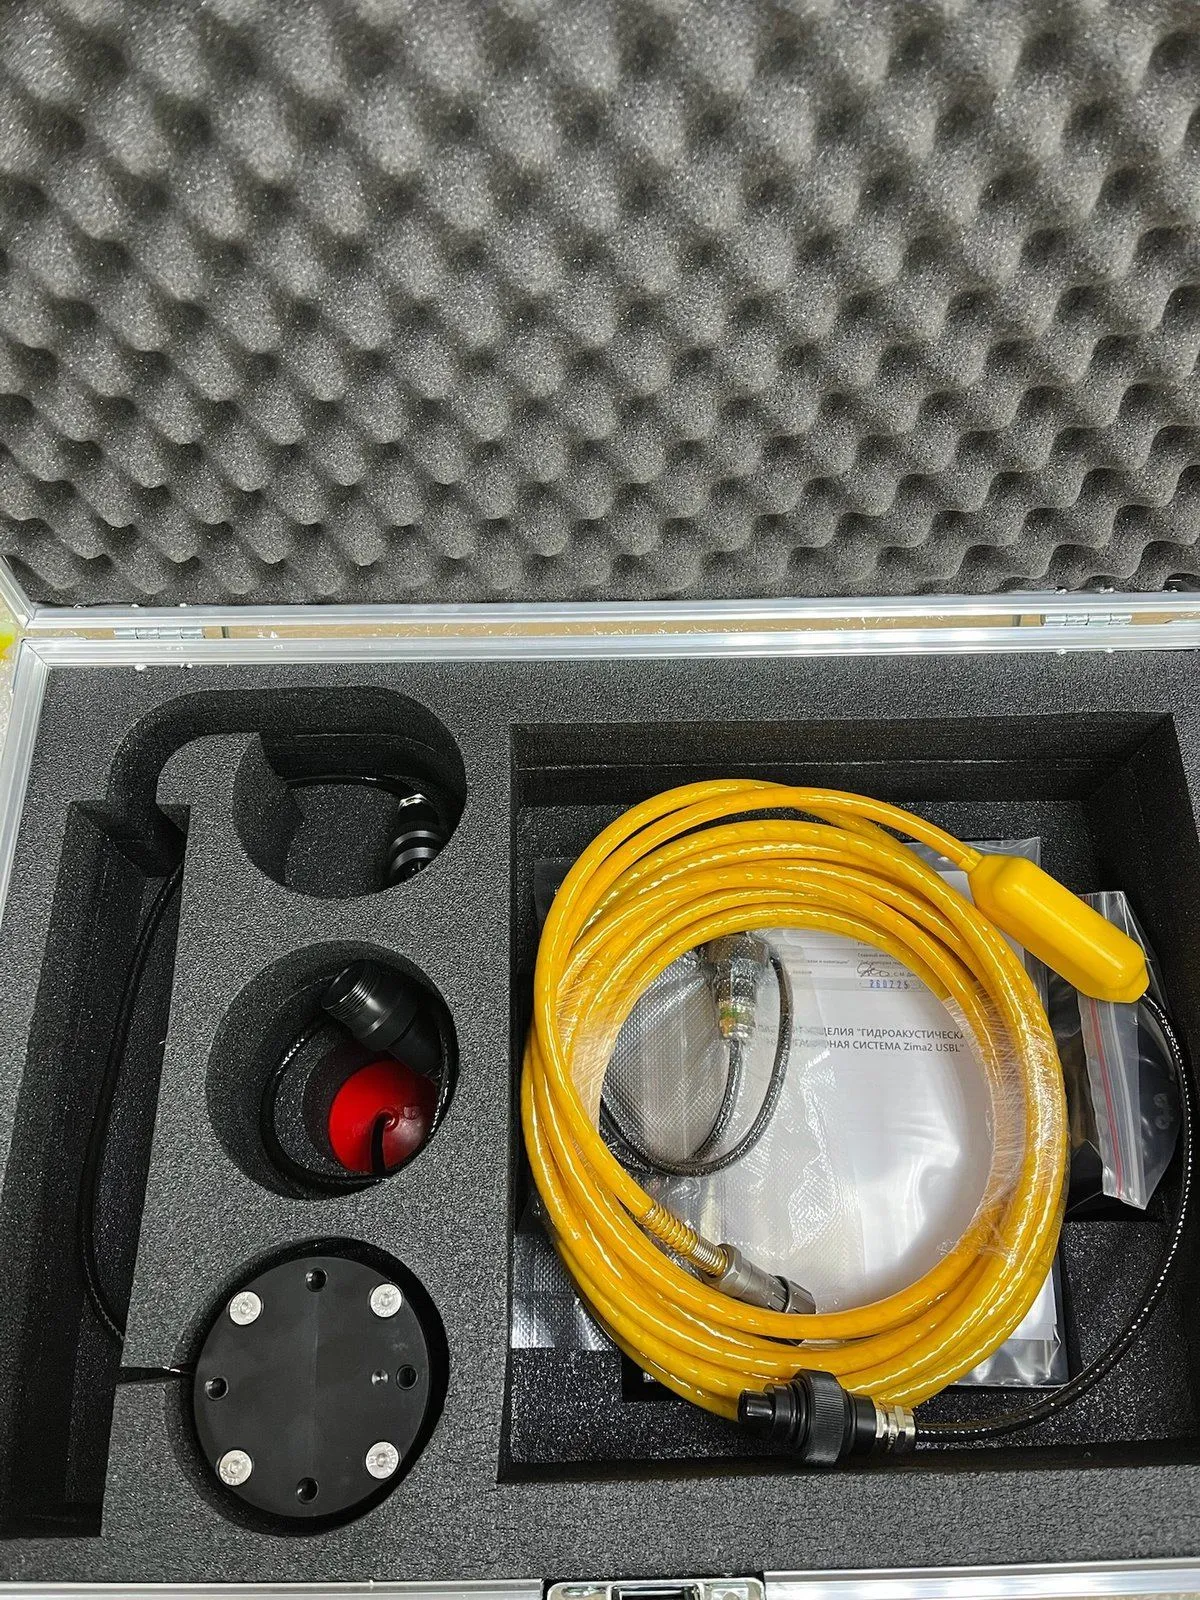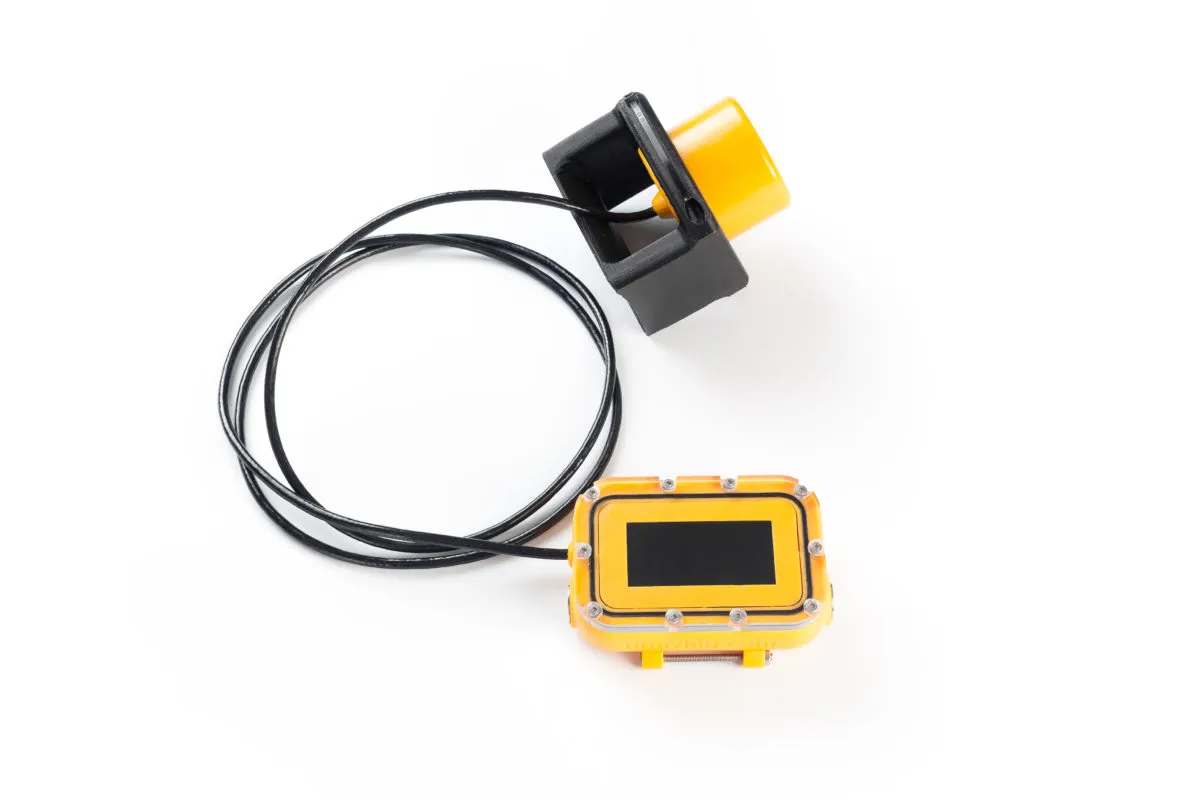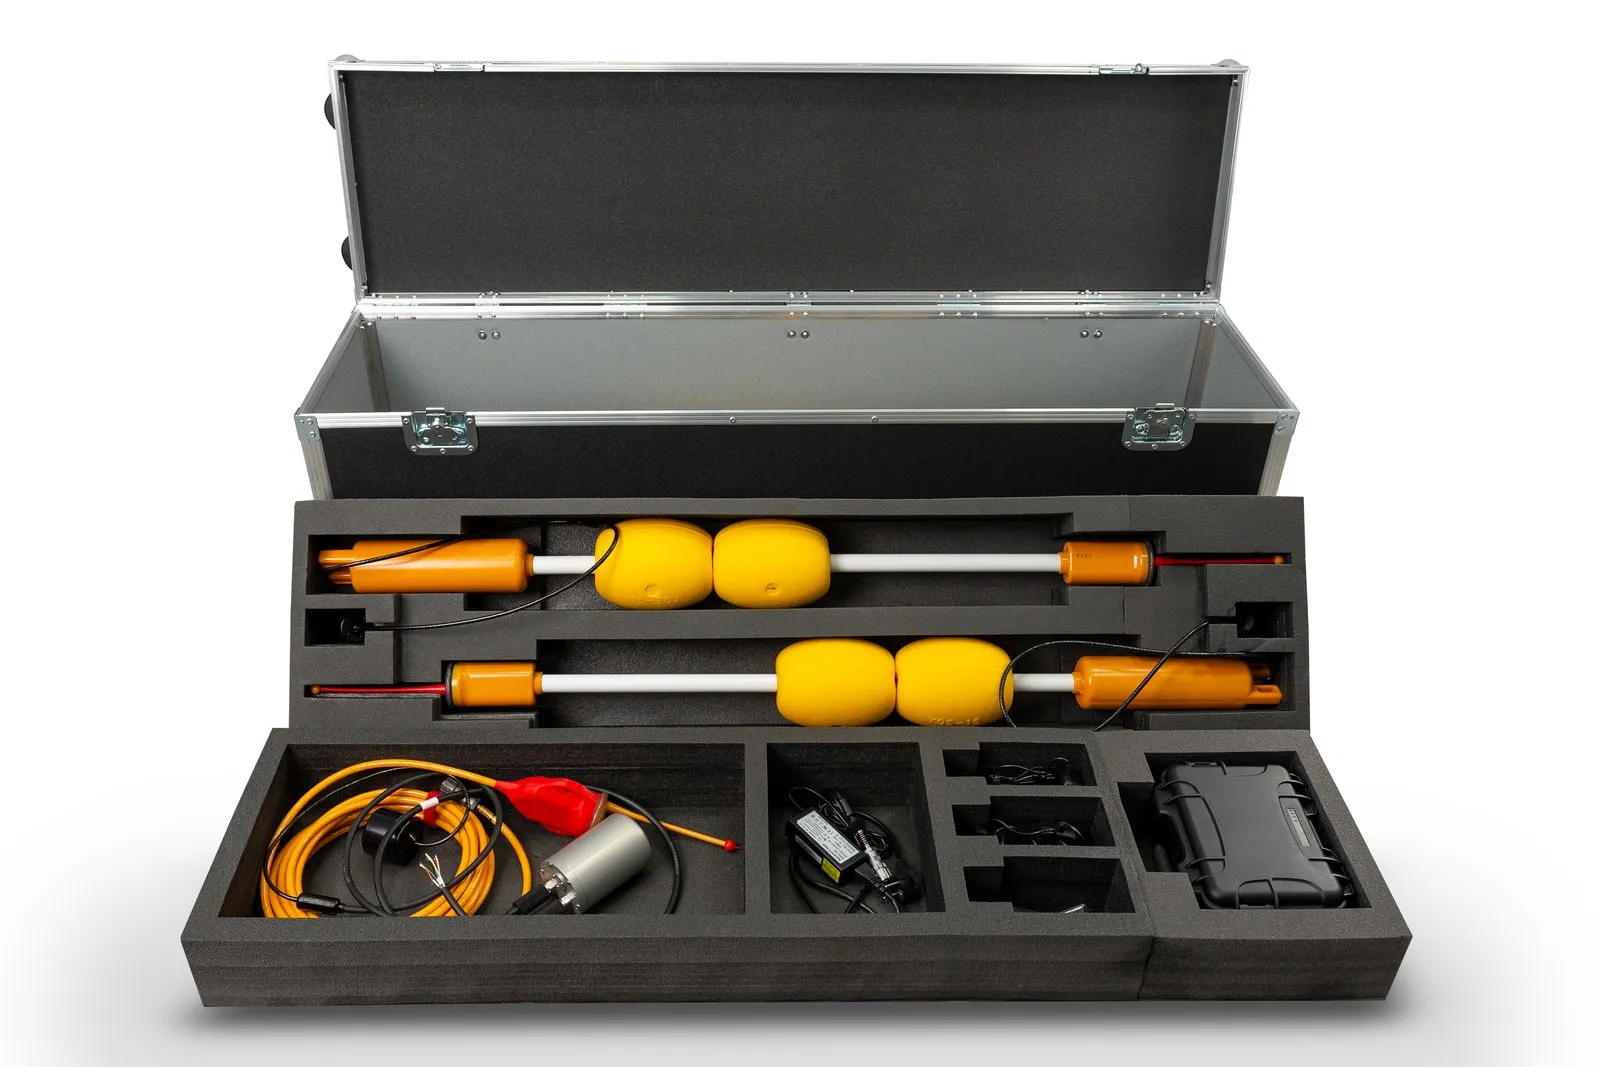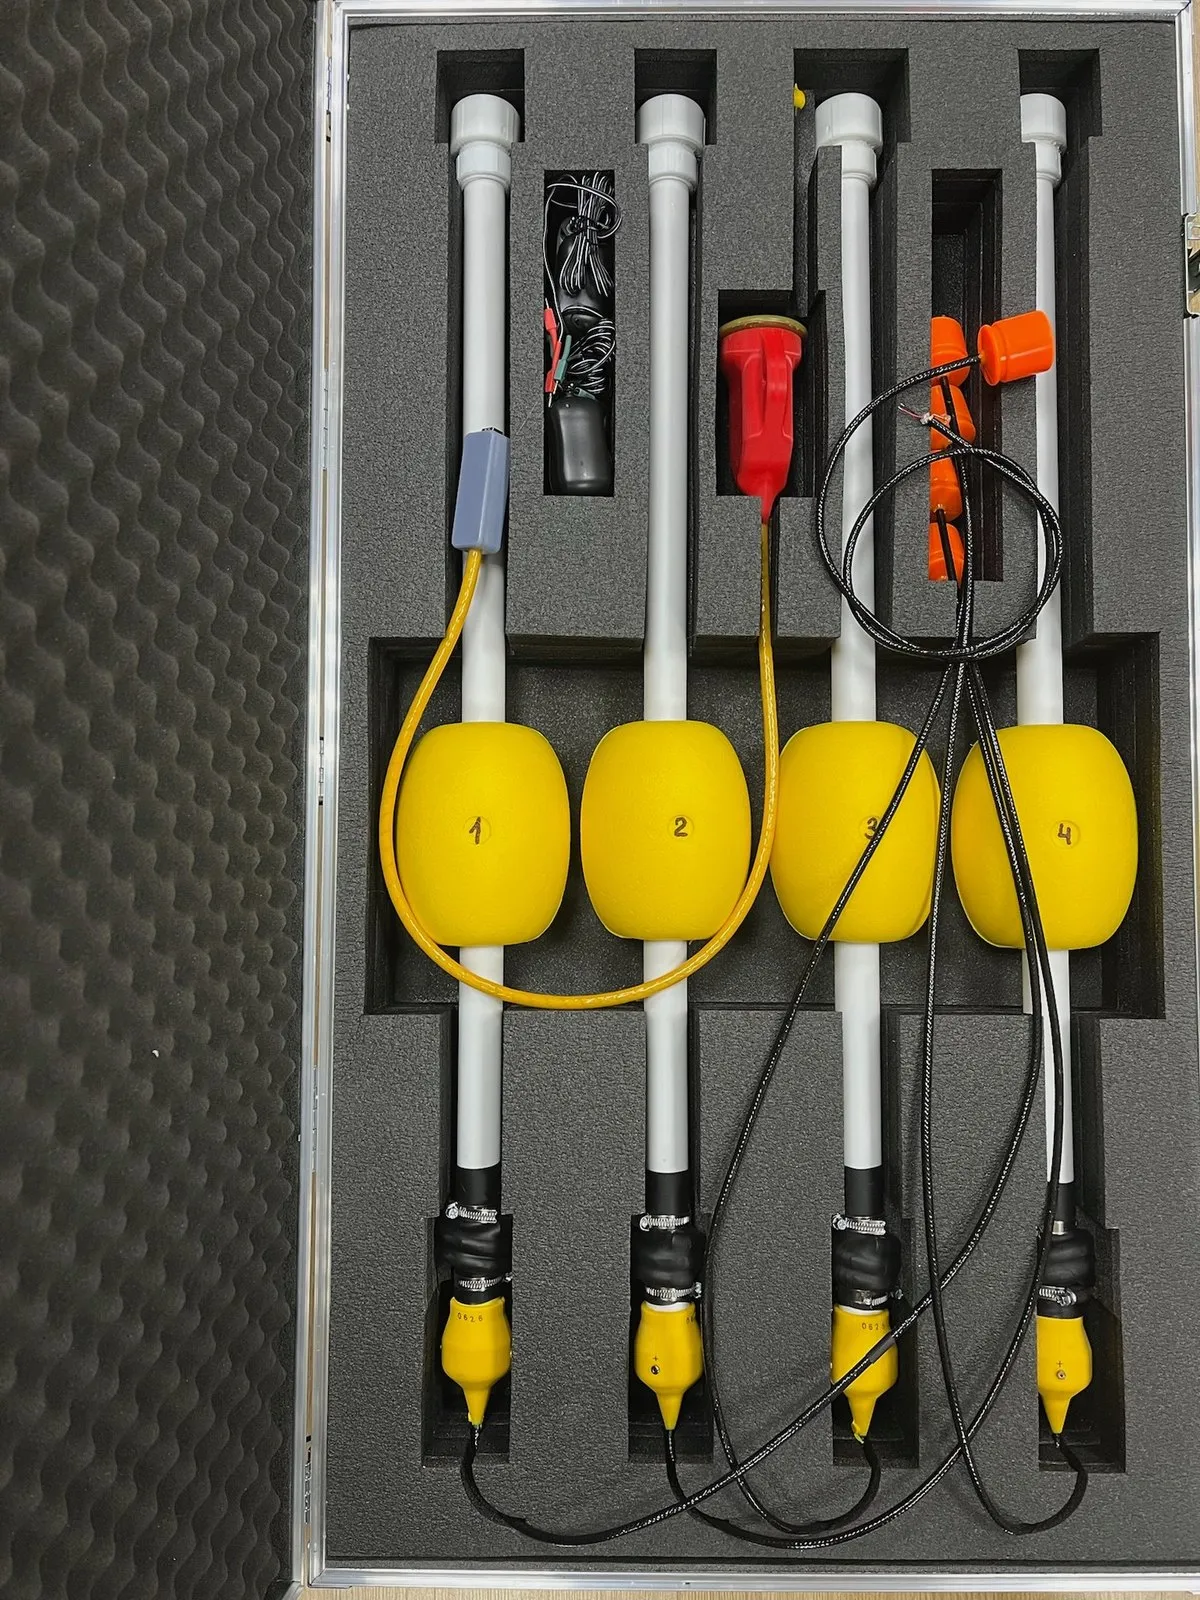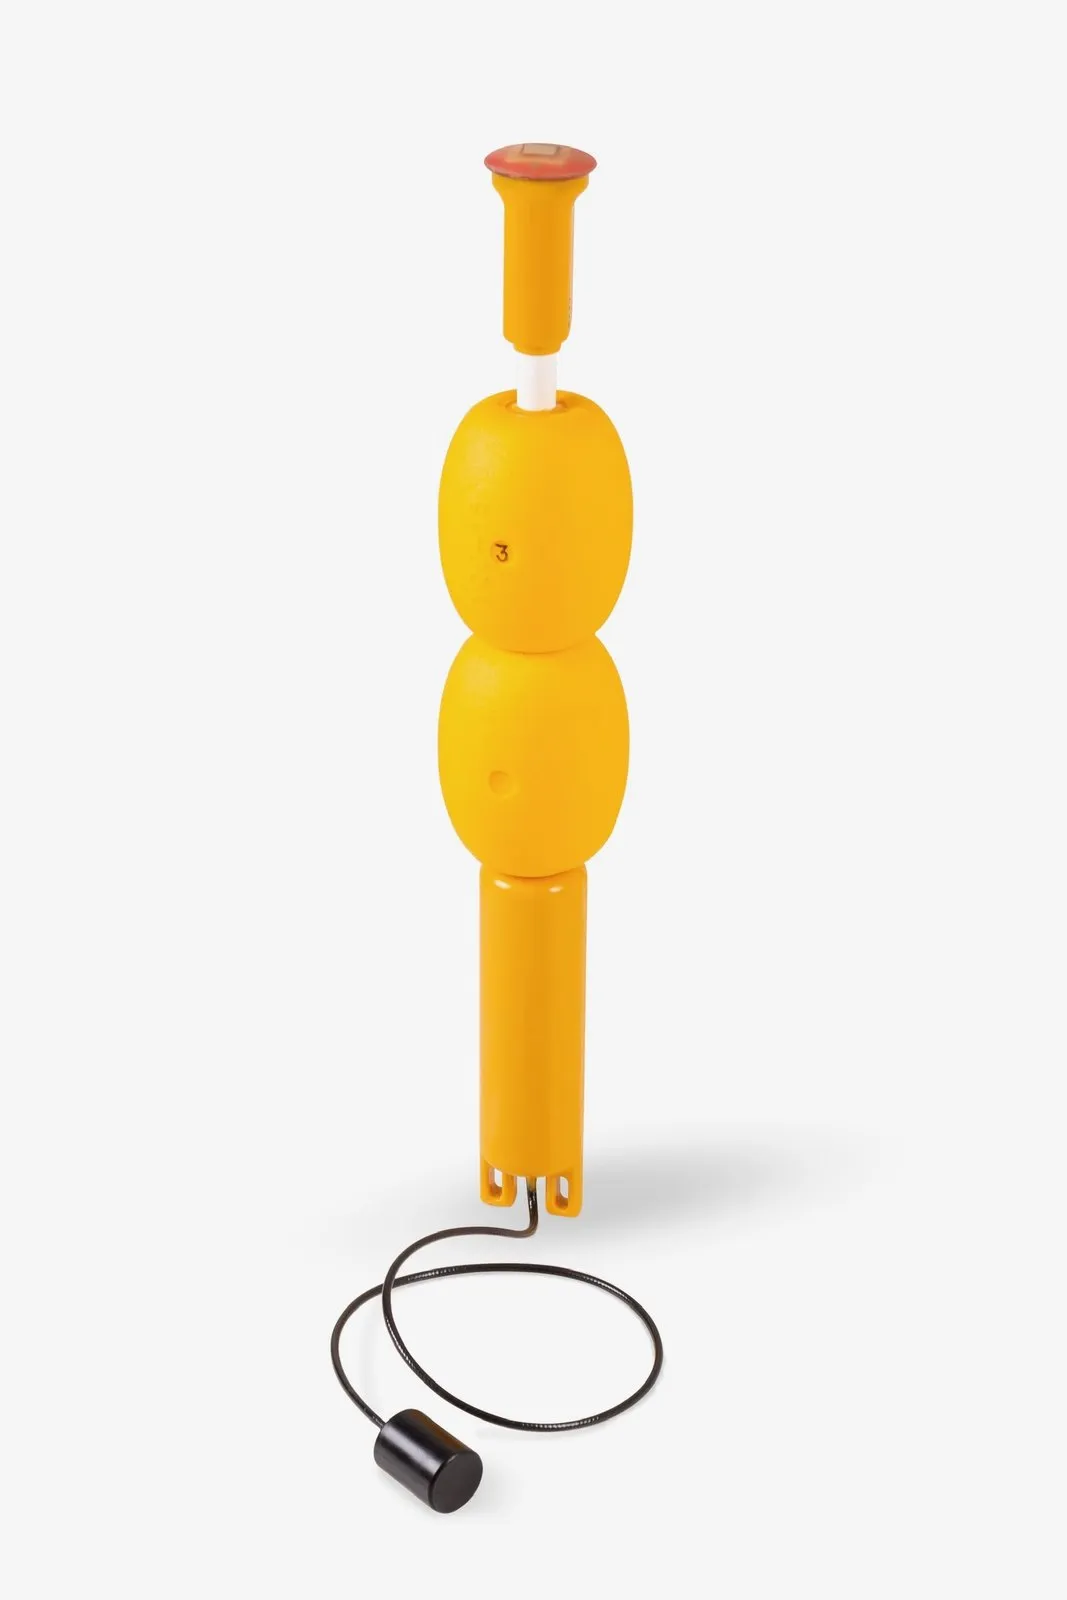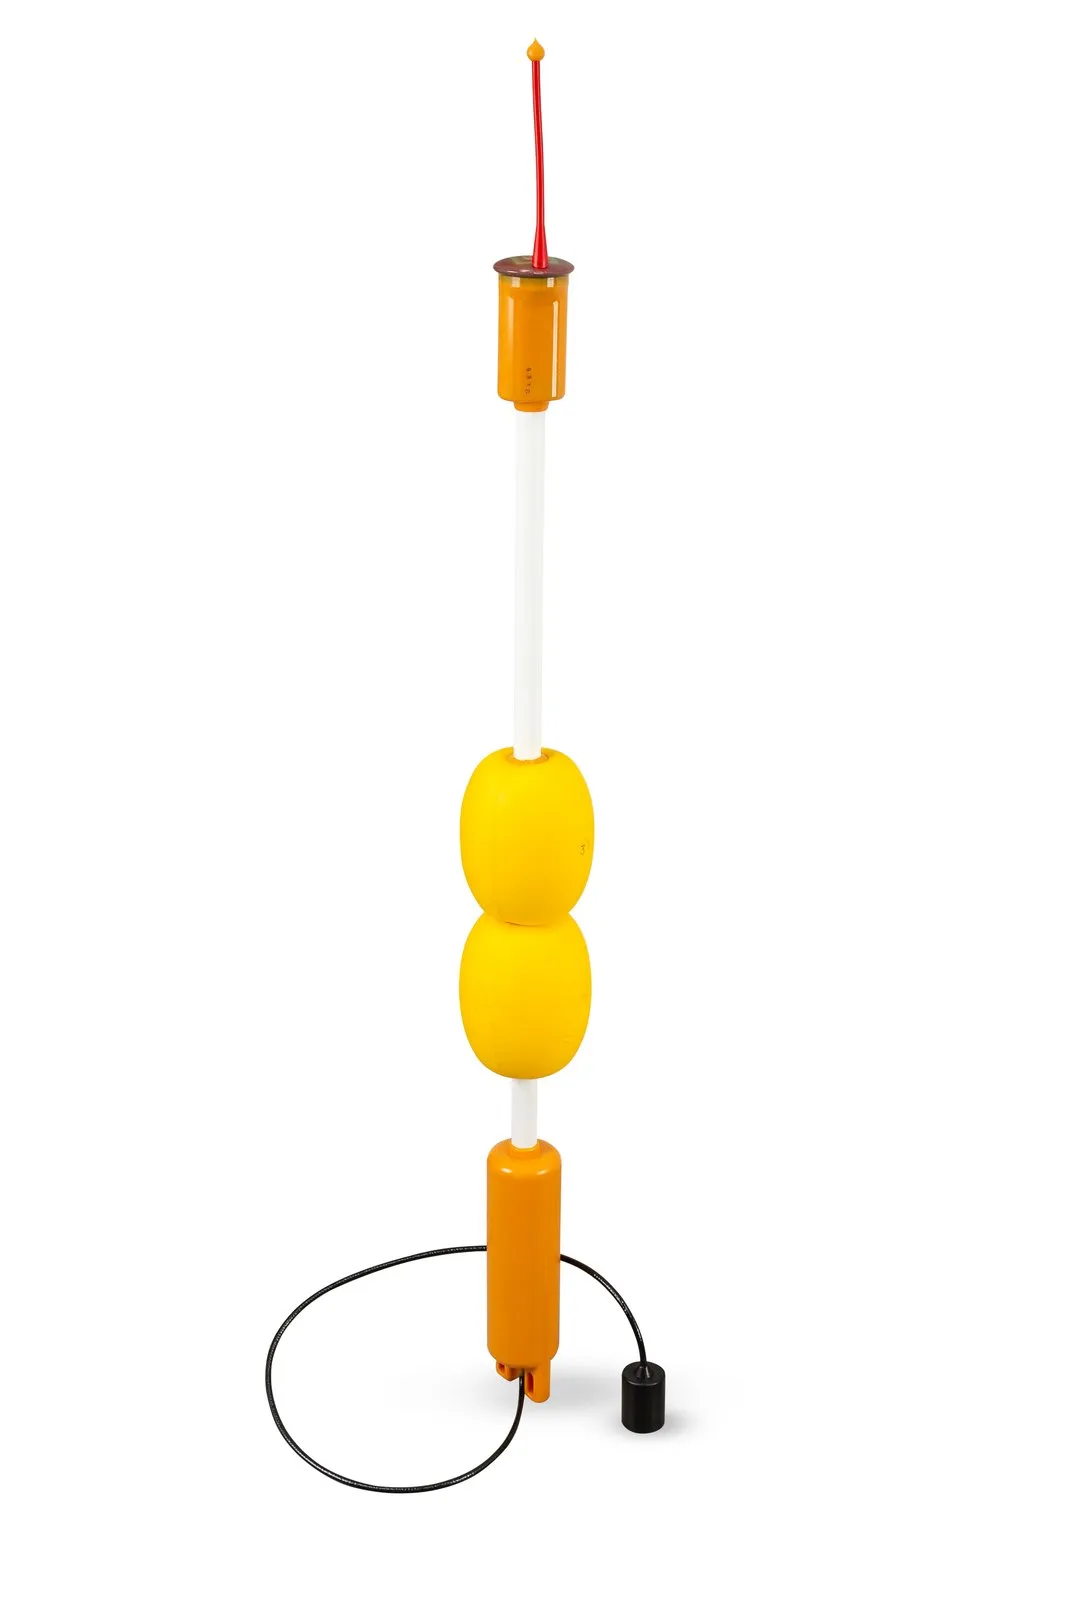
Подводная навигация (гидроакустическая навигационная система, ГАНС) определяет координаты объекта под водой по акустическим сигналам, потому что радиоволны, а значит и спутниковый GNSS, в воде не работают. Схем три. USBL (ультракороткая база, УКБ): одна компактная антенна на поверхности измеряет направление и дальность до маяка на объекте. LBL (длинная база, ДБ): несколько разнесённых опорных точек (донных маяков или плавучих буёв) обмениваются сигналами с объектом, а положение вычисляется по временам распространения. iLBL (инвертированная длинная база, «подводный GPS»): плавучие буи излучают сигналы, а объект только принимает их и сам вычисляет свои координаты. Ниже разберём, как устроена каждая схема, откуда берётся погрешность и в чём практическая разница.
Почему под водой всё решает звук
Сигналы спутников практически не проникают под воду, поэтому на сотни метров и километры работает только звук. У него три особенности, и от них зависит устройство любой навигационной системы.
- Скорость звука около 1500 м/с. Реально от 1450 до 1550 м/с в зависимости от температуры, солёности и давления, то есть примерно в 200 000 раз медленнее радио. Ошибка по времени в 1 мс даёт 1,5 м ошибки по дальности, поэтому время нужно измерять с точностью до десятых долей миллисекунды. Запрос и ответ на дистанции 1500 м занимают уже две секунды, и это нижняя граница периода обновления для схем «запрос-ответ» на такой дальности.
- Узкая полоса и умеренные частоты. Рабочие несущие лежат в единицах и десятках килогерц: чем выше частота, тем сильнее затухание. Zima2, uWave и RWLT работают на несущей около 20 кГц с дальностью до 1–3 км.
- Изогнутые лучи и эхо. Скорость звука меняется с глубиной, лучи преломляются, а отражения от дна, поверхности и сооружений создают многолучевость: приёмник слышит несколько копий одного сигнала.
Два способа найти точку под водой
Все схемы опираются на «базу», то есть отрезок между двумя опорными точками с известным взаимным положением. Способов два.
- Полярный. Из одной точки измеряют направление и дальность до объекта. Так работает USBL.
- Дальномерный. Измеряют расстояния или разности расстояний между объектом и несколькими опорными точками. Положение находят на пересечении сфер (трилатерация) или гиперболоидов, если измеряются разности времён прихода (TDOA, мультилатерация). Так устроены GNSS, LBL и iLBL.
Традиционно системы делят по размеру базы относительно траектории объекта: ультракороткая (сантиметры и десятки сантиметров, все элементы в одном корпусе), короткая (десятки метров на корпусе судна), длинная (элементы разнесены на сотни метров и дальше). Признак удобный, но неполный. Не менее важно, кто излучает сигнал и где вычисляются координаты: на поверхностном пульте (позиционирование) или на самом объекте (навигация). Именно по этим признакам различаются LBL и iLBL. Подробную классификацию мы разбирали в статье «Самая полная классификация подводных навигационных систем» на Хабре, а краткий обзор есть в статье «Типы навигационных систем и их применение».
USBL: что это такое и как работает
USBL (Ultra-Short Baseline, ультракороткая база, УКБ) это система, в которой на поверхности стоит одна антенна с решёткой из нескольких приёмных элементов, а на подводном объекте закреплён маяк-ответчик. Антенна «спрашивает», маяк отвечает, и по ответу определяется, в какую сторону и как далеко он находится.
Как измеряется положение
- Базовая станция излучает кодированный запрос, маяк принимает его и через известное время отвечает.
- По времени двойного пробега и скорости звука вычисляется наклонная дальность.
- По разности времён (фаз) прихода ответа на разных элементах решётки определяется направление на маяк.
- Глубину получают либо по вертикальному углу, либо измеряют напрямую. В Zima2 реализован второй путь: маяк измеряет давление и передаёт глубину, поэтому вертикальный угол не нужен, а именно он сильнее всего искажается отражениями от поверхности и дна.
- Чтобы получить географические координаты, антенну привязывают к GNSS и компасу. Наклон корпуса компенсирует инклинометр (у Zima2-B до ±30°).
Откуда берётся погрешность
Угловая погрешность превращается в линейную пропорционально дальности. Для Zima2 с номинальной точностью горизонтального угла 1° в документации указано около 17 м на удалении 1000 м, для uWave USBL с точностью 2° около 35 м. На 100 м то же самое даёт менее двух метров. К этому добавляются ошибки курса антенны, скорости звука и многолучевость, поэтому USBL лучше всего работает на малых и средних дистанциях, когда скорость развёртывания важнее метровой точности на километре.
Сильные и слабые стороны
Сильные стороны:
- Одна антенна и компактный комплект. Zima2 разворачивается силами одного человека менее чем за 20 минут.
- Координата сразу появляется на пункте слежения, где стоит антенна. Это удобно, когда оператор следит за ТНПА или водолазом.
- Можно вести несколько маяков: Zima2 работает с 16 маяками-ответчиками.
Слабые стороны:
- Точность падает с расстоянием.
- Для перевода в географические координаты нужны курс антенны и GNSS; антенну надо жёстко закрепить на штанге или борту.
- Маяки опрашиваются по очереди, поэтому с ростом числа объектов частота обновления каждого падает.
- Отражения сигнала могут дать ложное направление.
LBL: длинная база из нескольких опорных точек
LBL (Long Baseline, длинная база, ДБ) состоит из нескольких опорных станций, разнесённых на сотни метров и дальше. Положение объекта определяется по времени прохождения сигнала между ним и станциями, поэтому внутри базы точность мало зависит от того, где именно находится объект. Избыточные измерения помогают выявлять и частично компенсировать ошибки, например от многолучевости.
Донная база
Классический вариант: маяки устанавливают на дно и калибруют, то есть определяют их взаимное положение с судна. Объект запрашивает маяки и по ответам вычисляет координаты. Как правило, это самый точный класс систем, и его выбирают для долгих работ на больших глубинах, но установка, калибровка и подъём маяков требуют судна, времени и подготовленного персонала.
Надводная база из буёв
Вместо донных маяков используют плавучие буи, у каждого собственный GNSS-приёмник. Их координаты известны без калибровки, а часы синхронизированы по спутникам. Такая база разворачивается за минуты, однако рассчитана на небольшие и средние глубины: у систем UCNL глубина объекта не должна превышать размеры базы, а на большой глубине мешает рефракция на слое скачка скорости звука. Дальше схема делится на два варианта в зависимости от того, кто излучает.
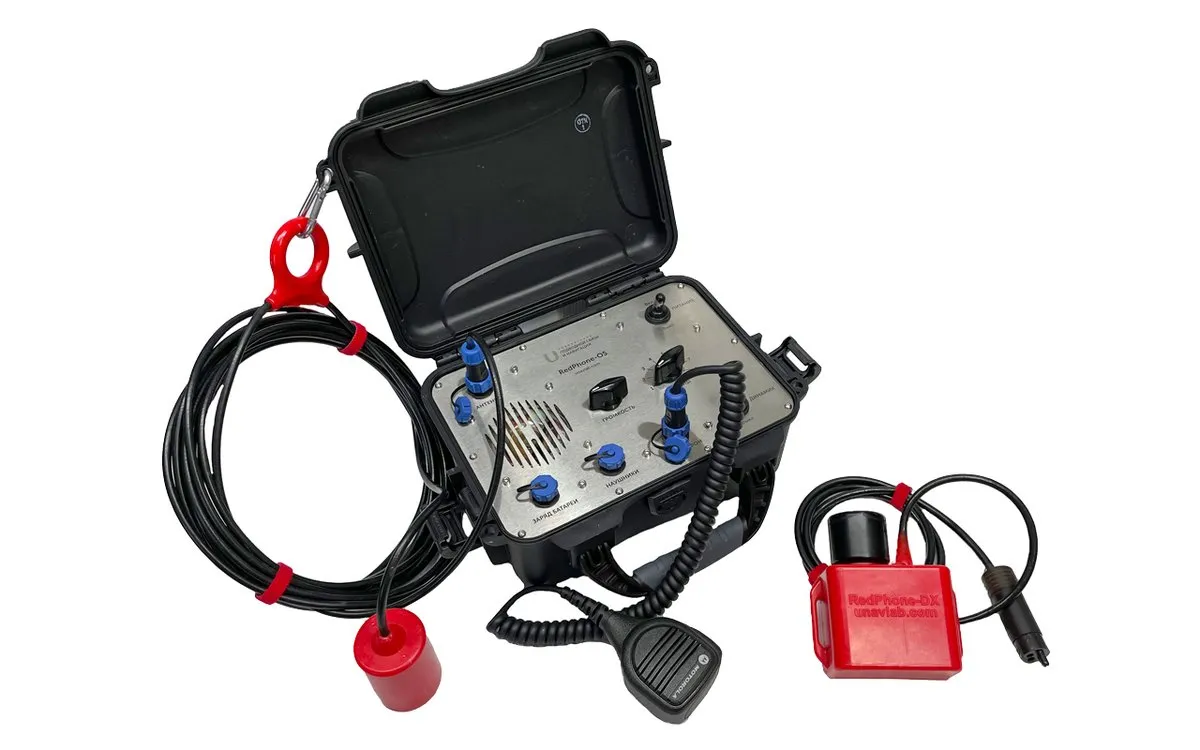
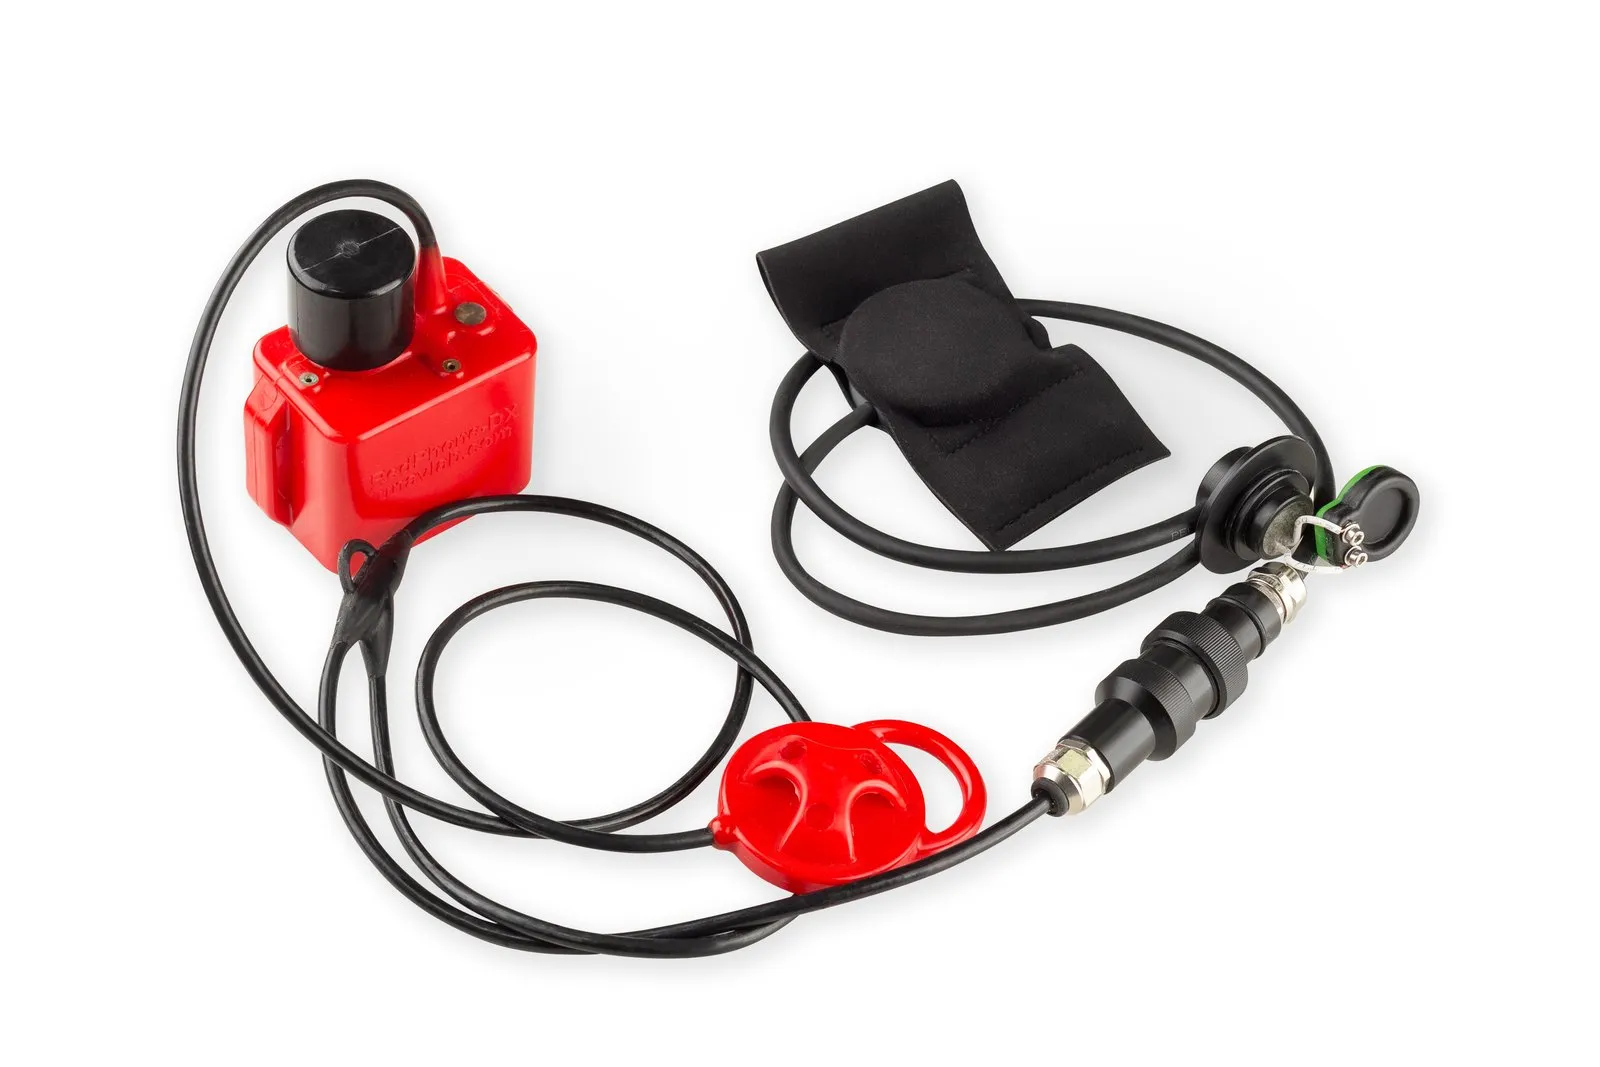
В первом варианте излучает объект. На носителе закреплён пингер, он периодически посылает сигнал, четыре буя фиксируют время его прихода и передают данные по радио на пульт, где и вычисляется положение. Так устроены RWLT (пингер излучает каждые 2 секунды, рабочая область до 1500 × 1500 м) и учебная система WAYU. Принцип мы отрабатывали ещё на макете: испытания на Волго-Донском канале. Пингер ничего не считает и не требует интеграции с носителем, но система ведёт один пингер. Для водолазов RWLT использует станцию RedPhone-DX как пингер: положение определяется в момент окончания каждой голосовой передачи, а число водолазов доходит до 255.
Во втором варианте излучают сами буи, а объект только принимает. Это уже отдельная схема, iLBL.
iLBL: инвертированная длинная база, или «подводный GPS»
iLBL (inverted LBL, инвертированная длинная база) меняет роли: излучают буи, а объект только слушает. Каждый буй знает свои координаты и время по GNSS и ретранслирует их в воду акустическими сигналами. Приёмник (RedNode на роботе или RedNav у водолаза) измеряет разности времён прихода сигналов от четырёх буёв RedBase, вычисляет по ним своё положение, как GPS-приёмник по спутникам, а глубину определяет по давлению. Наружу данные выходят по протоколу NMEA 0183, как у обычного GNSS-приёмника, поэтому приёмник можно подключить к любому ПО и системе управления, которые понимают GNSS. По такой схеме работает RedWave, подробности в статье «Подводный GPS с нуля за год».
Что даёт инверсия
- Неограниченное число объектов. Приёмник ничего не излучает, поэтому его число не нагружает акустический канал.
- Координата на самом объекте. Водолаз видит своё положение и маршрутные точки, робот подаёт координаты в систему управления, как обычный GNSS.
- Никакой калибровки. Буи расставляют на воде, по нашим полевым описаниям на четыре буя уходит от 15 до 25 минут.
- Стабильное обновление. Для RedWave номинальная частота 1 Гц при любом числе приёмников.
Ограничения
- Буи надо расставить выпуклым четырёхугольником с расстояниями от 30 до 700 м между ними, работу начинают внутри фигуры: за её пределами точность падает.
- Глубина погружения приёмника не должна превышать размеры базы: RedNode рассчитан на 300 м, водолазный RedNav на 70 м.
- Оператор на поверхности видит положение объекта только тогда, когда объект сам передаёт координаты по каналу связи, например по кабелю ТНПА.
Термин iLBL встречается и в другом смысле: так иногда называют надводную приёмную базу из буёв, о которой шла речь выше. Чтобы не запутаться, смотрите на роли: кто излучает и где считаются координаты.
SBL и VLBL: промежуточные схемы
SBL (Short Baseline, короткая база, КБ): три-четыре гидрофона на корпусе судна на расстоянии десятков метров друг от друга. Точность выше, чем у USBL, но положение гидрофонов нужно точно привязать к судну и учитывать качку. UCNL применяет эту схему в услуге инженерного сопровождения подводных работ.
VLBL (Virtual LBL, виртуальная длинная база): подвижная точка, например катер с GNSS и модемом, измеряет расстояния до неподвижного маяка из разных мест, и накопленные измерения работают как разнесённая база. Достаточно двух модемов, схема подходит для неподвижных объектов, таких как донные станции. Разбор с результатами испытаний: «Подводный GPS на двух приёмопередатчиках».
USBL, LBL и iLBL: сравнение
| Параметр | USBL | LBL (буи, пингер на объекте) | iLBL (буи излучают) |
|---|---|---|---|
| Что измеряется | Направление и дальность до маяка | Времена прихода сигнала пингера на буи | Разности времён прихода сигналов буёв |
| Опорные элементы | Одна антенна на поверхности | Четыре буя (или донные маяки) | Четыре буя |
| Где вычисляется координата | У антенны, на пункте слежения | На поверхностном пульте | На самом объекте |
| Число объектов | Несколько, опрос по очереди (Zima2 до 16) | Один пингер; до 255 водолазов с RedPhone-DX | Не ограничено |
| Погрешность | Растёт с дальностью (1° ≈ 17 м на 1000 м) | Мало зависит от места внутри базы | Мало зависит от места внутри базы |
| Развёртывание | Жёсткая штанга, GNSS и компас | Расстановка четырёх буёв | Расстановка четырёх буёв |
| Примеры UCNL | Zima2, uWave USBL | RWLT, WAYU (учебная) | RedWave |
Номинальные значения из документации UCNL: RedWave и RWLT дают 2DRMS 0,84 м (для RedWave это результат 60-минутного измерения в реальном водоёме при неподвижных буях и приёмнике), Zima2 определяет горизонтальный угол с точностью 1°. Это значения для благоприятных условий: на реальной акватории результат зависит от факторов, о которых ниже. Полная таблица есть в документации.
Что ещё влияет на точность
- Профиль скорости звука. Расчёт использует одну скорость, а в реальности она зависит от температуры, солёности и глубины. В термоклине лучи изгибаются и появляются зоны тени. В нашем разборе «Куда идут лучи под водой?» показано, как при отрицательной рефракции дальность модема с номиналом 1000 м может упасть до 400 м, а погружение на 10–20 метров возвращает её.
- Многолучевость. На мелководье и рядом с сооружениями отражённый сигнал может оказаться сильнее прямого. Помогают широкополосные сигналы и помехоустойчивое кодирование.
- Геометрия. У буйковых баз ошибка растёт при выходе за фигуру буёв, у USBL при росте дальности.
- Ориентация антенны. Ошибка курса на несколько градусов смещает всю картину USBL.
- Глубина и солёность. Давление пересчитывается в глубину с учётом плотности воды, солёность задаёт пользователь.
- Движение объекта. Измерения растянуты во времени, поэтому у приборов есть предел относительной скорости: ±1,8 м/с у RedWave и RWLT, ±2 м/с у Zima2.
Как выбрать
Если нужно быстро развернуть систему в одной точке и следить с борта за ТНПА или водолазом, берут USBL. Если объектов много и координата нужна на самом объекте, берут iLBL. Если нужна точность около метра на большой площади, подходит LBL на буях. Классическая донная база относится к отдельному классу решений для больших глубин; в каталоге UCNL представлены USBL и надводные базы из буёв. Критерии выбора подробно разобраны в статье «USBL или LBL: как выбрать систему подводного позиционирования», а незнакомые термины объяснены в словаре гидроакустики.
Краткие выводы
- Под водой позиционирование строится на звуке, а не на радио, и точность ограничена скоростью звука, многолучевостью и геометрией.
- USBL даёт быстрый старт и координату на пункте слежения, но погрешность растёт с расстоянием.
- LBL даёт стабильную точность внутри базы; на буях она разворачивается без калибровки.
- iLBL позволяет вести неограниченное число объектов, и каждый сам знает своё положение.
- Схемы дополняют друг друга, а у автономных аппаратов акустику обычно комбинируют с инерциальной навигацией.
Оборудование UCNL для этой задачи
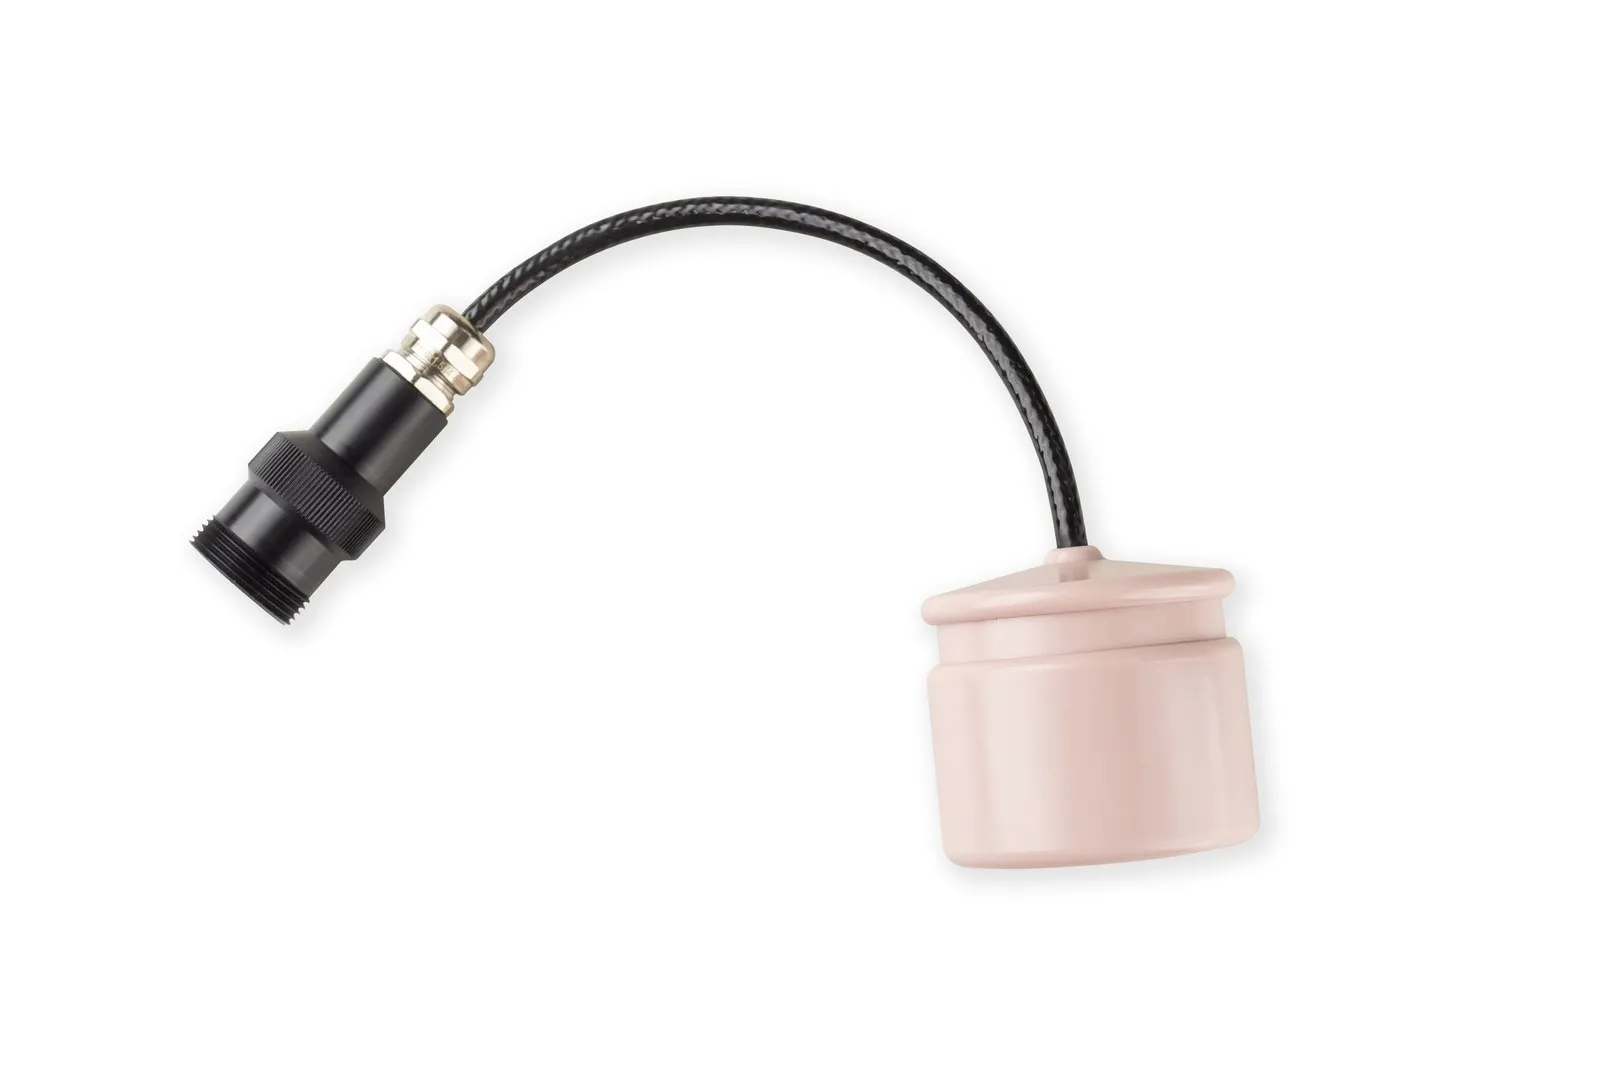
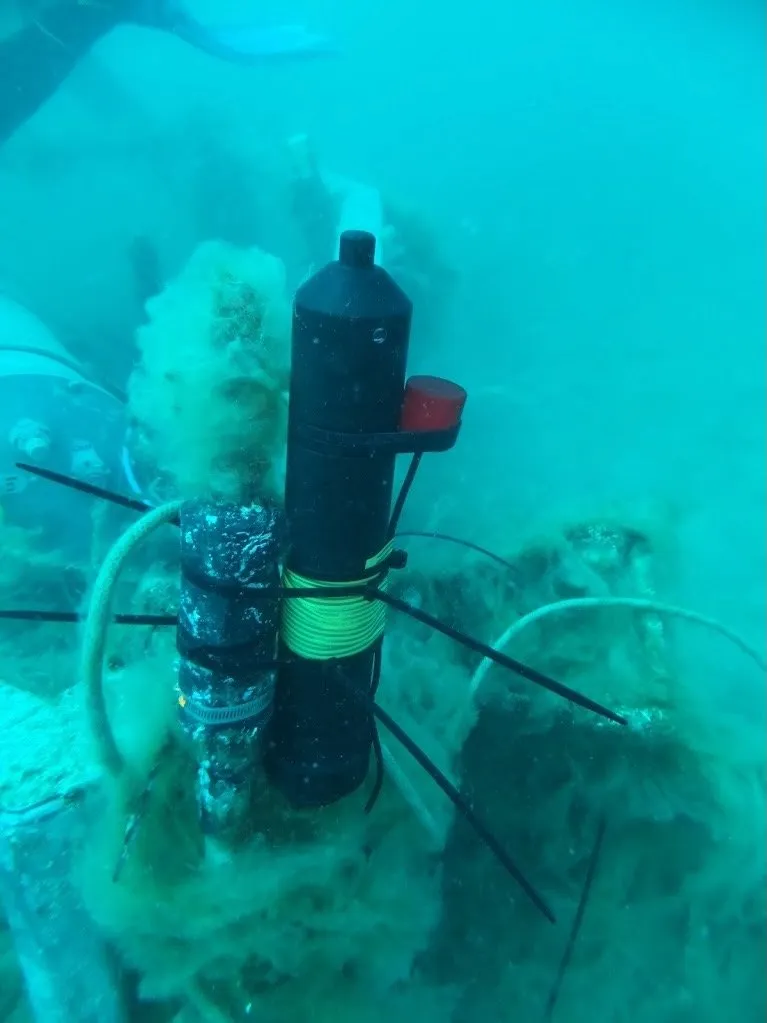
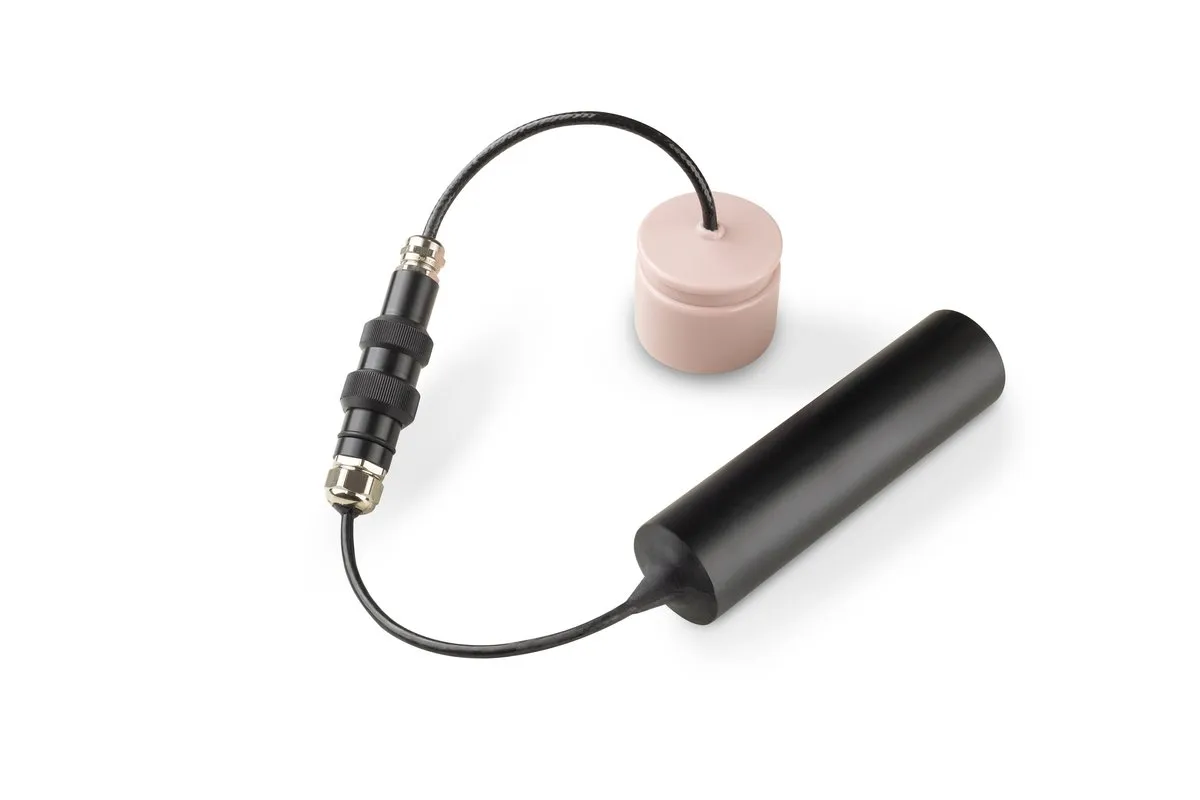
- Zima2: USBL-система с пеленгационной станцией Zima2-B и маяками-ответчиками Zima2-R, до 16 маяков, радиус до 3000 м.
- uWave USBL: гидроакустический модем, совмещающий передачу данных и USBL-навигацию.
- RedWave: iLBL «подводный GPS» с буями RedBase, навигаторами RedNode и RedNav.
- RWLT: LBL на четырёх буях RWLT GIB с пингером RWLT Pinger или водолазной станцией RedPhone-DX.
- WAYU: простая трекинговая система для образовательных проектов.
- Все решения по навигации: раздел «Навигация».
Что почитать подробнее
- Неправильная классификация подводных навигационных систем «на пальцах»: базовые понятия и критика традиционного деления.
- Навигация под водой: пеленгуй — не пеленгуй, обречен ты на успех: устройство USBL-системы Zima.
- Подводный «GPS» на двух приёмопередатчиках: виртуальная длинная база и алгоритм расчёта.
- Подводный GPS на подводном роботе: опыт использования: испытания RedWave на ТНПА.
- Почему звук в воде затухает?: физика затухания и оценка дальности.