RWLT Pinger – маяк-ответчик системы RWLT
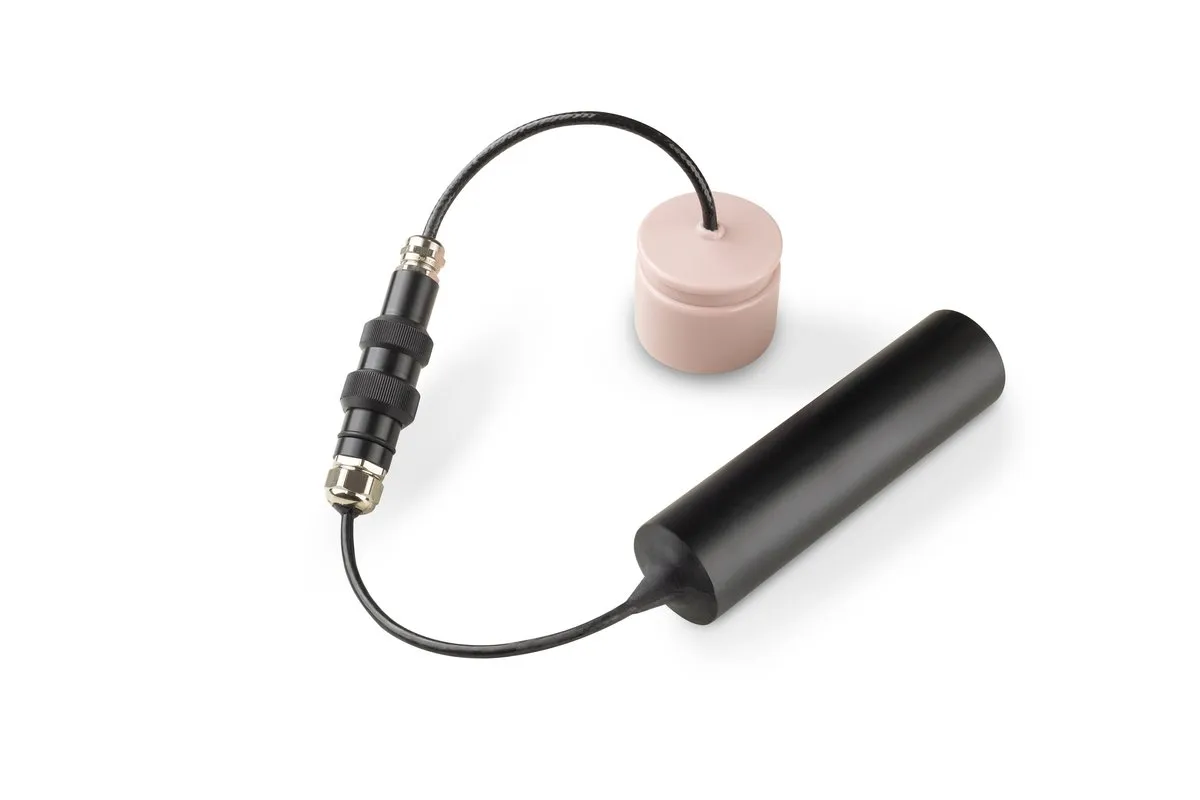
RWLT Pinger
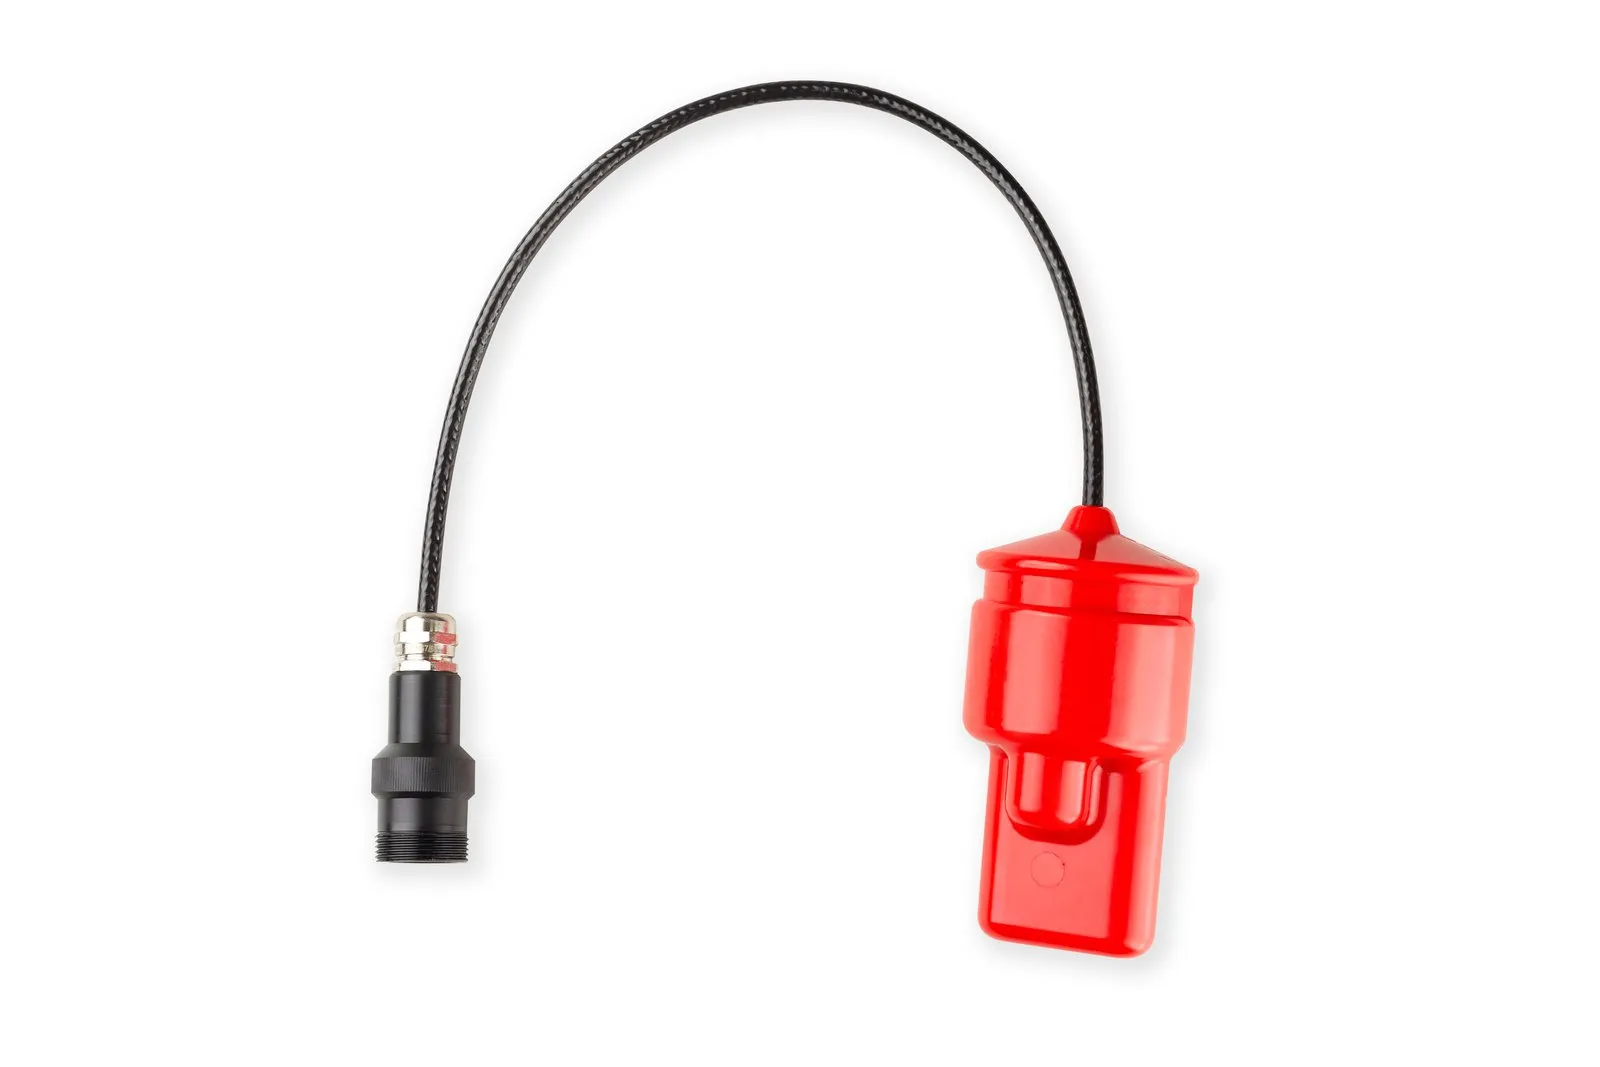
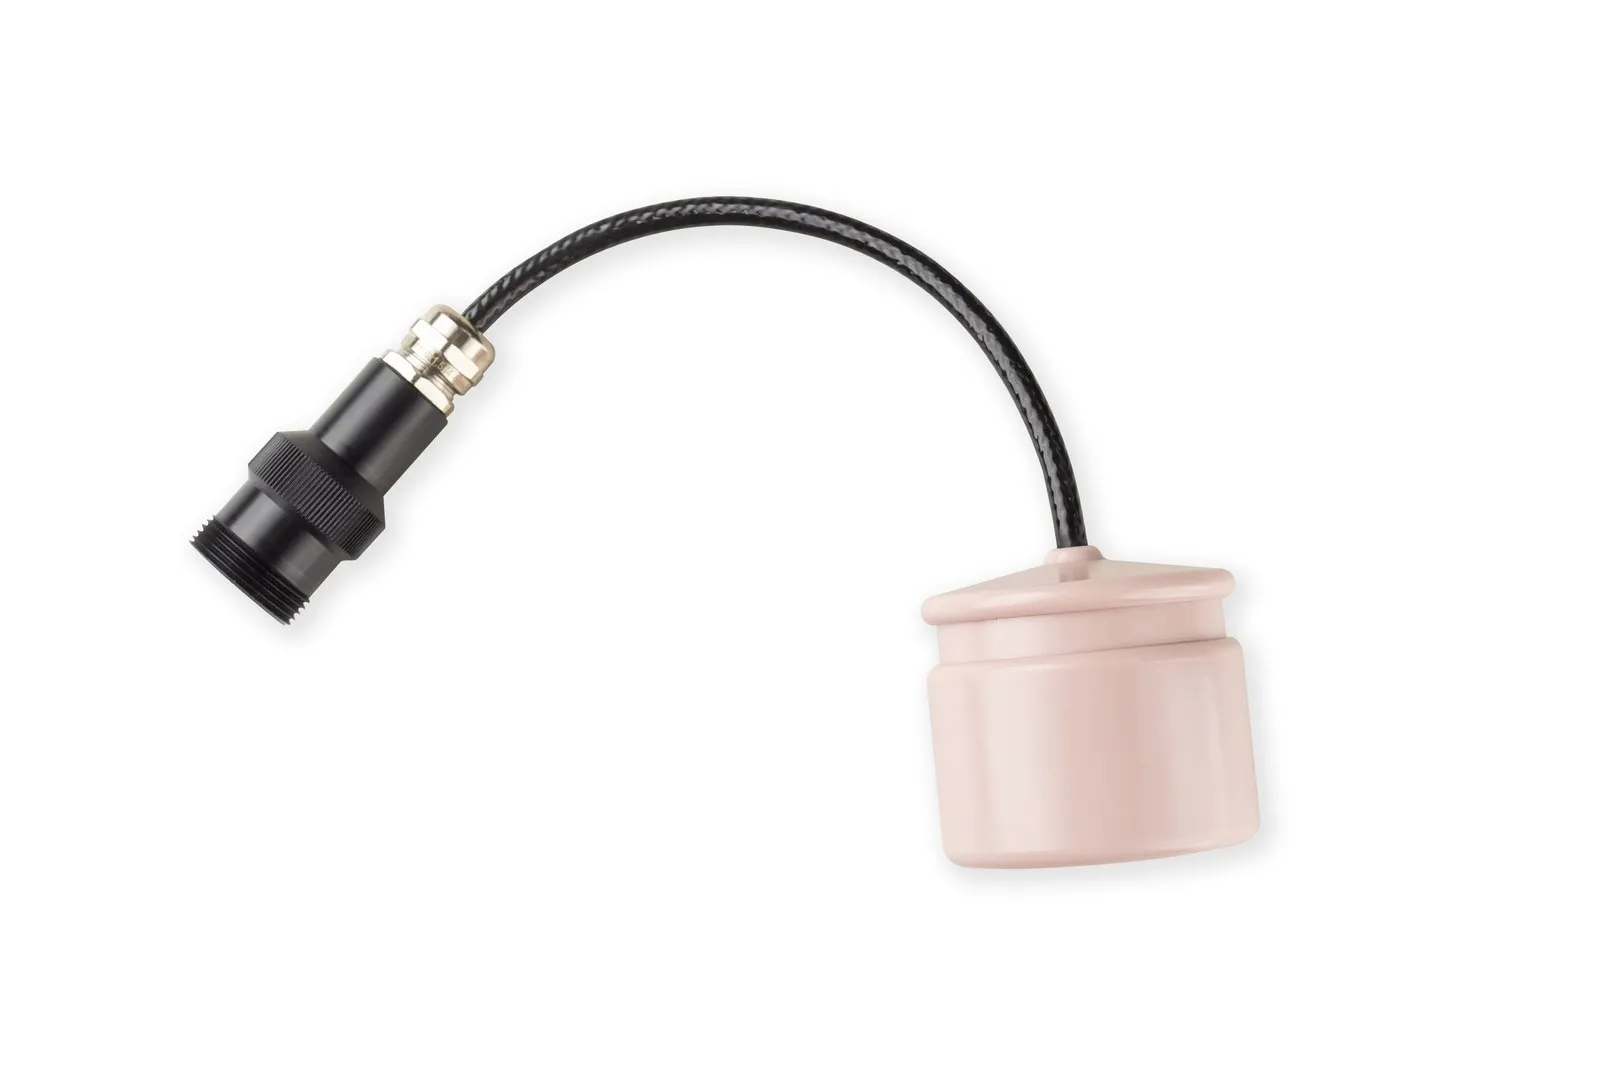
Навигационный маяк-пингер RWLT Pinger системы RWLT размещается на позиционируемом объекте — ТНПА, АНПА, водолазе или ином подводном носителе — и излучает периодический навигационный сигнал, который принимают четыре плавучих буя RWLT GIB. По сигналу определяется географическое положение пингера, а совмещённая с навигацией передача телеметрии показывает его глубину, температуру воды и напряжение питания батарей.
Пингер не требует никакой интеграции с носителем — для начала работы его достаточно просто закрепить на подводном объекте. Устройство автоматически включается при погружении в воду.
Компактен: диаметр и высота корпуса — 41×45 мм, масса без батарейного блока — 0,16 кг (около 0,91 кг в сборе со стандартным батарейным блоком SB-24-48-LF, по данным материалов). Время автономной работы — до 10 часов, рабочая глубина — от 0,5 до 300 м.
Применение
Пингер нужен там, где положение подводного объекта надо видеть на поверхности: при работе телеуправляемого или автономного аппарата, при сопровождении водолаза, при возвращении аппарата к надводному пункту управления. Положение обновляется каждые две секунды, а координата вычисляется «наверху» и остаётся на поверхностном пульте.
Совместимость и состав системы
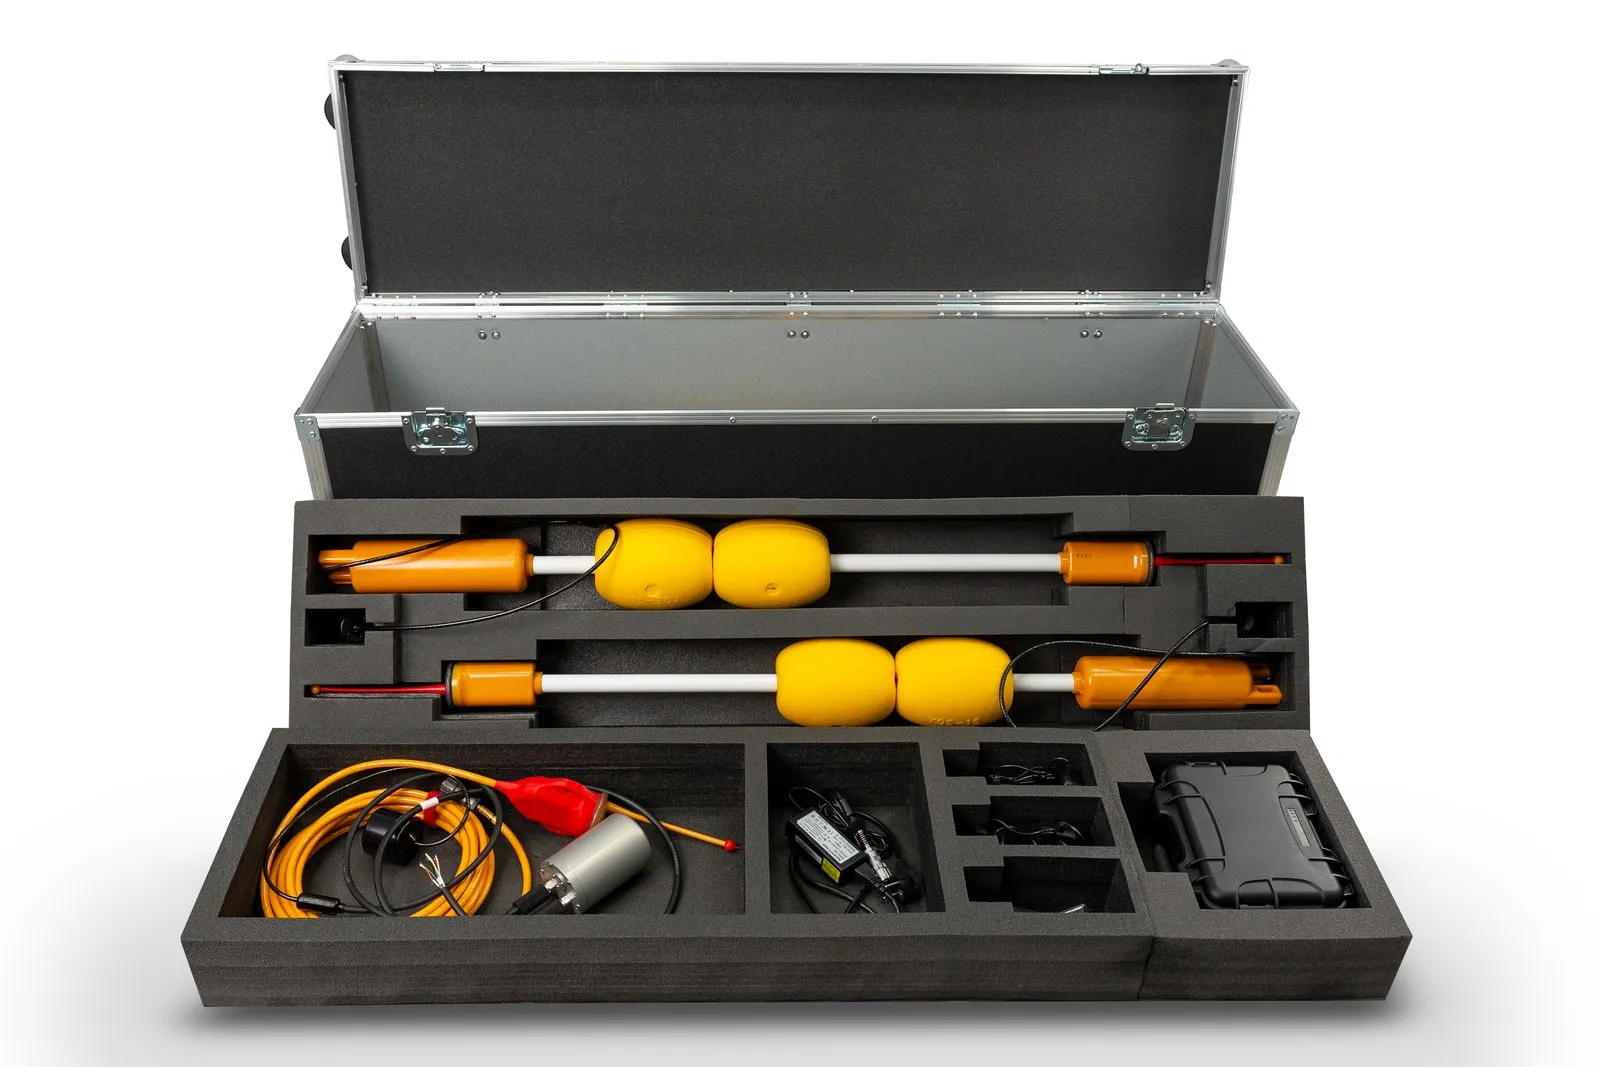
Пингер — передающая часть навигационной системы RWLT: для работы нужны четыре буя RWLT GIB и радиоприёмник uNav RWLT RF Dongle. Приёмник эмулирует протокол обычных GNSS-приёмников, поэтому положение пингера можно вывести на любой картплоттер с сообщениями NMEA0183 RMC и GGA или в Google Earth и SAS.Planet. Если водолазу нужна ещё и голосовая связь, в системе вместо пингера работает станция RedPhone-DX. Пингер питается от батарейного блока SB-24-48-LF из линейки uBat, а для крепления на плоский фланец подходит кронштейн uClamp-S. Для глубин до 1000 м в документации описан вариант RWLT Pinger-K, который питается от носителя.
Документация
Краткое описание RWLT, руководство пользователя и руководство по приложению uNav — на docs.unavlab.com.
- Не требует интеграции — только механическое закрепление на позиционируемом объекте
- Максимальная простота в обслуживании
- Автоматическое включение от воды
- Минимальные габариты и масса
- Передаёт телеметрию — глубину, температуру воды и напряжение питания батарей
- Работает на глубине до 300 м, дальность акустической связи — до 1500 м
Хотите получить доступ к детальной технической документации устройства?
Документация

Отправить запрос