Гидроакустика для образования и научных исследований
Задача: научиться работать с гидроакустикой на практике
Подводная связь и навигация — важная часть современной морской робототехники, приборостроения и прикладной науки. На практике такие решения нередко дороги для обучения, сложны во внедрении или закрыты для глубокой инженерной работы. Учебным заведениям и научным группам нужно другое: доступные устройства, которые работают «из коробки», подробная документация, открытые протоколы и исходный код, чтобы студент мог дойти от теории до собственных алгоритмов.
Такие задачи возникают в учебных программах, кружках, студенческих проектах и соревнованиях по морской и подводной робототехнике, в лабораторных и полевых стендах, в исследованиях и опытно-конструкторских разработках. Оборудование UCNL для этих целей открыто: доступны спецификации, руководства пользователя, протоколы информационного сопряжения, исходные коды приложений на GitHub и технические паспорта.
Какие системы UCNL применяются и почему
WAYU: учебная система трекинга подводных объектов
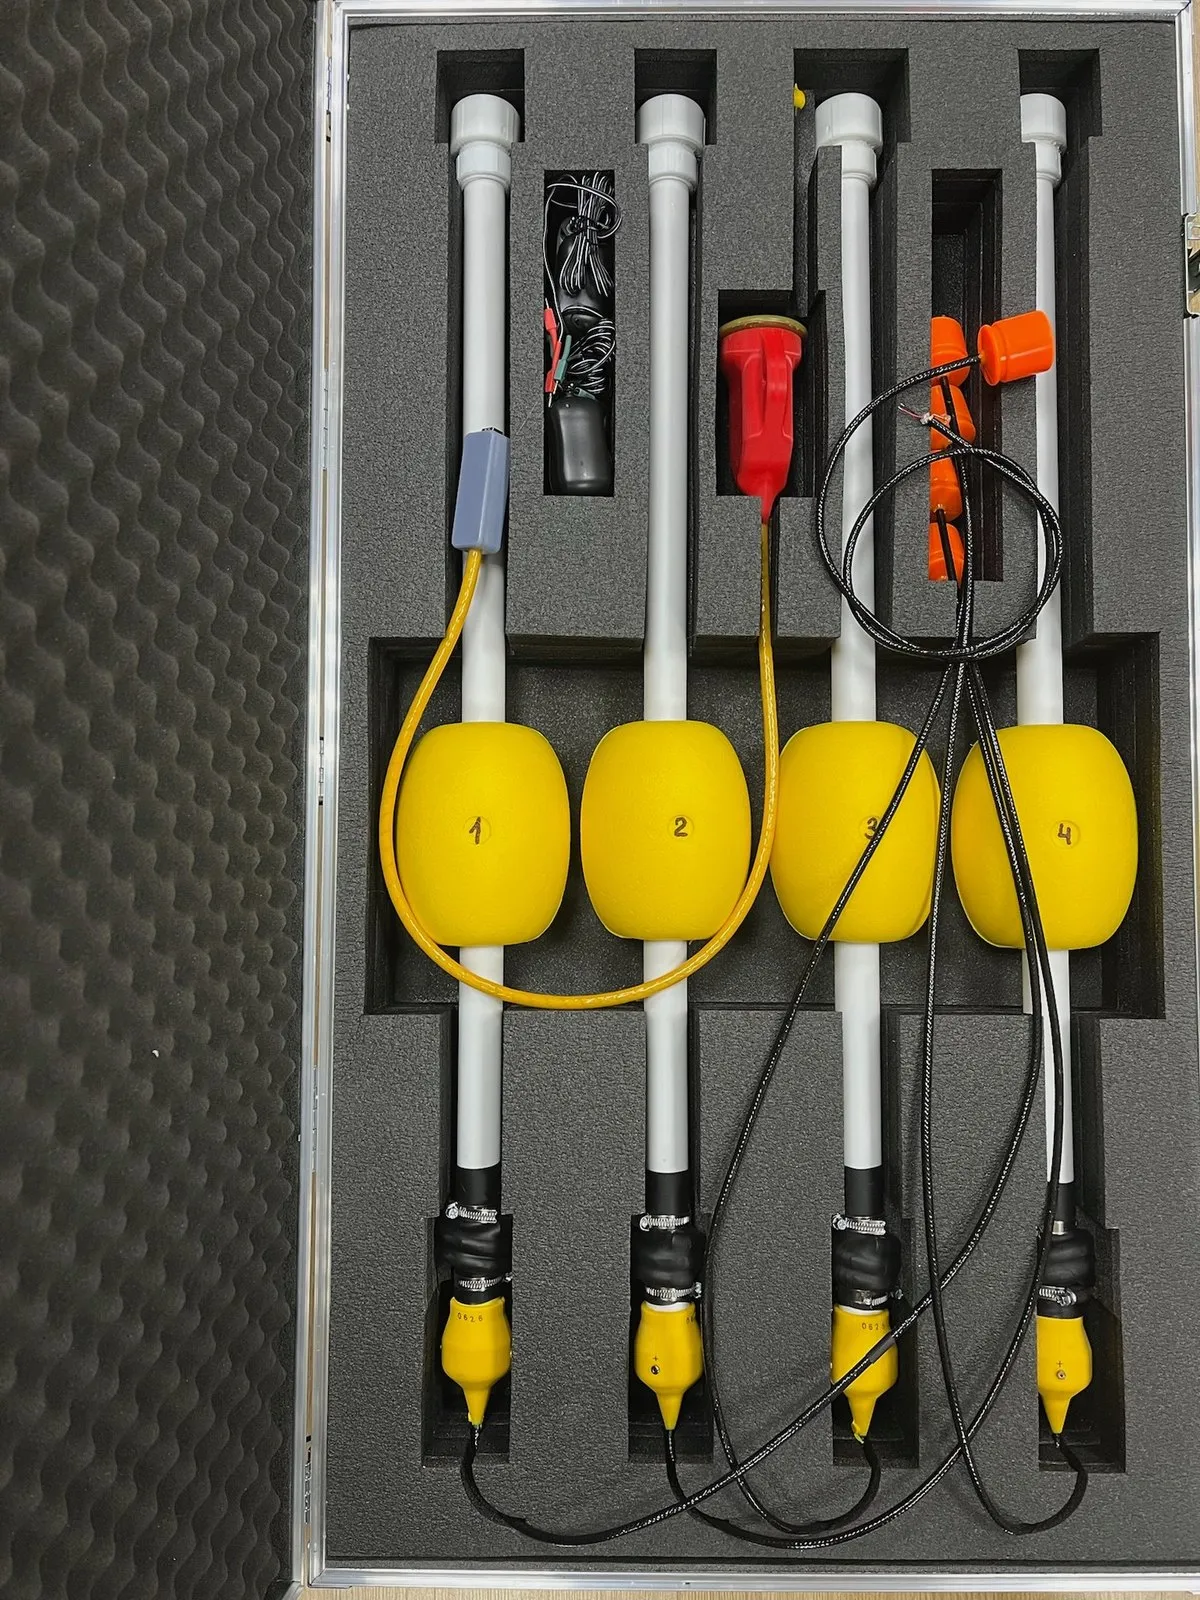
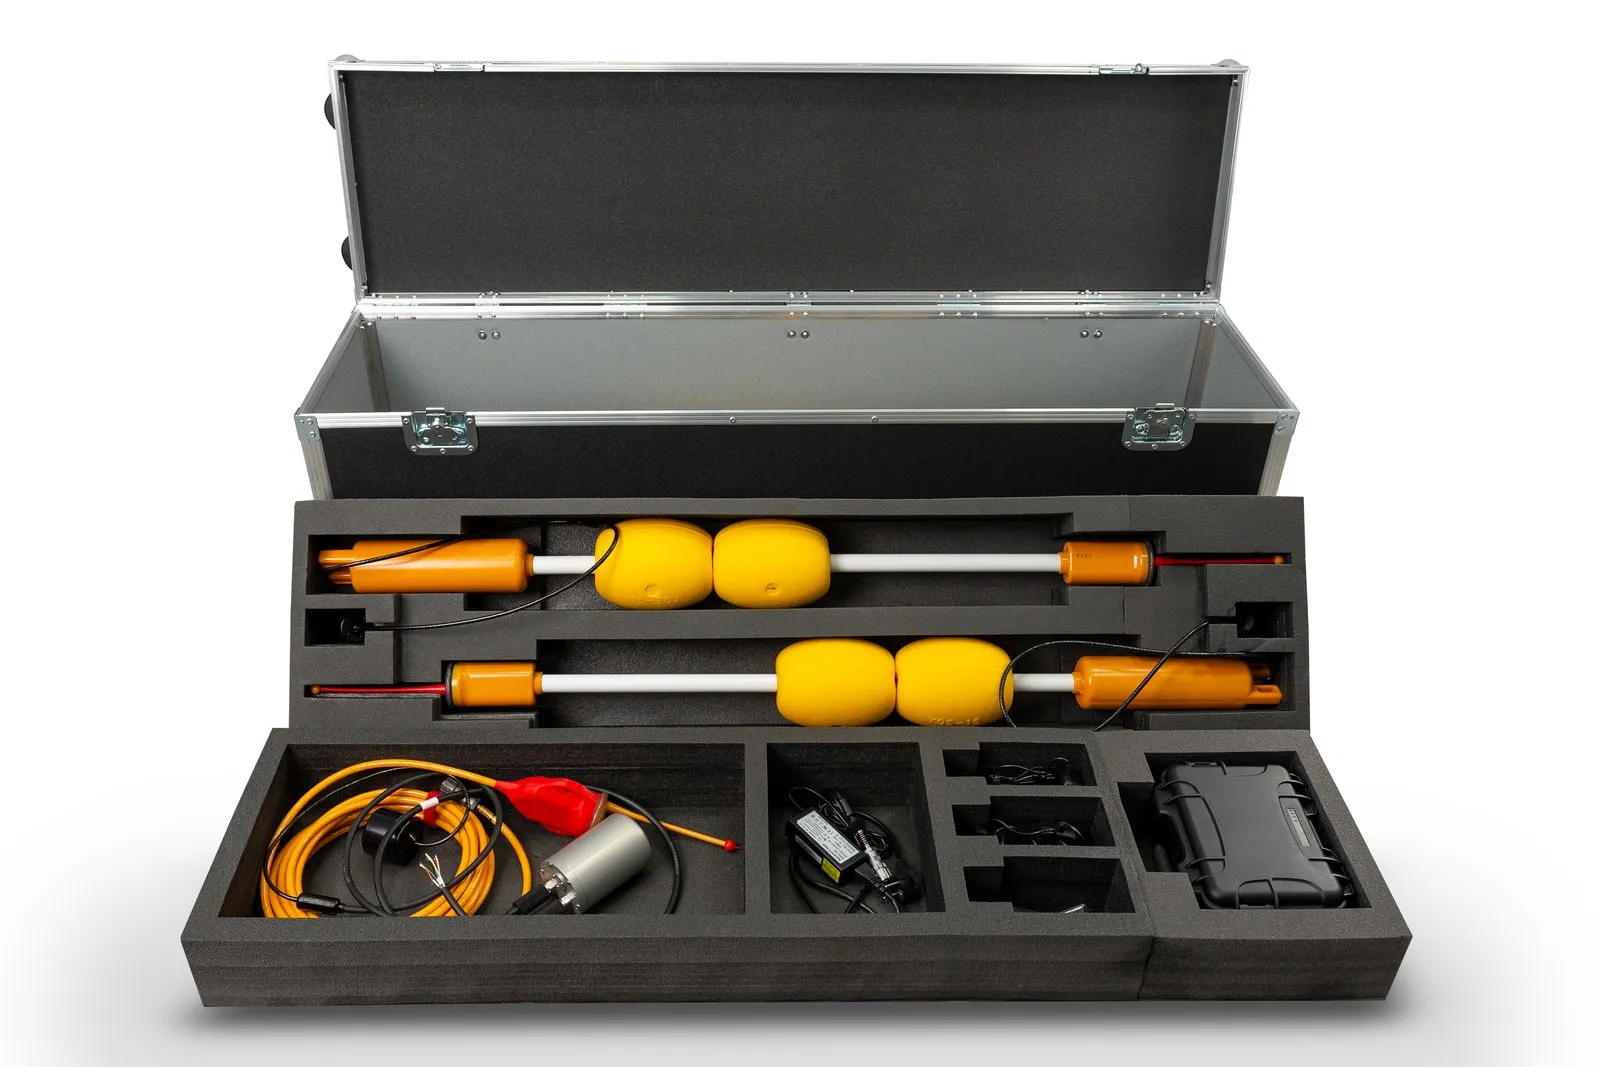
WAYU (Where Are You Underwater) создана для образовательных задач. Пользователь размещает на позиционируемом объекте — ТНПА, АНПА или водолазе — маяк-пингер WAYU Pinger, а на воде — четыре небольших буя WAYU GIB. Положение объекта отображается на ПК в приложении WAYU с открытым исходным кодом. Расстояния между буями — от 30 до 300 м, пингер излучает сигнал каждые 2 секунды и работает на глубине до 100 м. Пингер и буи включаются от воды и не требуют настройки и калибровки, а положение передаётся в любое картографическое ПО по NMEA0183. Система записывает трек и определяет курс объекта.
WAYU предназначена исключительно для образовательных проектов — учебных программ и соревнований по подводной робототехнике. Для рабочих задач применяются другие системы UCNL — Zima2, RWLT и RedWave.
ACubes и uSwitch: конструктор и простой модем
ACubes («Акустические кубики», A3S) — конструктор из модулей передатчика A3T и приёмника A3R. Модули берут на себя преобразование цифрового сигнала в гидроакустический и обратно, а пользователь пишет прикладные алгоритмы — навигационные, помехоустойчивого кодирования, сетевые. Один передатчик и до 12 приёмников объединяются в стек, а из модулей можно собирать модемы, антенные решётки, USBL-, LBL- и VLBL-системы, системы телеуправления и мониторинга. Есть три стандартных комплекта, в том числе аналог системы WAYU. В статье на Хабре «Гидроакустические „кубики“» конструктор управляется платой Arduino Nano.
Пример учебного опыта — система определения направления на источник звука: четыре приёмника A3R на расстоянии 1 м друг от друга, один передатчик A3T, две платы Arduino Nano и каркас из полипропиленовых труб. В условиях небольшого бассейна среднее отклонение угла составило около 6°.
uSwitch — простой и доступный гидроакустический модем для небольших расстояний: скорость передачи 32 бит/с, измерение времени распространения сигнала, включение от воды. Он подходит для отработки сетевых алгоритмов, прототипирования навигационных систем и систем телеуправления и может служить пингером системы WAYU.
uWave: связь для стендов и научных проектов
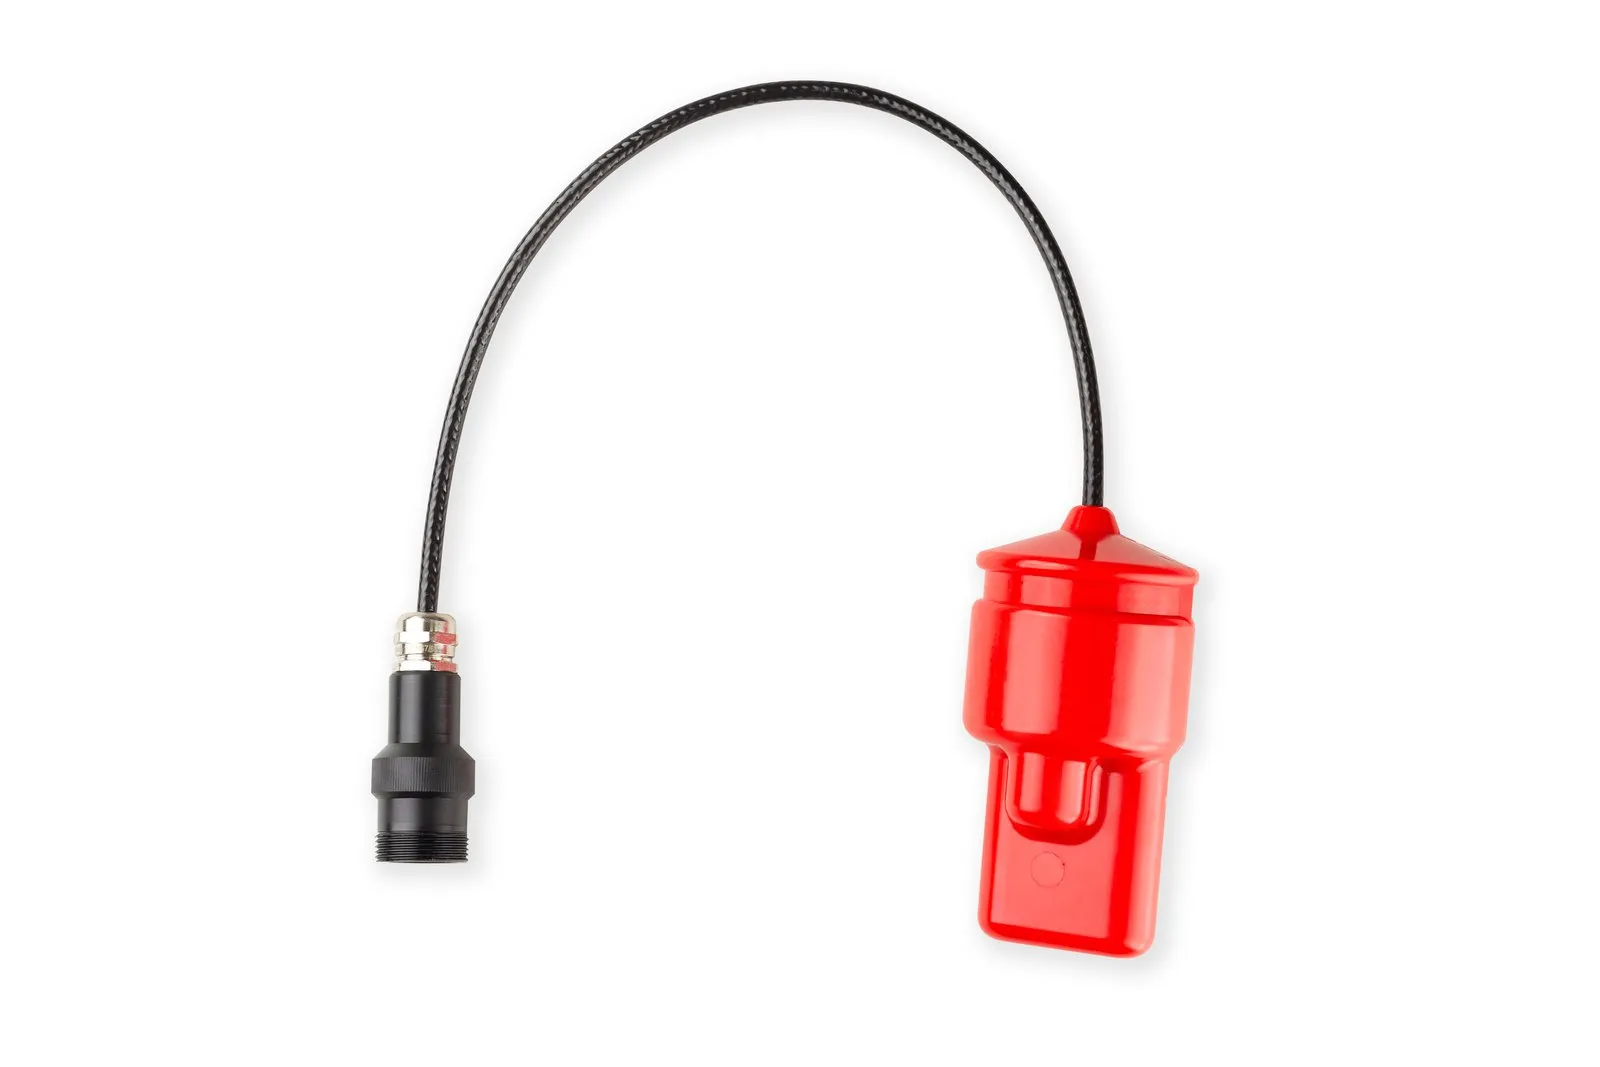
Модемы uWave размером 41×45 мм и массой 0,16 кг работают на дальности до 1000 м. Сразу после включения доступен прозрачный канал — достаточно подключить модем к последовательному порту, а протокол настройки NMEA-подобный и открытый. Открытые библиотеки uWaveLib (.NET) и uWave ALibs (Arduino) позволяют быстро встроить модем в собственный проект. uWave USBL совмещает передачу данных с определением угла и дальности до собеседника, поэтому на нём удобно отрабатывать и связь, и навигацию.
В отзыве заказчика описан научный проект по распределённому 3D-зондированию среды командой подводных роботов: модемы uWave планировалось использовать для телеметрии АНПА, а систему Zima — для их отслеживания (читать отзыв).
Zima2 и RWLT: навигация для исследований
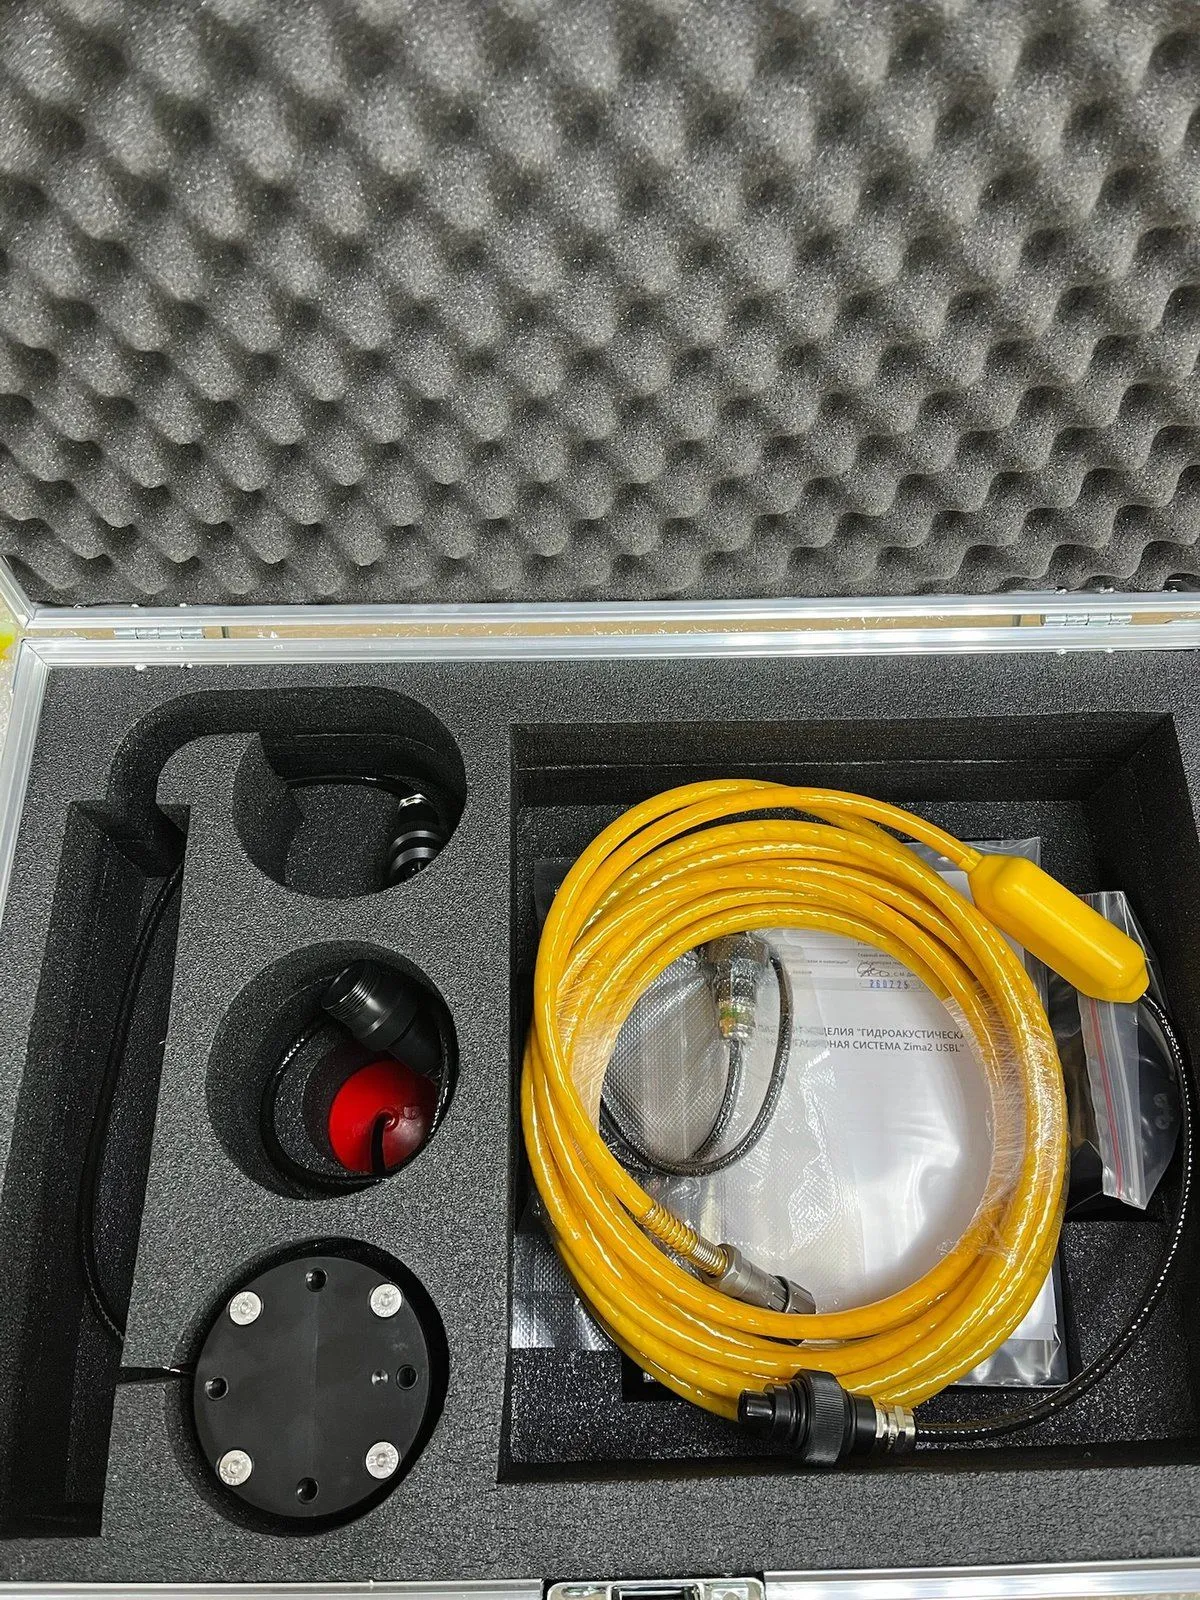
Для отработки алгоритмов навигации, позиционирования и сопровождения в реальных условиях применяются Zima2 и RWLT. Пультовые приложения Zima2 и RWLT открыты, положение передаётся в стороннее ПО, треки сохраняются, а Zima2 дополнительно принимает команды телеуправления на подводные объекты и телеметрию.
Типовая схема работы
- Выбрать уровень задачи: кружок или лаборатория, изучение основ или разработка собственных алгоритмов.
- Начать с готовой системы (WAYU) или с конструктора (ACubes, uSwitch), если нужно собрать свою.
- Подключить к ПК или плате Arduino: положение передаётся по NMEA0183, для модемов доступны открытые библиотеки.
- Провести эксперименты в бассейне, пруду или на озере, записать треки и сравнить с расчётами.
- При необходимости перейти к системам профессионального класса — Zima2, RWLT, RedWave — с теми же принципами работы.
Материалы и дальнейшие шаги
Описание образовательных проектов, спецификации и руководства пользователя собраны на странице документации. Продукты по теме — в каталоге: образовательные продукты, передача данных и навигация. Для кратковременных экспериментов оборудование можно взять в аренду, а для нетиповых задач исследовательских групп поможет комплексный инжиниринг.
Системы для этой задачи

Приборы для этой задачи
ACubes (A3S)
uSwitch
uWave
uWave USBL
Статьи по теме
Самый маленький гидроакустический модем
uWave и Arduino: подключаем гидроакустический модем к микроконтроллеру
«Подводный GPS» на двух приемопередатчиках
Как выбрать гидроакустический модем
Подводная навигация: USBL, LBL и iLBL — как работают и чем отличаются
Словарь гидроакустики: ГАНС, УКБ, ДБ, маяк-ответчик, пингер, транспондер и другие термины
Собрать учебный стенд или исследовательскую установку