Позиционирование и связь для ТНПА и АНПА
Задача: знать, где аппарат, и уметь с ним связаться
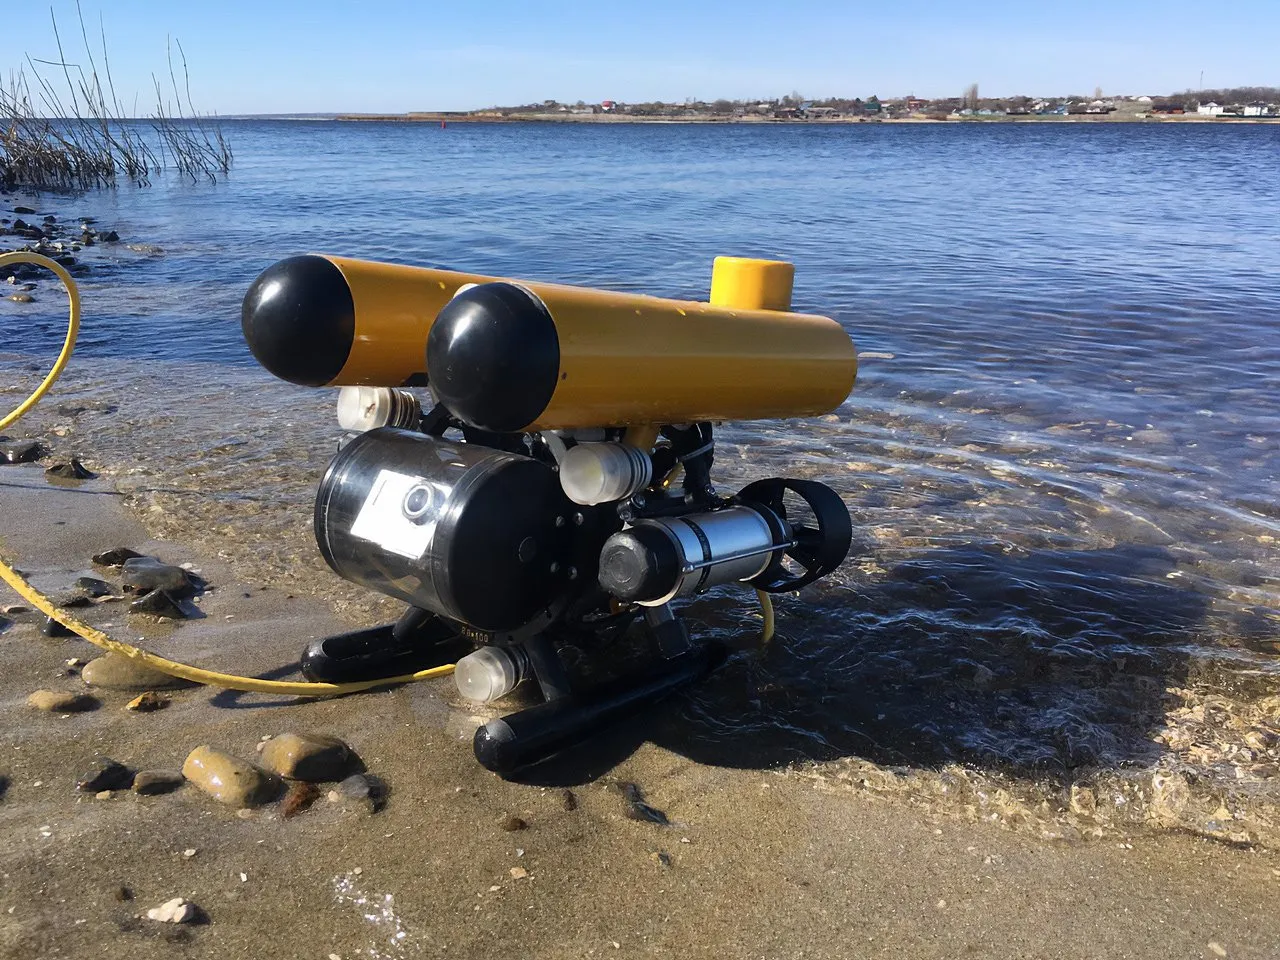
Телеуправляемый аппарат (ТНПА) передаёт оператору видео по кабелю, но по картинке почти невозможно понять, где именно он находится. В наших испытаниях при видимости 1–2 метра управлять аппаратом только по изображению с камеры оказалось невозможно: аппарат проходил вблизи предполагаемого места затопления объекта, но за час с лишним записи объект в кадре не появился. Автономный аппарат (АНПА) выполняет программу без кабеля и обычно оценивает своё положение счислением пути по инерциальной системе и доплеровскому лагу, а GPS ловит только на поверхности.
Спутниковая навигация под водой недоступна, потому что радиосигнал в воде бесполезен. Поэтому у оператора две типовые задачи. Первая — позиционирование: получать координаты аппарата в реальном времени, записывать трек и возвращаться в найденные точки. Вторая — связь: передавать команды и получать телеметрию без кабеля. Обе решает гидроакустика.
Какие системы UCNL применяются и почему
Zima2: аппарат отслеживается с судна или берега
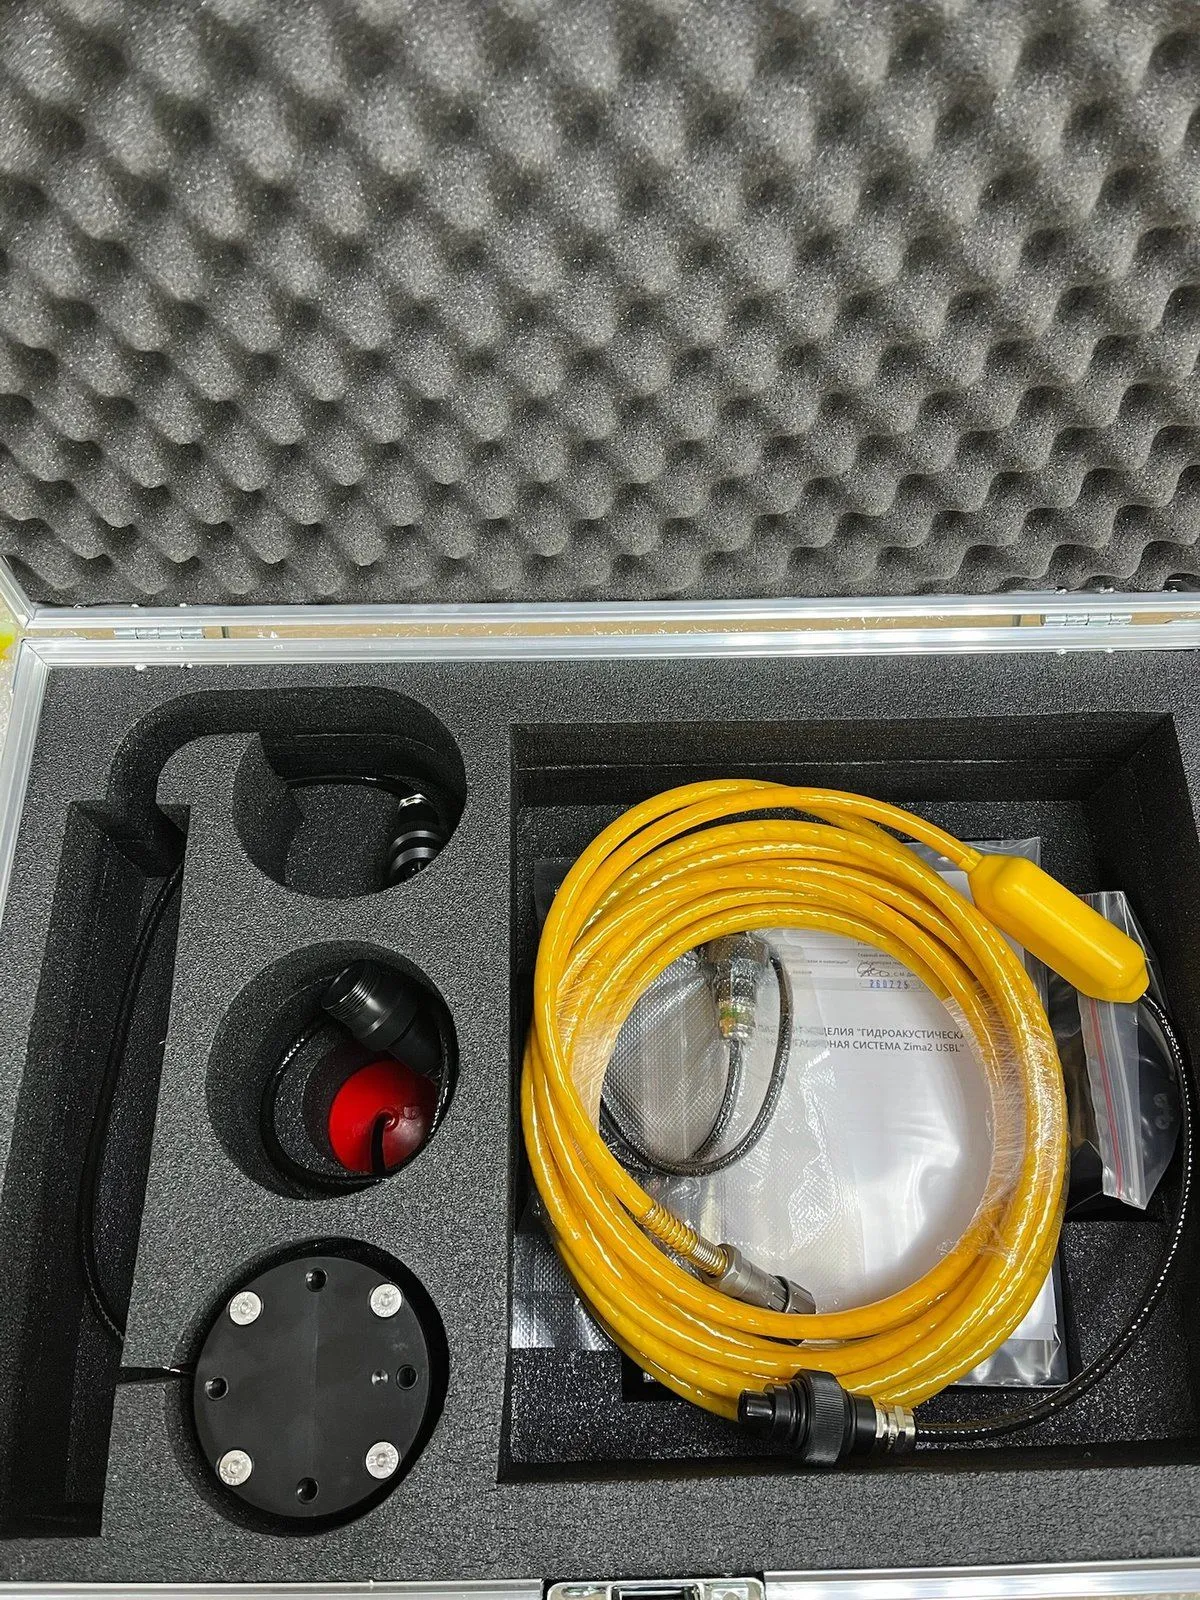
Zima2 — система на ультракороткой базе (USBL). Пеленгационная антенна Zima2-B устанавливается на судне обеспечения или на берегу, маяк-ответчик Zima2-R — на аппарате. Система измеряет дальность и направление на маяк, а при подключении GNSS-приёмника и компаса выдаёт абсолютные координаты. Радиус действия — до 3000 м, одна антенна отслеживает до 16 объектов, глубина маяка измеряется напрямую, что исключает ошибки определения глубины и вертикального угла.
Маяк работает автономно с батарейным блоком или получает питание от носителя и поддерживает информационное сопряжение с аппаратом. Это открывает канал телеуправления: до 32 адресных команд на аппарат и телеметрия с борта. Один человек разворачивает систему менее чем за 20 минут, данные можно передавать в QINSy и HYPACK.
Практический пример — обследование причального сооружения телеуправляемым аппаратом «Трионикс-6М», в программное обеспечение которого был интегрирован комплекс Zima2. Положение аппарата отображалось на карте, трек записывался, а координаты найденных объектов позволяли вернуться к ним независимо от видимости в воде. Если на объекте глушат спутниковый сигнал, координаты и угол антенны задаются вручную по карте и ориентирам. Подробности — в статье о подводных дронах и навигационной системе.
RedWave и RWLT: «подводный GPS» на плавучей базе
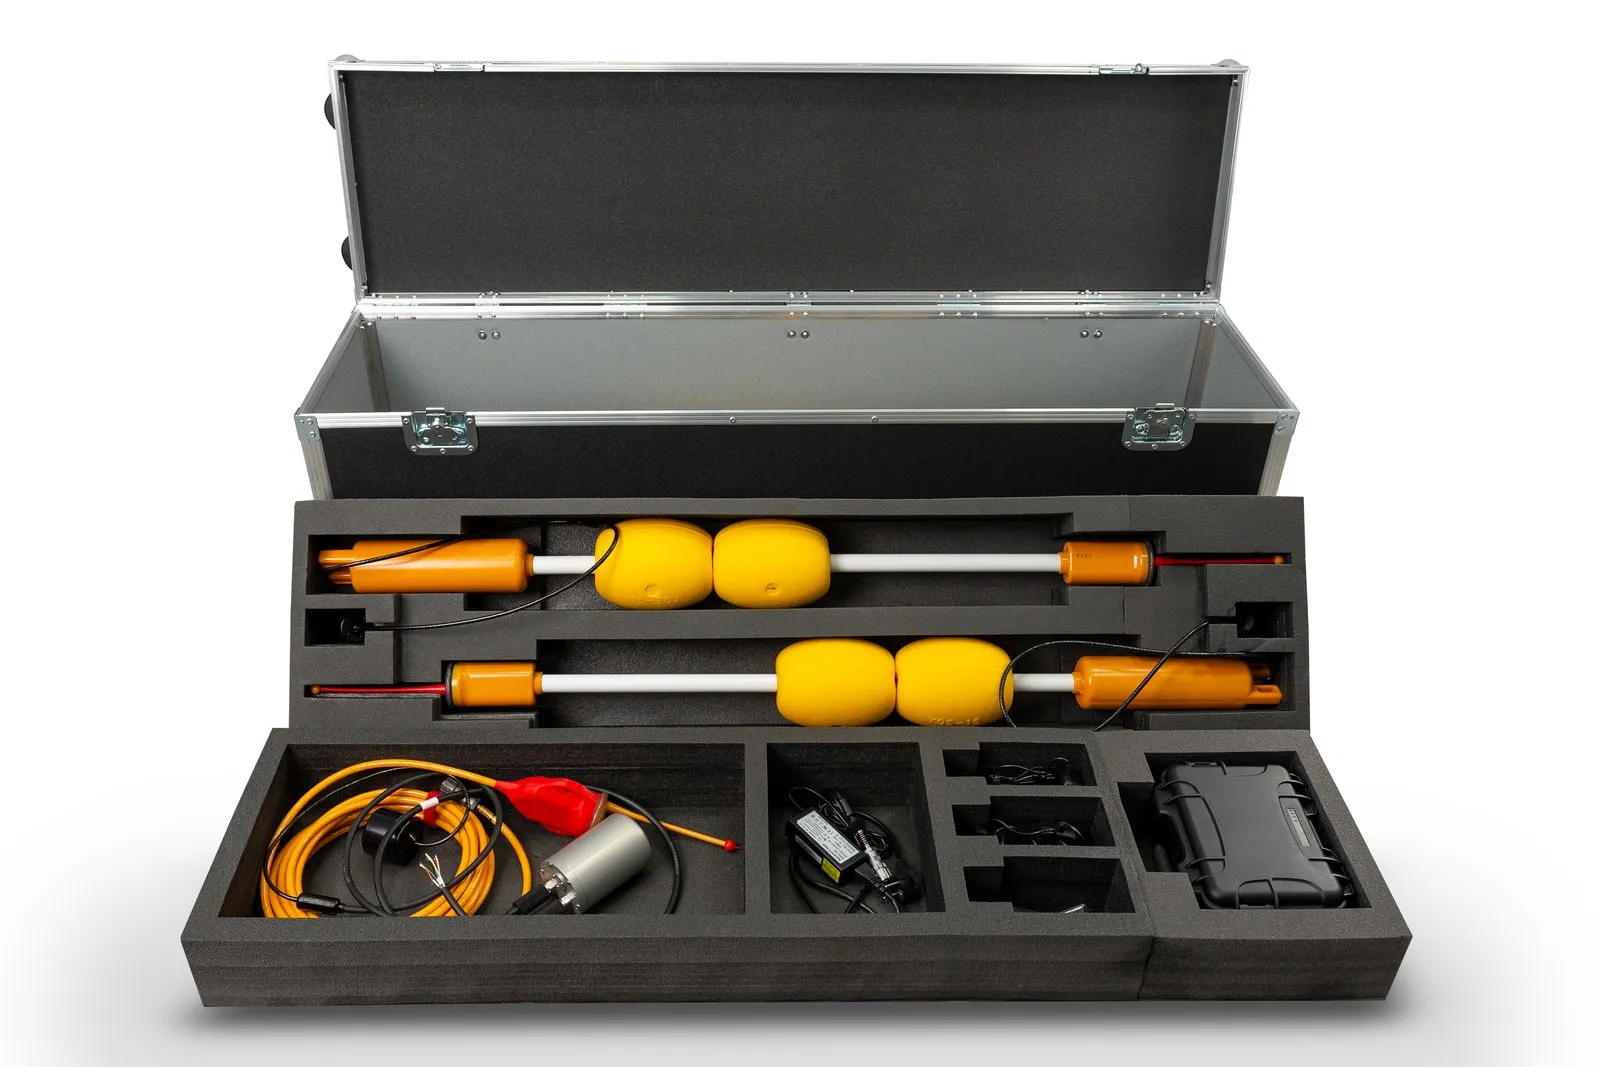
Если координата нужна на самом аппарате, применяется длиннобазисная схема. Четыре плавучих буя образуют на поверхности навигационную базу, а положение вычисляется по их сигналам — по принципу спутниковой навигации. Буи только излучают, а приёмники только принимают, поэтому один комплект обслуживает любое число аппаратов и водолазов в акватории.
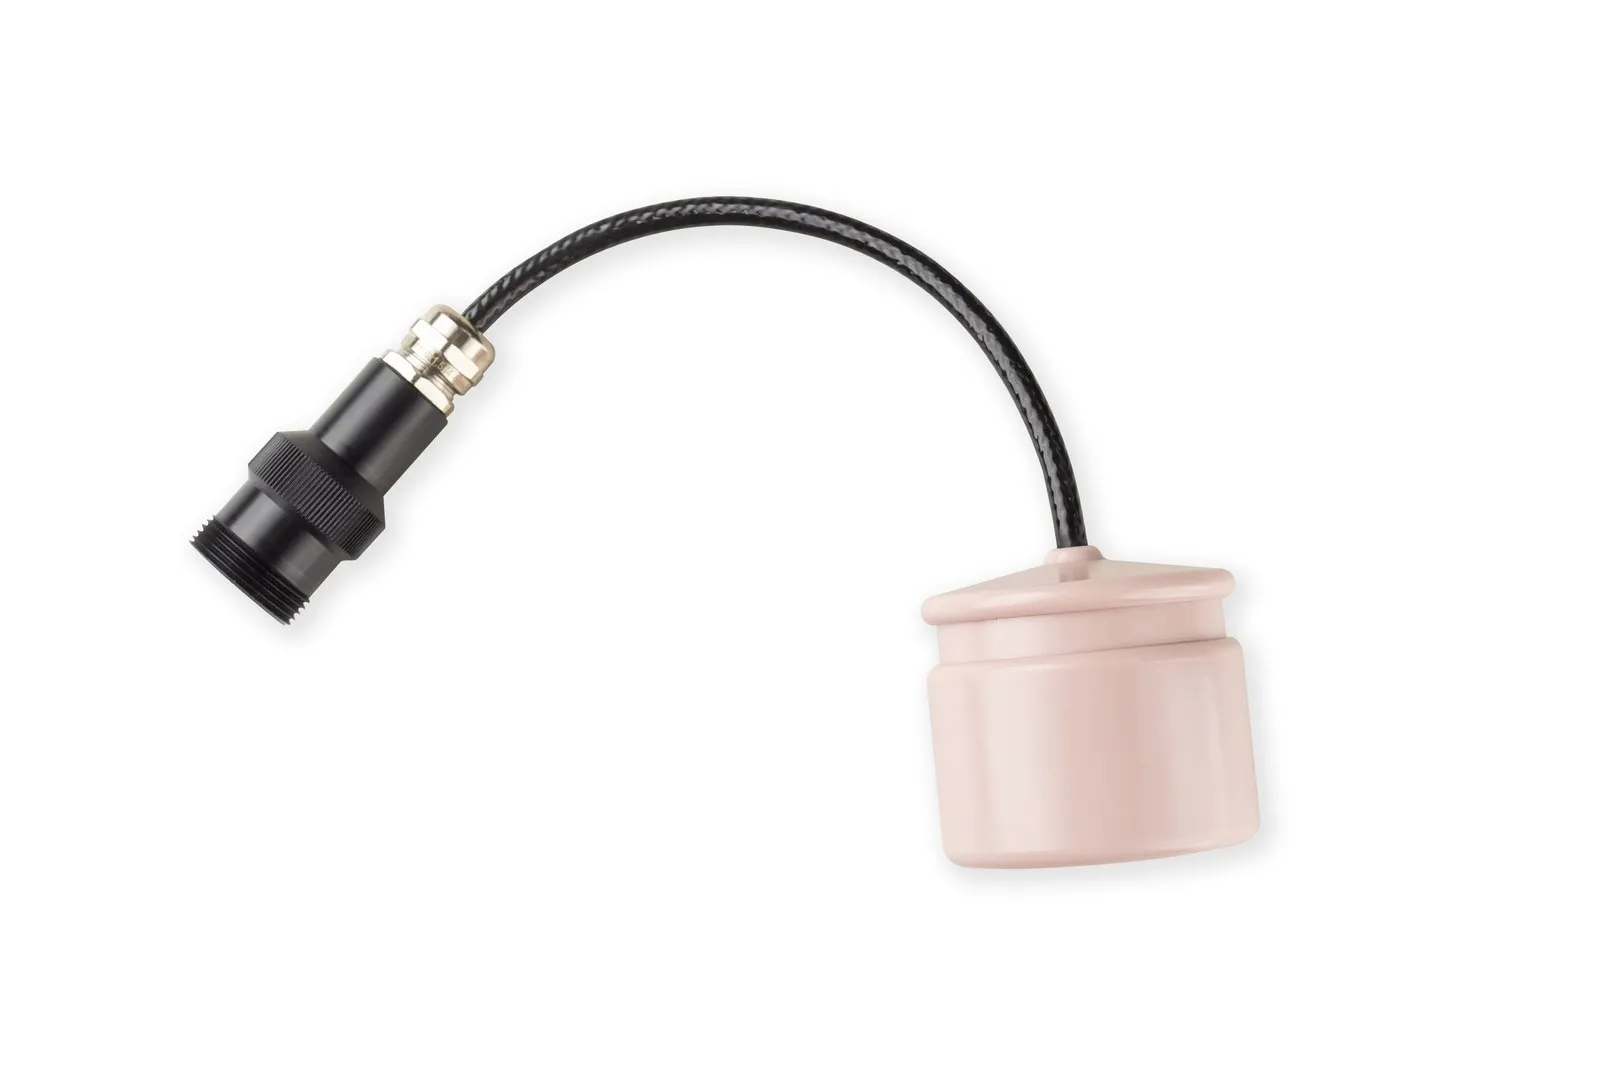
Система RedWave для аппаратов использует навигационный приёмник RedNode размером 64×62 мм и массой 0,3 кг. Он принимает сигналы буёв RedBase, определяет 3D-координаты с частотой 1 Гц и передаёт их управляющей системе робота по UART, эмулируя обычный GNSS-приёмник по NMEA0183. Номинальная горизонтальная погрешность — 0,84 м (2DRMS), по глубине — 0,1 м, рабочая область — до 700×700 м внутри фигуры буёв, глубина погружения приёмника — до 300 м. Калибровка не нужна: достаточно расставить и включить буи.
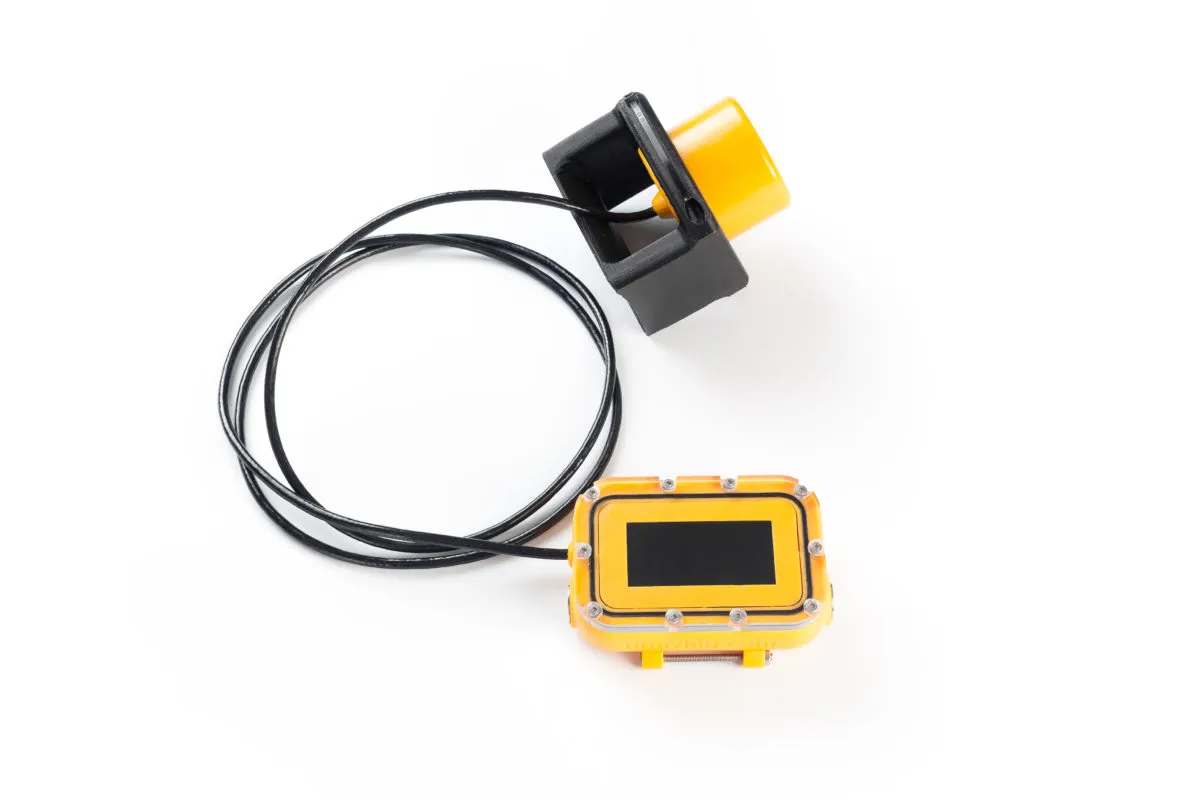
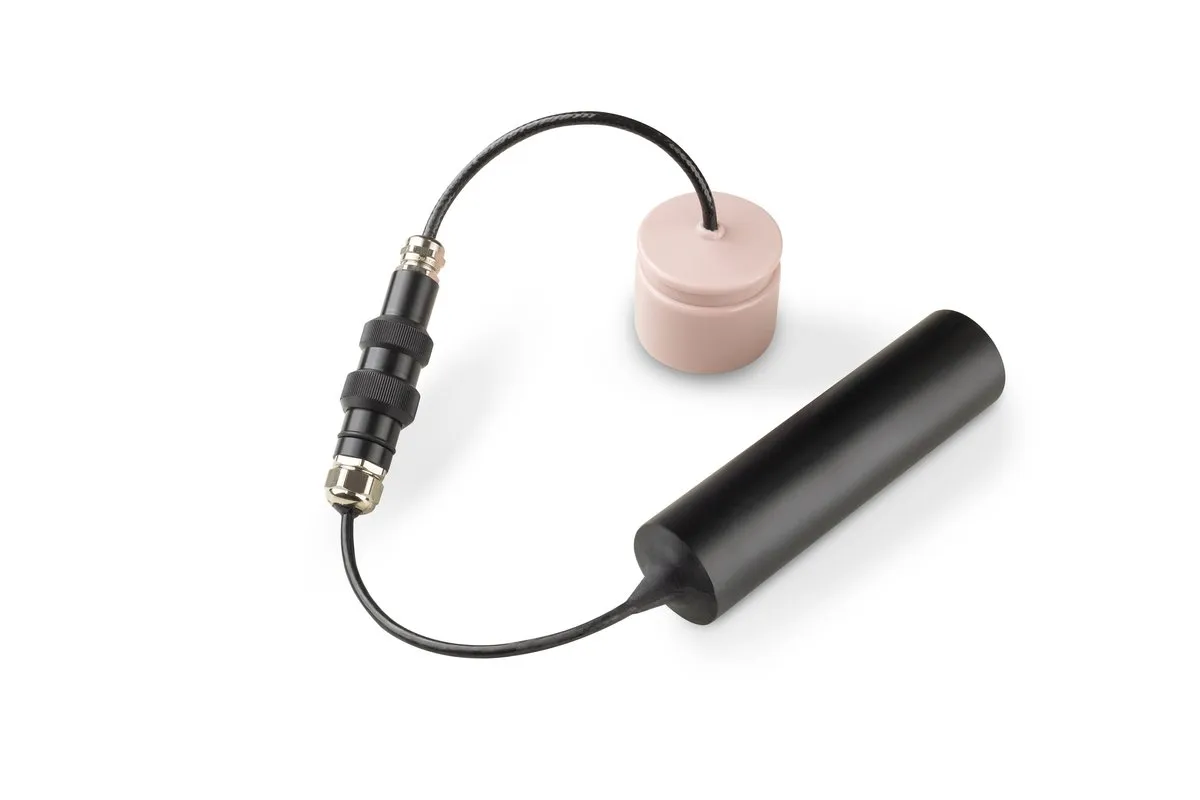
RWLT — вариант с базой до 1500 м между буями и одним маяком. Пингер RWLT Pinger размером 41×45 мм закрепляется на ТНПА, АНПА или водолазе механически, не требует интеграции с носителем и работает на глубине до 300 м. Позиция обновляется каждые 2 секунды, вместе с ней приходят глубина, температура воды и напряжение батарей пингера. Координата получается на поверхностном пульте, поэтому поднимать её с аппарата не нужно.
uWave: связь, телеметрия и управление
Для команд, телеметрии и произвольных данных между аппаратом, оператором и другими устройствами применяются гидроакустические модемы uWave Max. Связь между модемами uWave Max держится на расстоянии до 3000 м, скорость — 78–634 бит/с, адресация — до 254 абонентов. Доступны прозрачный канал (модем подключается к последовательному порту) и пакетный режим с гарантированной доставкой. Модем размером 64×62 мм и массой 0,36 кг потребляет 0,33 Вт на приём. Адресация и кодовое разделение абонентов позволяют строить обмен внутри группы аппаратов, в том числе роевое взаимодействие АНПА.
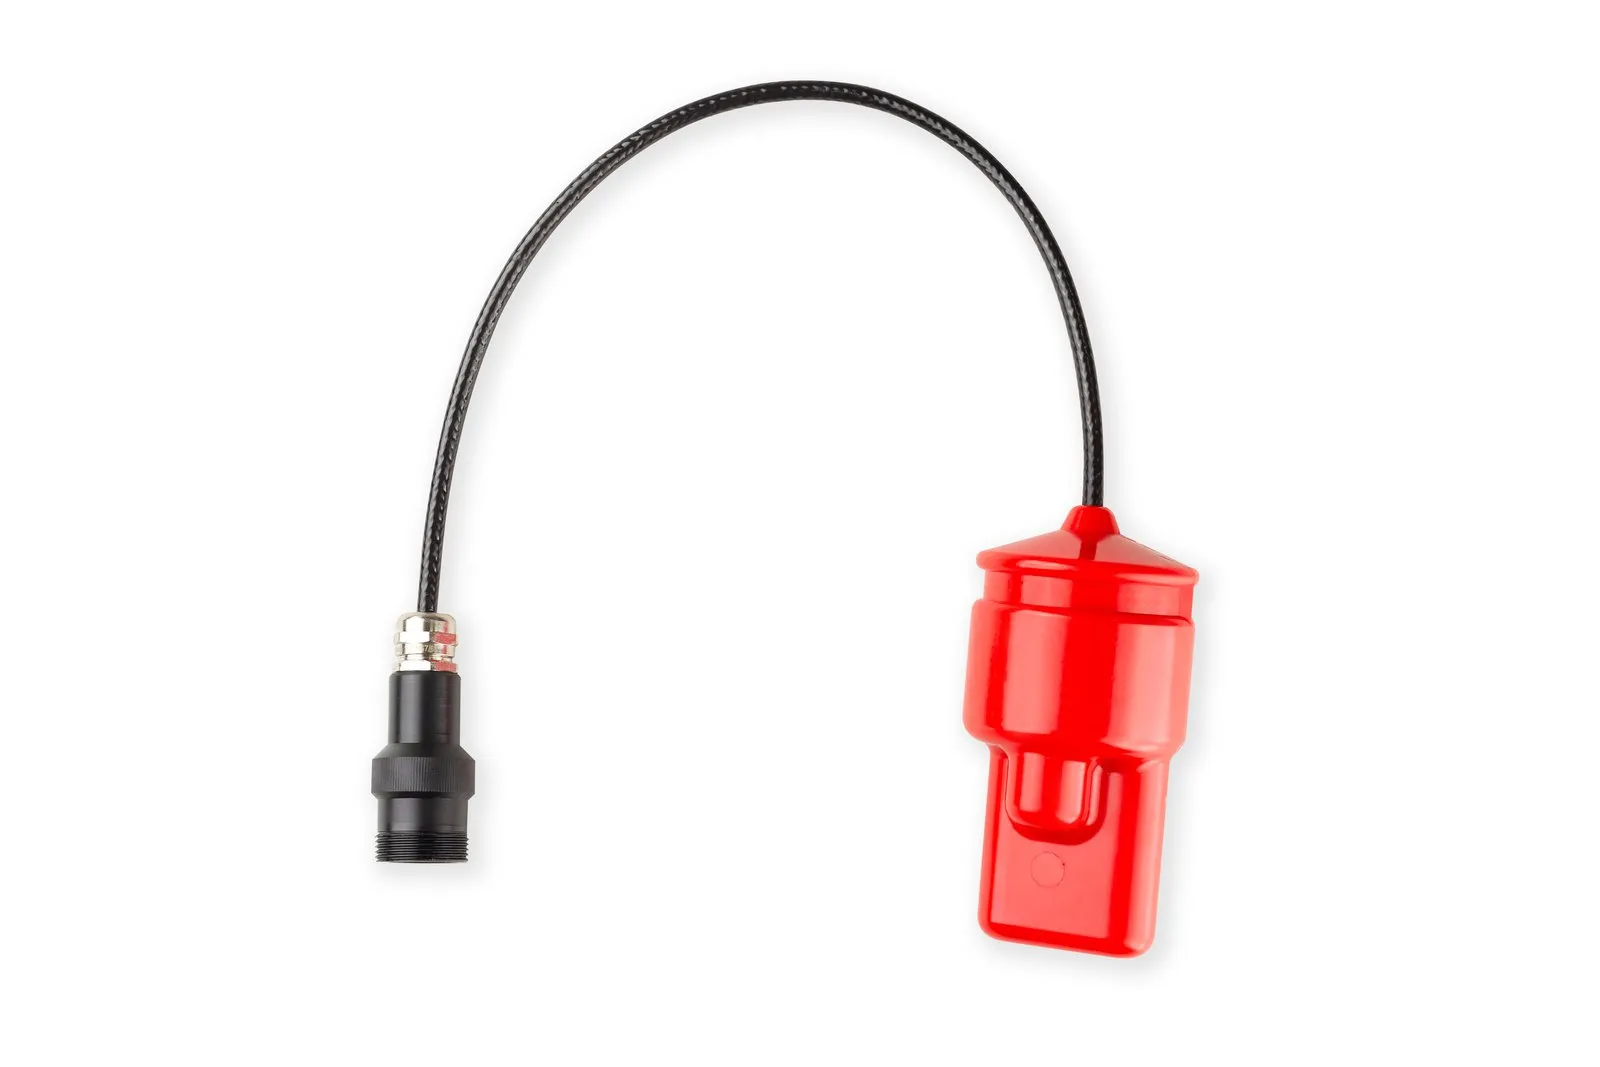
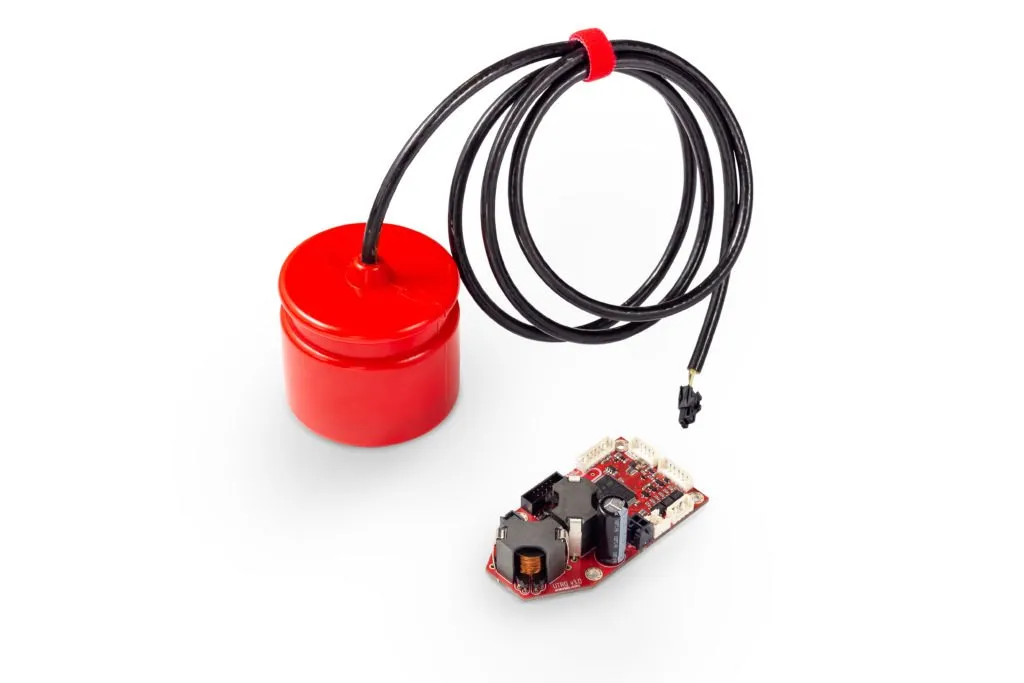
Для встраивания в собственный корпус есть uWave Max OEM — плата с гидроакустической антенной. Если нужны и связь, и навигация, подойдёт uWave USBL: он передаёт данные и одновременно определяет угол и дальность до собеседника. Настройка ведётся NMEA-подобными командами, а библиотеки uWaveLib (.NET) и uWave ALibs (Arduino) открыты. Когда позиционирование не нужно и требуются только короткие команды, подойдёт модем RedGTR: до 25 абонентов в сети на дальности до 8000 м.
Типовая схема работы
- Определить задачу: где нужна координата — на пульте оператора (Zima2) или на самом аппарате (RedWave, RWLT), сколько аппаратов и водолазов работают в акватории, на каких глубинах и дистанциях.
- Развернуть базу. Для Zima2 — антенна на штанге судна или на берегу, маяк на аппарате. Для RedWave и RWLT — четыре буя на воде (в наших испытаниях два человека с вёсельной лодки справились за 24 минуты), приёмник или пингер на аппарате.
- Подключить программное обеспечение. Приёмники RedWave и RWLT выдают положение по NMEA0183, поэтому подойдёт любое картографическое ПО; для Zima2 есть пультовое приложение AzimuthConsole (Windows, Linux), для RWLT — открытое приложение uNav. Треки сохраняются, например в KML.
- Добавить связь: модем на аппарате и модем у оператора для команд и телеметрии.
- Работать по трассе и вернуться в нужную точку по сохранённым координатам.
Что выбрать
Длиннобазисные системы (RedWave, RWLT) дают максимальную точность и привязку к географии, позволяют позиционировать неограниченное число объектов и выдают координату на самом объекте. Ультракороткобазисная Zima2 выигрывает там, где нужны быстрое развёртывание, малый комплект и координата на пункте слежения. Подробнее о типах систем — в статье «Типы навигационных систем и их применение».
Все решения по теме собраны в каталоге: навигация, передача данных, гидроакустические антенны. Для разовых работ оборудование можно взять в аренду, а если нужны нетиповые функции или сложная интеграция, поможет комплексный инжиниринг. Для буксируемых объектов есть услуги высокоточного позиционирования.
Системы для этой задачи

Приборы для этой задачи
RedNode
Zima2-R
RWLT Pinger
uWave Max
uWave USBL
uWave Max OEM
Статьи по теме
Подводный GPS на телеуправляемом необитаемом подводном аппарате: опыт использования
Подводные дроны для обследования нефтегазовой инфраструктуры: преимущества при использовании совместно с навигационной системой
USBL или LBL: как выбрать систему подводного позиционирования
Гидроакустическая связь: как передают данные под водой
Типы навигационных систем и их применение
Словарь гидроакустики: ГАНС, УКБ, ДБ, маяк-ответчик, пингер, транспондер и другие термины
Подобрать навигацию и связь для вашего аппарата