Оборудование для подводных поисково-спасательных работ
Задача: искать быстро и не терять найденное
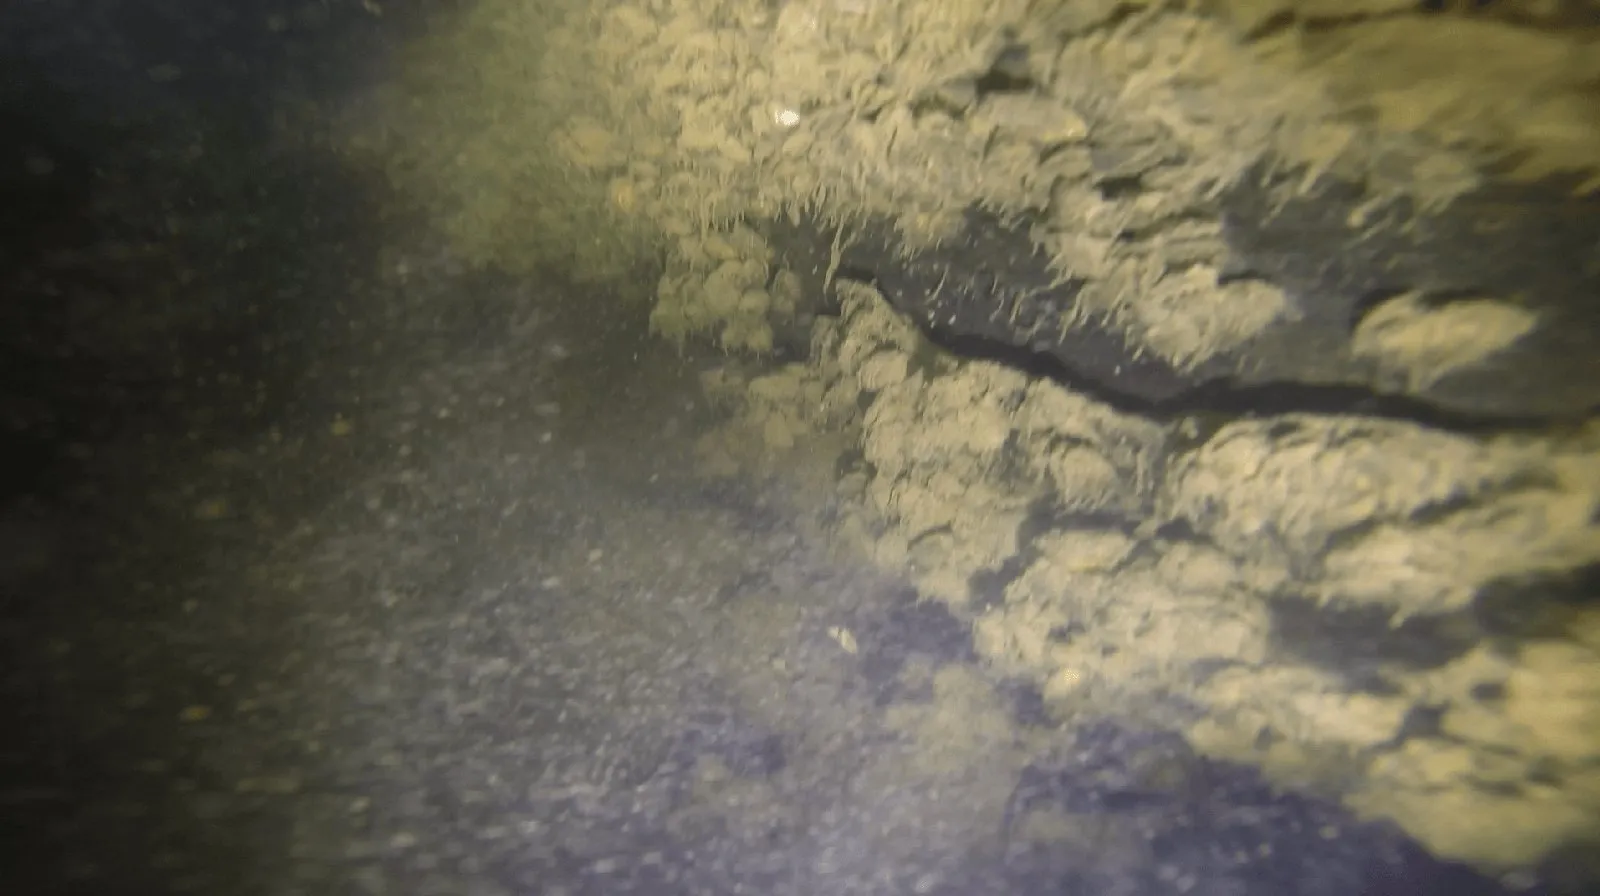
Подводный поиск упирается в три вопроса: где находится каждый водолаз или аппарат, какая часть акватории уже осмотрена и как вернуться к найденному. Спутниковой навигации под водой нет, а видимость бывает крайне малой. В наших испытаниях при видимости 1–2 метра ТНПА с камерой проходил вблизи предполагаемого места затопления объекта, но за час с лишним записи объект в кадре не появился, — искать только по картинке нельзя (статья с испытаниями).
В спасательных операциях добавляется время, от которого может зависеть жизнь человека, и безопасность самих водолазов. Руководителю работ нужно видеть, где находятся водолазы, говорить с ними, разводить поисковые группы по разным маршрутам и не терять точки, которые уже отмечены как интересные.
Какие системы UCNL применяются и почему
RedWave: общая картина для всех поисковых групп
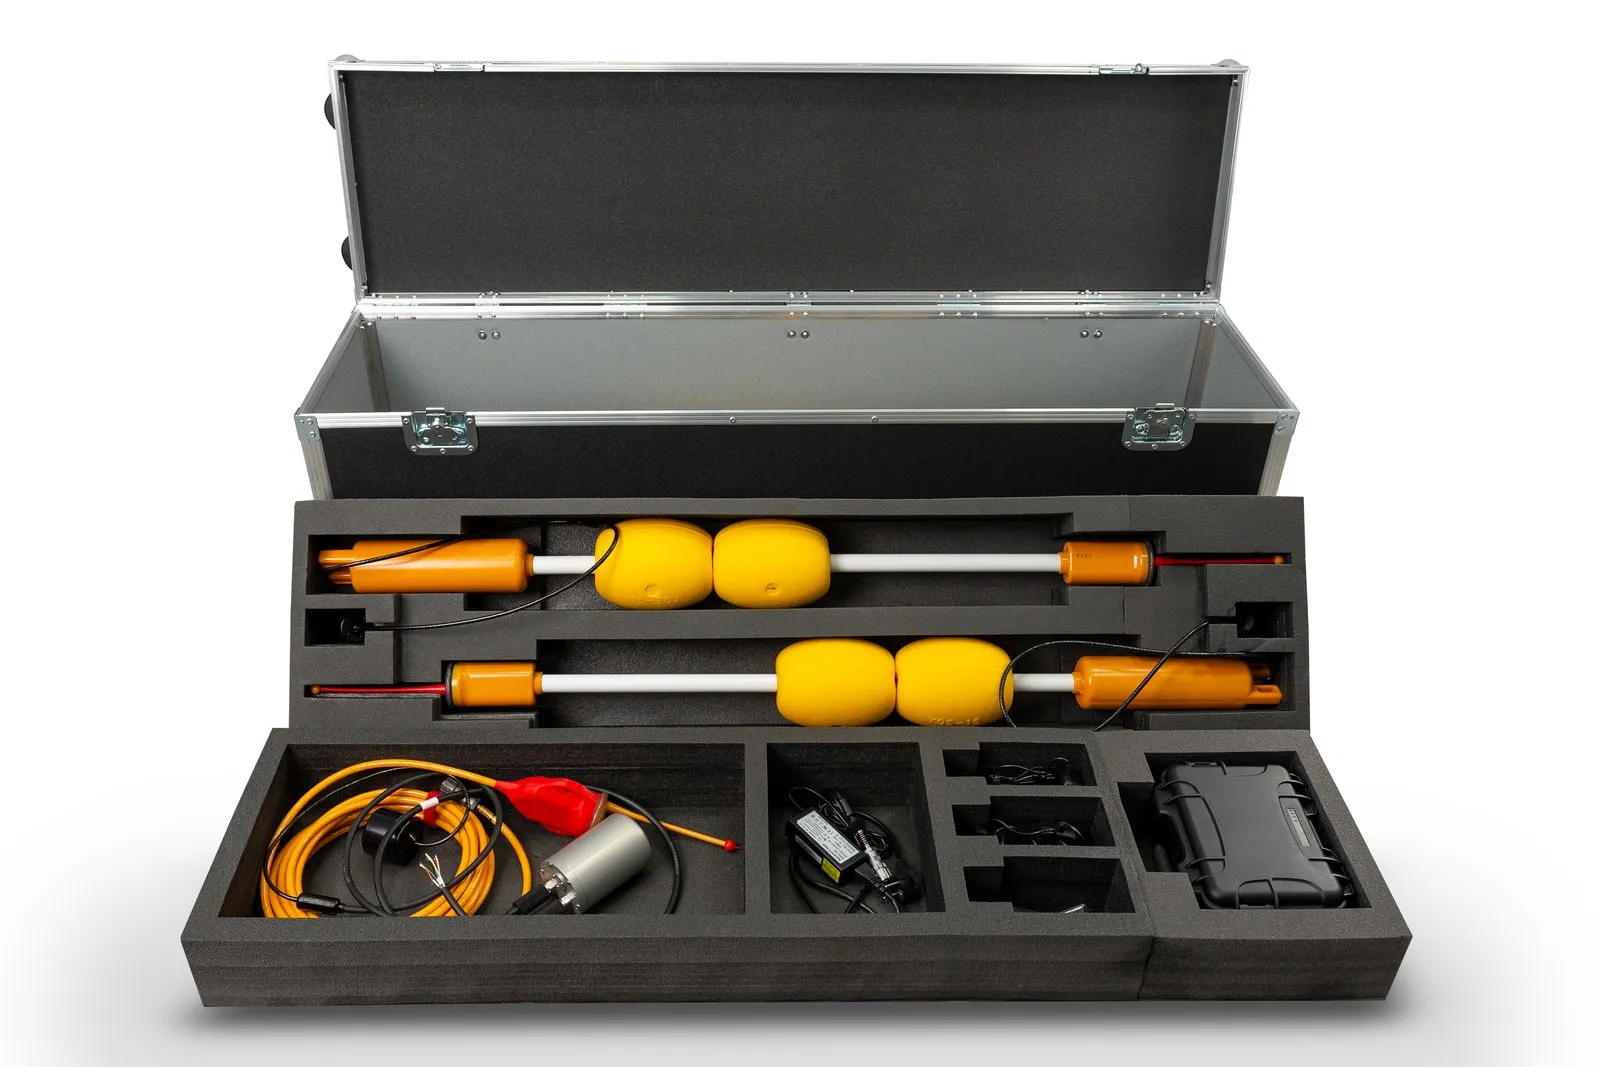
Навигационная система RedWave работает с неограниченным числом водолазов и аппаратов одновременно и выдаёт им координаты в абсолютных географических координатах. Четыре буя RedBase образуют плавучую базу; их расставляет один человек с небольшой лодки, калибровка не требуется. Рабочая область — до 700×700 м внутри фигуры буёв.
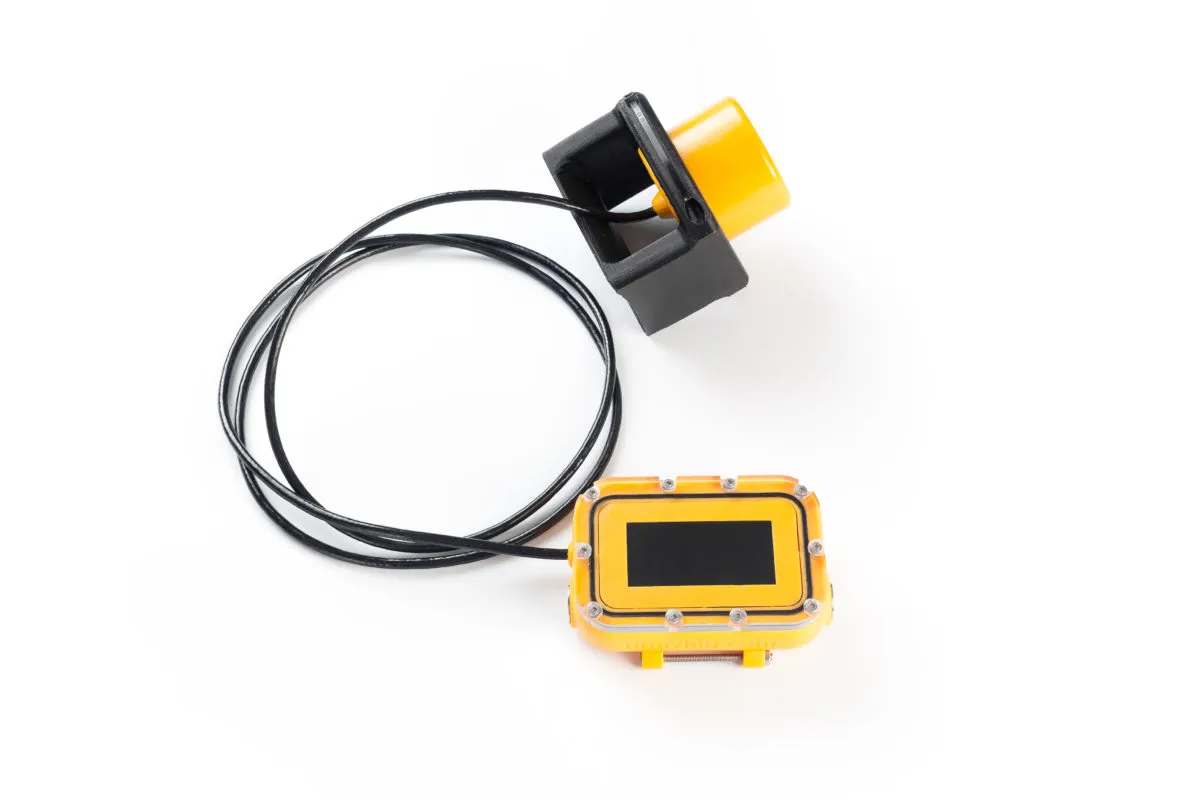
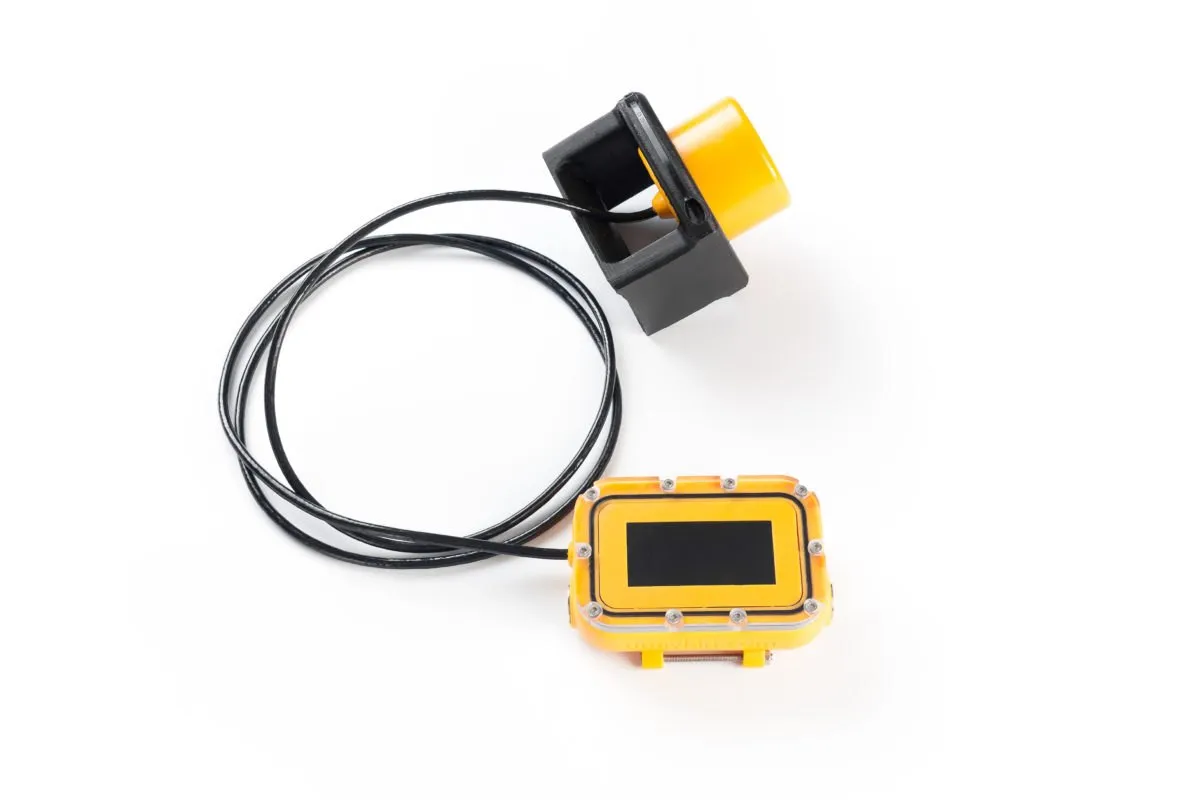
Водолазу положение показывает навигатор RedNav: он крепится на запястье или на водолазном планшете, антенна — на плече или баллоне, подниматься на поверхность и выносить GPS-антенну на кабеле не нужно. Навигатор акустически пассивен, рассчитан на глубину до 70 м, работает до 8 часов, определяет положение с частотой 1 Гц и показывает температуру воды и глубину. Перед погружением в него загружаются маршрутные точки (до 20), в ходе погружения водолаз может сохранить ещё до 20 точек, а после погружения на компьютер выгружается трек — 3D-позиция с привязкой ко времени UTC, экспорт в KML и CSV. Так можно заранее развести поисковые группы по маршрутам, отметить точки интереса и в следующий раз продолжить с нужного места. Аппараты в той же базе работают с приёмником RedNode.
RedPhone: голосовая связь с поверхностью
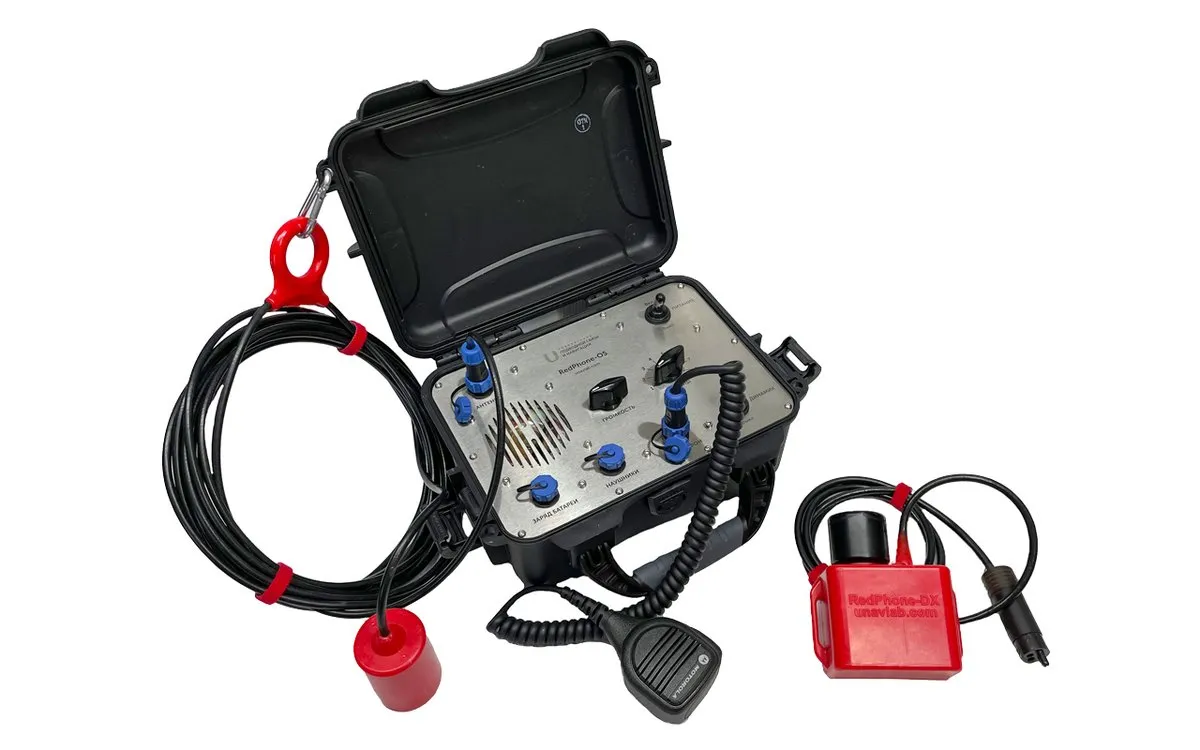
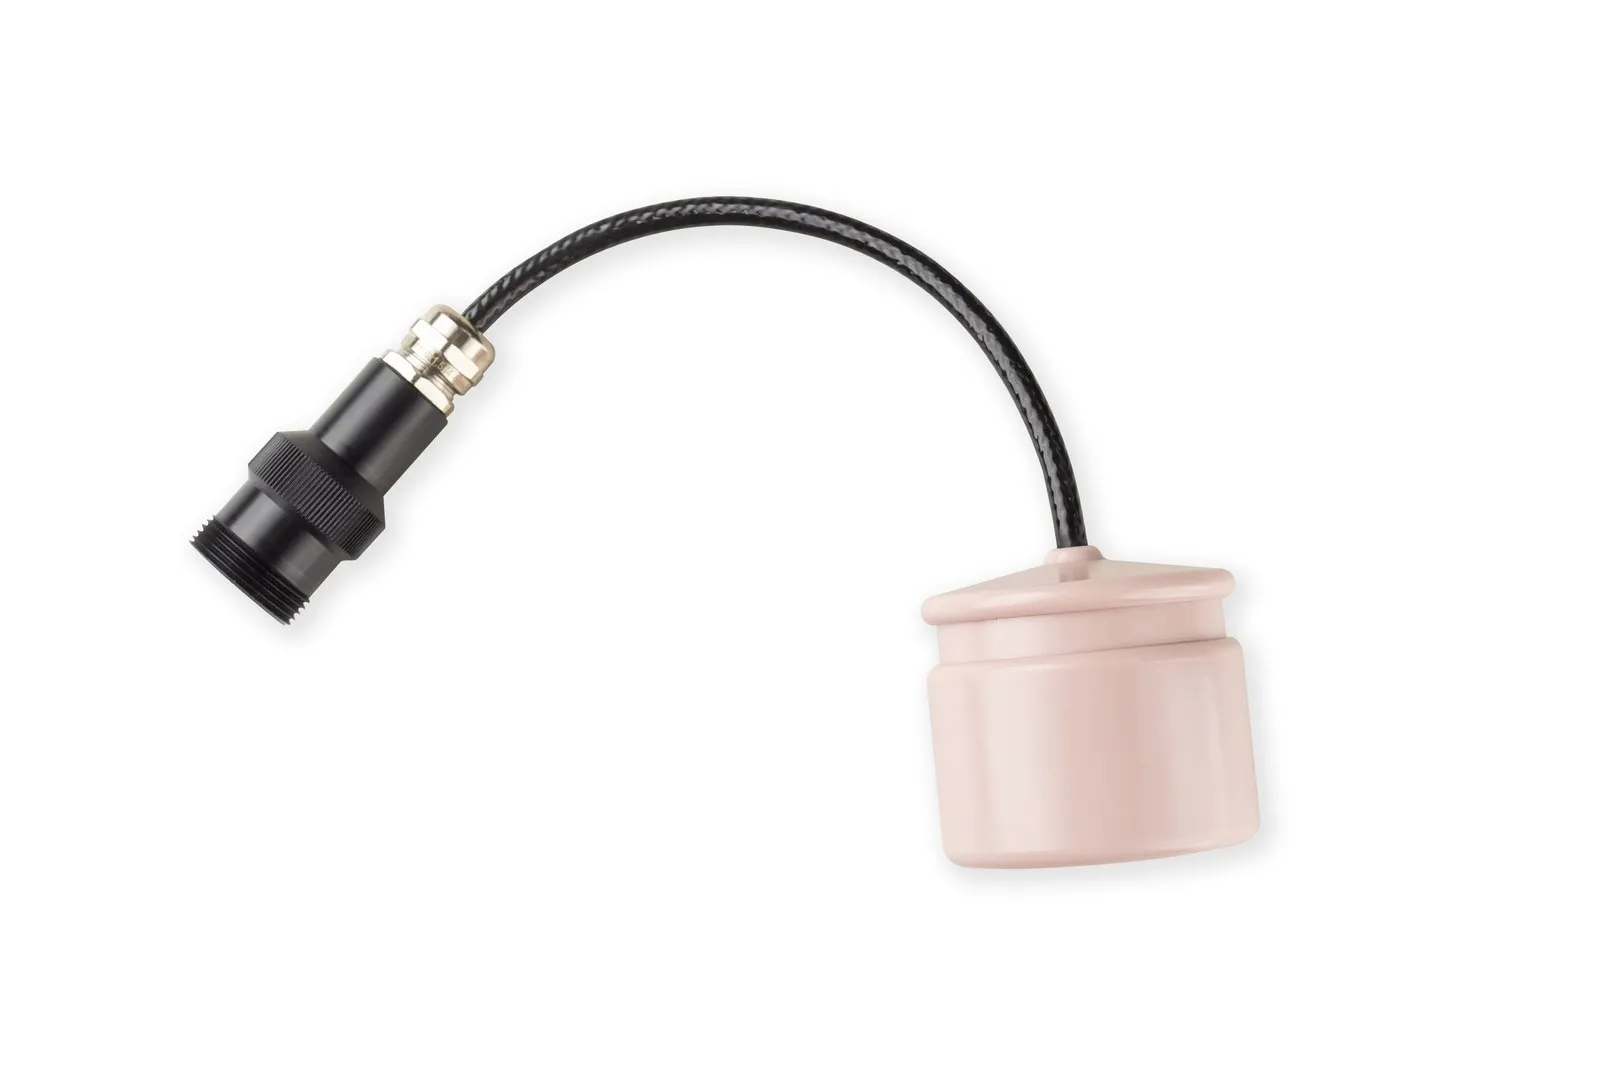
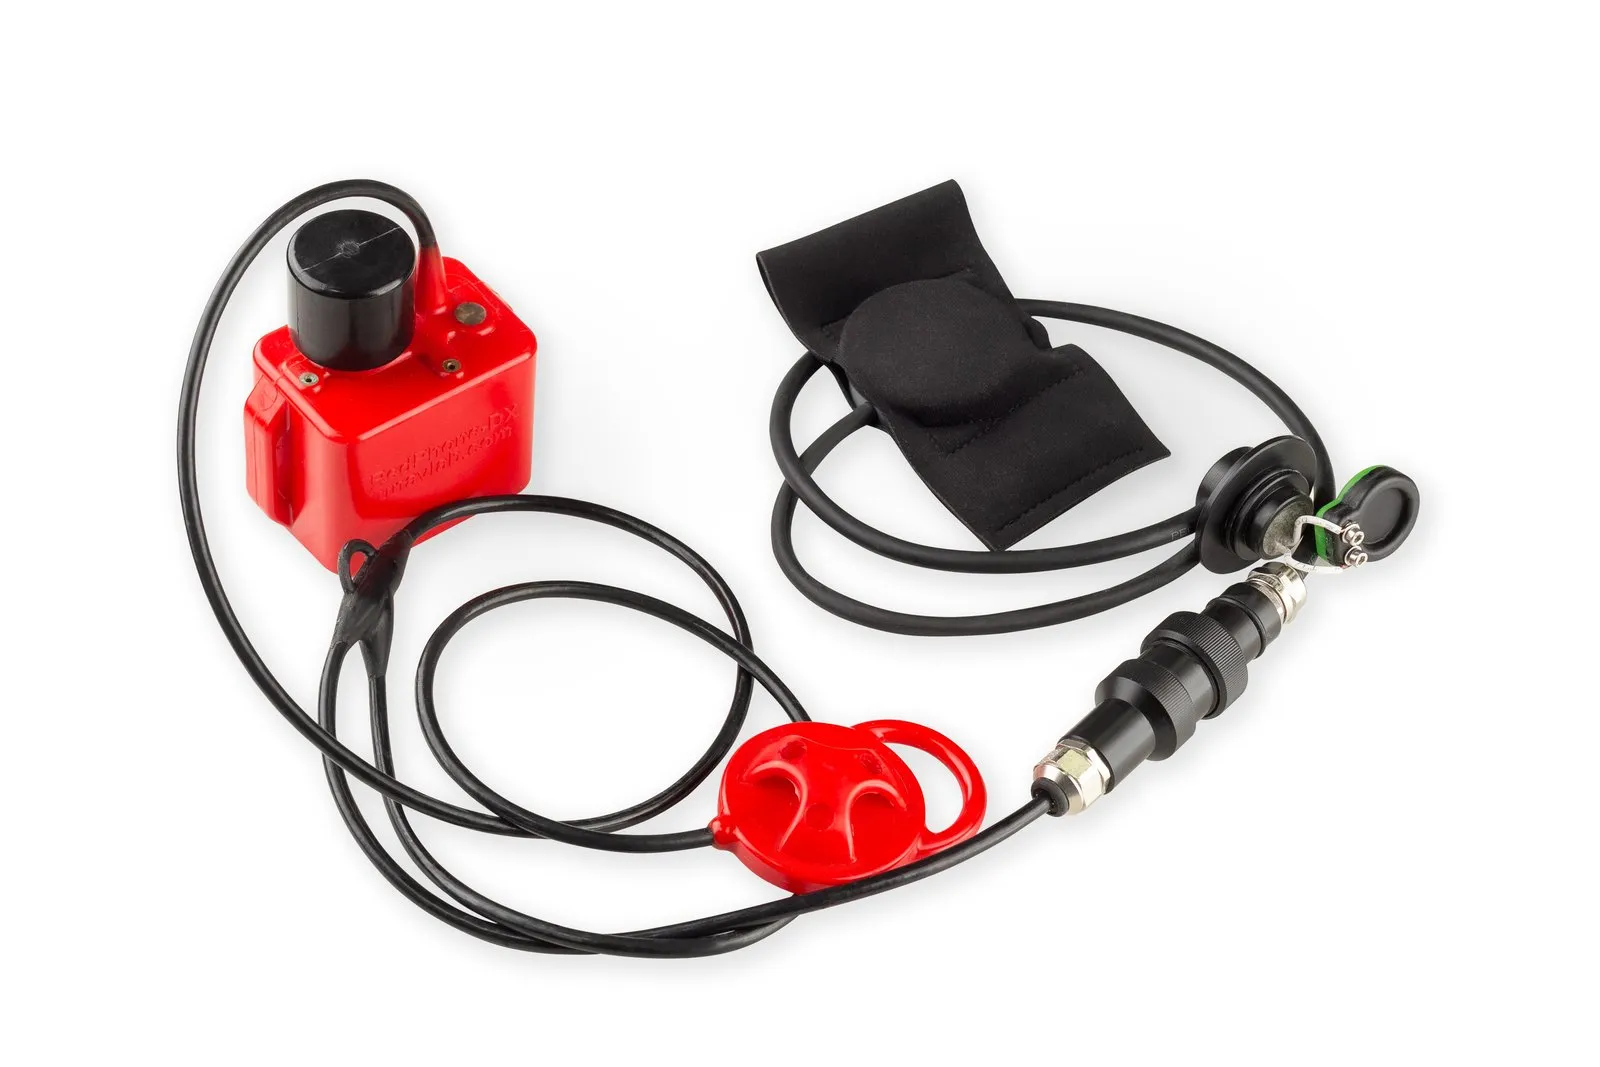
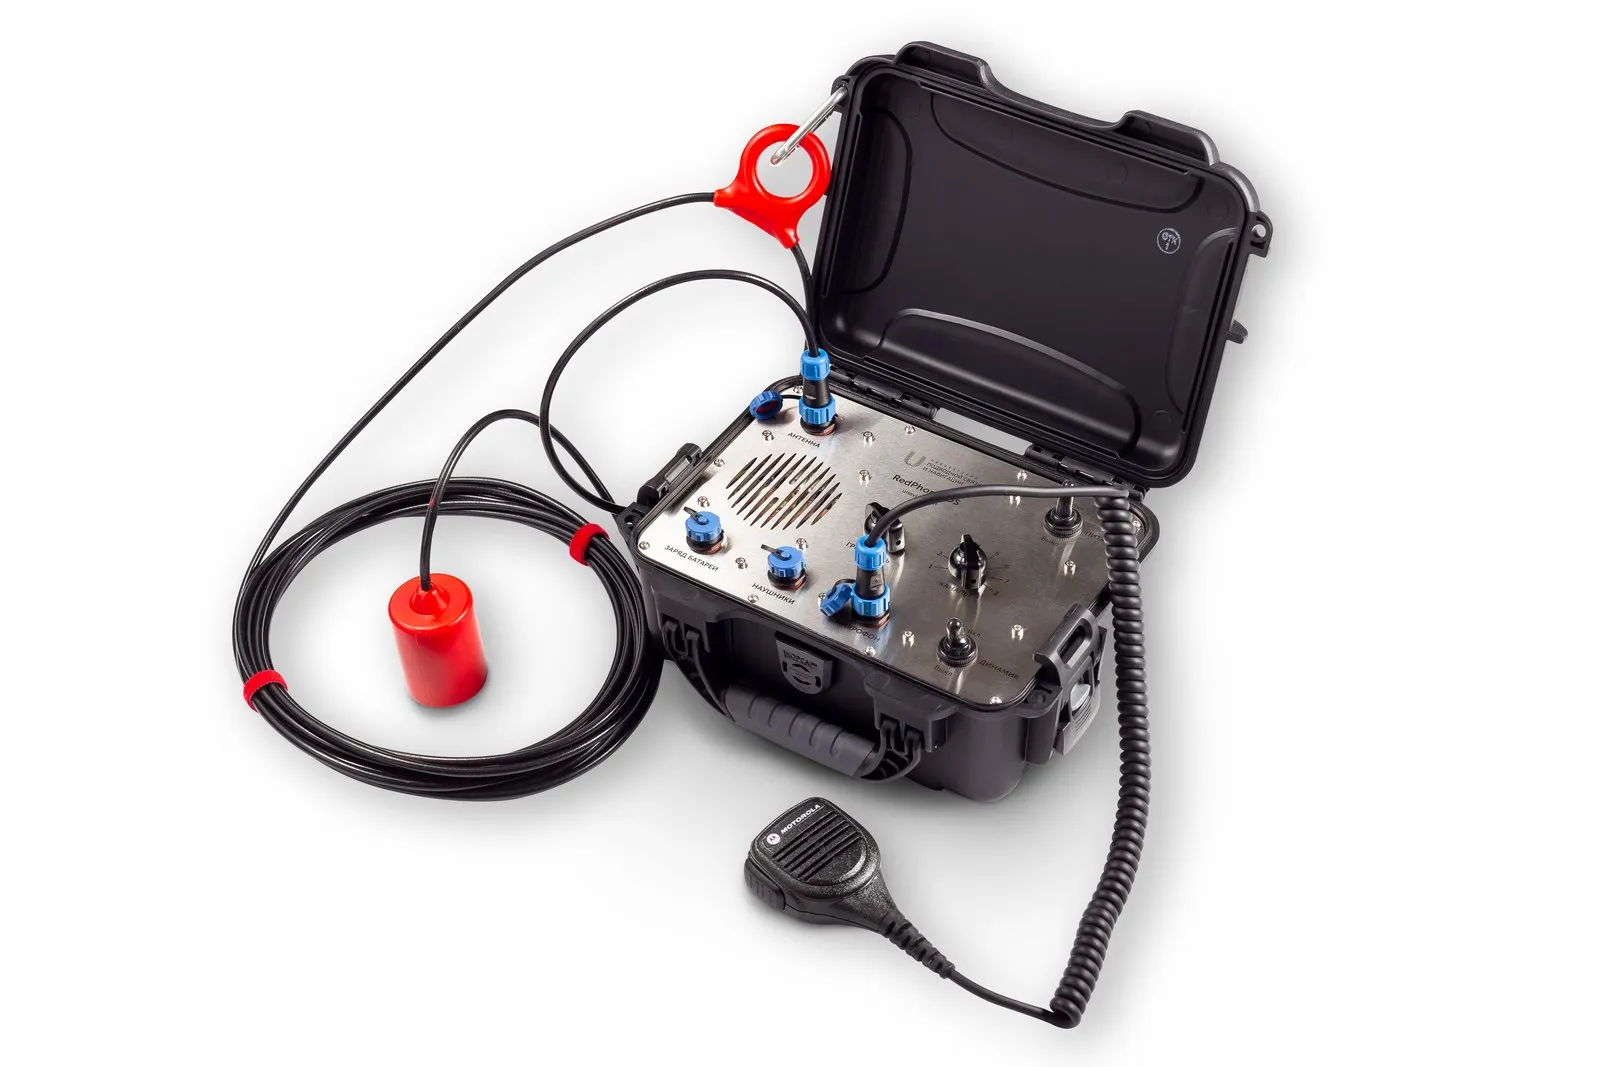
RedPhone — беспроводная водолазная станция. Водолазный аппарат RedPhone-DX автоматически включается при погружении, работает в режиме Push-to-Talk, весит 0,6 кг и рассчитан на глубину до 100 м; дальность акустической связи — до 1000 м, каналов — 8. Без передачи он работает до 20 часов, в смешанном режиме — до 8 часов. Надводная станция RedPhone-OS выполнена в корпусе IP67 и без передачи работает до 30 часов. Станции совместимы с большинством аналогов (OTS, Oceanreef и др.).
RWLT: контроль положения водолазов с поверхности
В RedWave координата вычисляется у водолаза. Если положение нужно видеть на пункте слежения, применяется RWLT: водолазная станция RedPhone-DX работает в ней как пингер, и позиция определяется в момент, когда водолаз отпускает кнопку передачи. Приложение с открытым кодом uTrackDiver показывает до 255 водолазов. Расстояние между буями — до 1500 м, поэтому система подходит для больших акваторий. Для ТНПА или водолаза без голосовой связи есть пингер RWLT Pinger, который обновляет позицию каждые 2 секунды и передаёт глубину и температуру воды. В документации UCNL RWLT указана для задач поиска и мониторинга.
Zima2: аппараты и группы на больших расстояниях
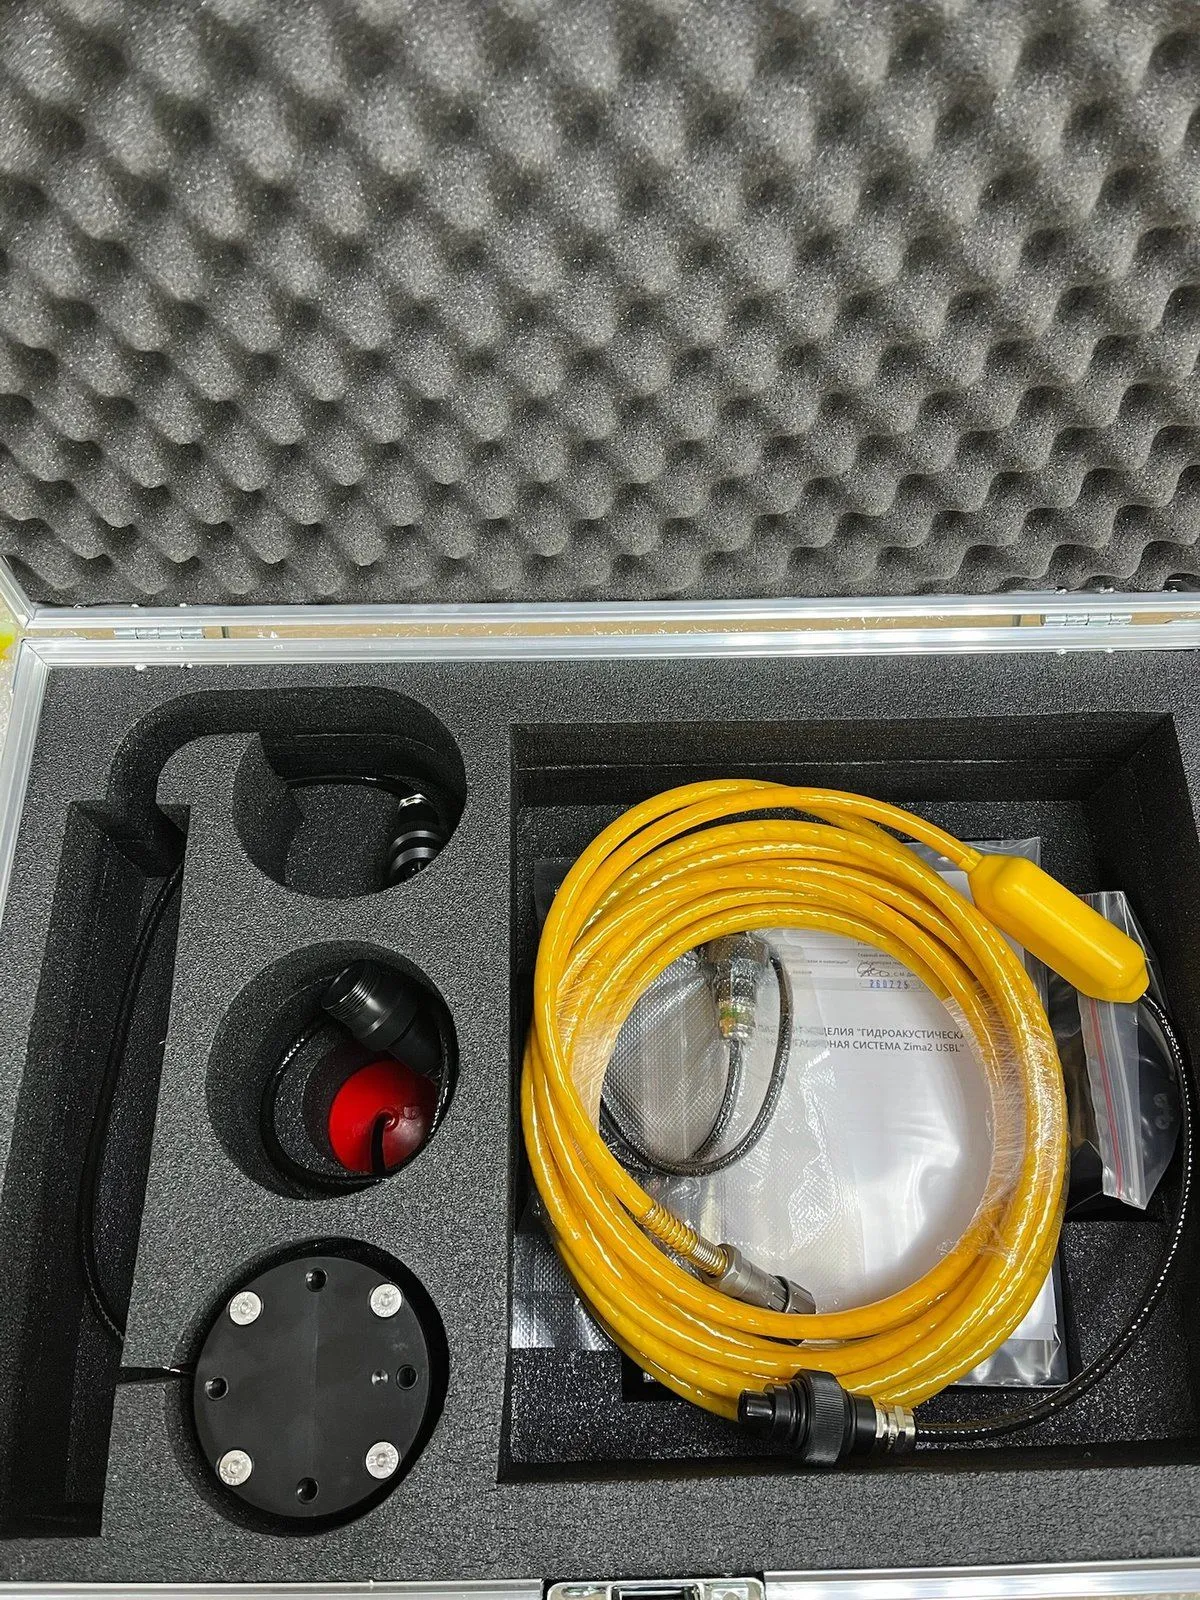
Zima2 применяется, в том числе, при поисковых работах: радиус действия — до 3000 м, одна антенна отслеживает до 16 объектов, а координата выводится на пункте слежения, где стоит антенна. Есть исполнения на глубины 350 м, 500 м и 1 км. Один человек разворачивает систему менее чем за 20 минут. В обследовании причала ТНПА с гидролокатором бокового обзора и Zima2 за смену осмотрел до 500 м² акватории, сохраняя координаты важных точек.
Типовая схема работы
- Разметить акваторию и распределить маршруты между водолазами и аппаратами.
- Развернуть базу: четыре буя RedBase или RWLT GIB либо антенну Zima2 на судне или на берегу.
- Выдать водолазам RedNav или RedPhone-DX, установить RedNode или маяки на аппараты, загрузить маршрутные точки.
- Вести работу по трекам: руководитель работ говорит с водолазами по RedPhone-OS и, если в составе RWLT или Zima2, видит их положение на карте.
- После погружения выгрузить треки и сохранённые точки, отметить осмотренные участки и вернуться к найденному по координатам.
С чего начать
Общую логику работы систем и их применение к поиску описывает статья «Области применения наших устройств». Оборудование подбирается в каталоге: навигация и телефония. Для разового поиска можно арендовать оборудование: RedNav и Zima2 сдаются на обычных условиях, RedPhone — по специальной договорённости. Если нужна нестандартная интеграция, обратитесь за комплексным инжинирингом.
Системы для этой задачи

Статьи по теме
Области применения наших устройств
Подводный GPS на телеуправляемом необитаемом подводном аппарате: опыт использования
Как водолазы общаются под водой: жесты, проводная и беспроводная гидроакустическая связь
It worked flawlessly! Испытания навигатора RedWave в США
Подводная навигация: USBL, LBL и iLBL — как работают и чем отличаются
Словарь гидроакустики: ГАНС, УКБ, ДБ, маяк-ответчик, пингер, транспондер и другие термины
Организовать подводный поиск с точной навигацией